fullseye
Fullseye ドキュメント索引
Language: 日本語 · English · 简体中文 · 繁體中文 · 한국어 · Deutsch
ViEW2026(2026 年 12 月 3〜4 日、パシフィコ横浜)で発表します → ViEW2026 のページ(PoC の動く結果・ブラウザで触れるビューア・論文の情報)
Fullseye is an open, explainable vision-and-measurement foundation for industrial inspection and Physical AI — from image and signal acquisition to geometry, measurement, inspection evidence, and robot action. Apache-2.0 ·
pip install fullseye· English index →
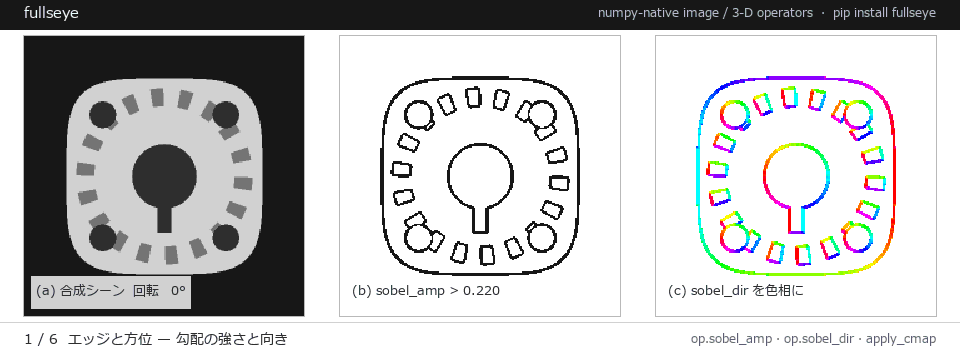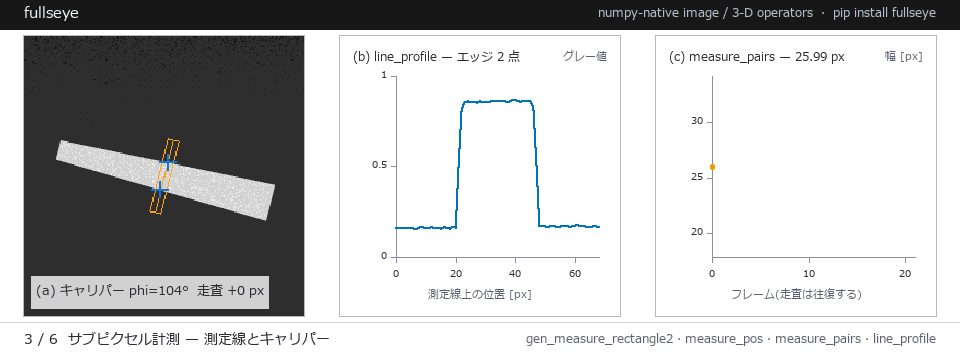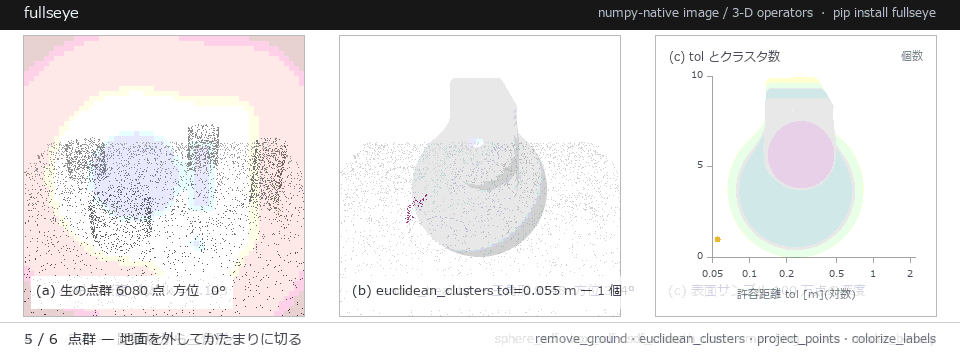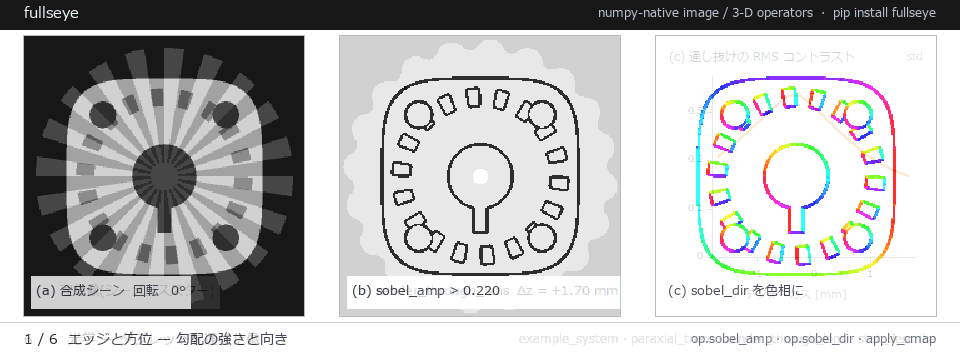
実際のオペレータ出力だけで作った 6 幕(エッジと方位 / 連結成分の選別 / サブピクセル計測 / SDF からのメッシュ化 / 点群クラスタリング / レンズのデフォーカス)。
Fullseye(作業名 imgevolve)は、numpy-native な画像処理オペレータ・ライブラリと、HDevelop 風のビジュアル・パイプライン設計環境(Fullseye Studio)+ 実行ランタイム(FullseyeEngine)を備えた、HALCON/HDevelop 級の実用ツールです。オペレータは約 942(レジストリ)、実 HALCON オペレータ 981/2313 を genuine 実装、48 カテゴリをカバーします。
★ 画像処理ライブラリでは珍しく「仮想の光学設計」まで内蔵 —— 薄肉/厚肉レンズ・光線追跡・Seidel 収差・PSF/MTF に加え、damped-least-squares(Levenberg–Marquardt)でレンズ処方そのものを最適化(optimize_lens)。撮像系を設計して、その像を上のオペレータで検査するまでを一気通貫でできる(半導体・精密計測で効く差別化)。
まずはここから → GETTING_STARTED.md(5 分で動かす)
できること一覧 → CAPABILITIES.md(何をしたいかで引く索引)/PoC が上げた堅牢性 → HARDENING.md(見つけて直した記録)/どこまで検証できているか → MATURITY.md(手で書かず数えて出す成熟度台帳)
実機・実データでの検証を募集しています。 Fullseye は個人開発で、物理の計測装置を持っていません。そのため検証は仮想の光学系と合成した真値で行っています。実機や実データで試した結果は大歓迎です。データは共有しなくて構いません —— 結果の数値だけの報告も受け付けます。手元のデータから集計値だけを出す検証キット(
python -m fullseye.validation_kit)もあります。→ 検証報告フォーム · Discussions › Show and tell · VALIDATION_CONTRIBUTING.md
どう確かめているか
ここの数字は手で書いていません。docs/ の測定データ(test_count.json, gate_inventory.json, maturity.json, op_count_history.json)から tools/gen_trust_block.py が描き、食い違えば tests/test_trust_block.py が落ちます。どの数にも、測った版と日付を添えています。
回帰テスト 22,110 件 — 0.8.1 に含まれる、commit e720d52d02、2026-10-22 に pytest --collect-only で数えた値(optional backend をすべて入れた環境。入れていない環境では、その backend を使う試験が収集されず件数は減ります)。
op を 1 本足すと、どんな門が確かめるか
層ごとに、わざと壊した op を 1 本だけ足して全試験を走らせ、落ちた試験を数えました(mutation probe)。✓ = その壊れ方で落ちる門がある、✗ = まだ無い。
- 測定 ①: commit
e97e94bae2、2026-10-11、0.6.0 の後のツリー(未リリース分を含む)。
| 層 | 測定 | 手続きの門 | 振る舞いの門 | 例外 | NaN | 型違い | 非決定 | 引数を無視 | 説明なし | 説明が英語だけ | 空入力を受理 |
|---|---|---|---|---|---|---|---|---|---|---|---|
2-D 中核(ops.REGISTRY) |
① | 27 | 10 | ✓ | ✓ | ✓ | ✓ | ✗ | ✓ | ✓ | ✗ |
| n 入力 | ① | 16 | 5 | ✓ | ✓ | ✓ | ✗ | ✗ | ✓ | ✓ | ✗ |
| 色 | ① | 28 | 10 | ✓ | ✓ | ✓ | ✓ | ✗ | ✓ | ✓ | ✗ |
型付き台帳 + tb_ 橋 |
① | 29 | 16 | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ |
| 型付き台帳(橋なし) | ① | 17 | 5 | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ |
| 3-D 台帳 | ① | 20 | 7 | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ |
| facade のみ | ① | 1 | 1 | ✗ | ✗ | ✗ | ✗ | ✗ | ✓ | ✗ | ✗ |
手続きの門 = 正しく書いた op でも、ノートや索引を作り直すまで落ちる門の数。振る舞いの門 = それとは別に、壊れ方を見て落ちる門の種類数。
測っていないこと: もっともらしい間違った値(真値との差)、速度、OS 固有の落ち方、2 つ以上の壊れ方の組み合わせ。✓ は「少なくとも 1 本落ちた」の意味で、落ちた理由が読めることまでは保証しません。
検証の段
能力 97 件を、何で確かめたかで分けた数(docs/maturity.json。いまのツリー(pyproject の版 0.8.1)から tools/gen_maturity.py が作る。段の定義は MATURITY.md)。
| 段 | 意味 | 能力 |
|---|---|---|
research-prototype |
実装はあるが、試験や走る例が揃っていない | 0 |
verified-synthetic |
真値を持つ合成データで自動検証 | 79 |
validated-public-real-data |
公開の実測データを使う例が門で走る | 18 |
validated-hardware |
実機で検証(外部の報告を受理したときだけ) | 0 |
例 449 本のうち、門が実際に走らせるもの 449 本。
版ごとの op の数
| 版 | 日付 | 索引の op 計 | うち型付き台帳 | HALCON 対応 | PoC | 回帰テスト |
|---|---|---|---|---|---|---|
| 0.1.0 | 2026-08-30 | — | — | 323 | 0 | 6,246 |
| 0.1.8 | 2026-09-05 | — | — | 323 | 0 | 11,518 |
| 0.1.9 | 2026-09-05 | — | — | 979 | 0 | 11,593 |
| 0.1.11 | 2026-09-15 | 918 | 0 | 979 | 121 | 13,178 |
| 0.2.0 | 2026-09-15 | 1,942 | 1,024 | 979 | 121 | 13,272 |
| 0.3.0 | 2026-10-03 | 2,590 | 1,639 | 980 | 187 | 16,675 |
| 0.4.0 | 2026-10-06 | 3,057 | 2,104 | 980 | 214 | 17,424 |
| 0.5.0 | 2026-10-06 | 3,078 | 2,125 | 980 | 217 | 17,489 |
| 0.6.0 | 2026-10-11 | 3,083 | 2,130 | 981 | 218 | 18,109 |
| 0.7.0 | 2026-10-18 | 3,354 | 2,401 | 982 | 248 | 19,935 |
| 0.8.0 | 2026-10-22 | 3,529 | 2,572 | 982 | 275 | 22,073 |
| 0.8.1 | 2026-10-22 | 3,531 | 2,572 | 982 | 275 | 22,110 |
- 0.1.0〜0.1.8 の HALCON 対応 323 は当時の記録値。0.1.9 からは数え方を改めた 979(実装が 656 本増えたのではない)。
- 0.2.0 で型付き台帳を初めて索引に含めた。918 → 1,942 は数え方の変更で、新しい実装ではない(台帳は 0.1.6 から在ったが索引の外だった)。
— = その版では測っていない。全部の版と列の定義: OP_COUNT_HISTORY.md。
PoC シリーズ — 真値つきで実問題を解いた 283 本
どれも真値を閉形式か合成で厳密に持ち、ゼロ点(何もしない場合)を必ず併記します。壊れ方は 1 つの指標に畳まず別々に数え、原因は対照群で分けます。全文と実行手順は examples/README.md。
| 分野 | PoC と、そこで分かったこと |
|---|---|
| 計測 (70) | poc_aoi_ct_traceability 全数の表面像と抜き取り断層像を同じ接合部へ結ぶpoc_asbuilt_wall_deviation 竣工した部屋の壁を測る(外接直方体は寸法でなく部屋の向きを測っている)poc_battery_electrode_breathing 電極の呼吸を µm で測る(サブピクセルなら何でもよいわけではない)poc_bone_trabecular_thickness 骨梁の厚さ Tb.Th・間隔 Tb.Sp・骨体積率(平板モデル vs 直接法)poc_braid_homotopy_classes 同じ始点と終点を結ぶ複数ロボットの計画を回り方で分ける —— 時空の組紐と Dynnikov 座標でホモトピー類を数えるpoc_bump_coplanarity バンプの共平面性と基板そりの分離(引きすぎると本物の不良も消える)poc_cad_scan_deviation CAD と実測点群の差分検査(合わせた分だけ欠陥が消え、無い所にへこみが出る)poc_crack_width コンクリートのひび割れ幅は 1 画素より細い(数える幅と、積分する幅)poc_crack_width_timeseries ひび割れの伸びを 12 期で測る(幅が当たる測り方と、伸びが当たる測り方は別)poc_datacenter_thermal_field 疎な温度センサから 3-D 熱場を復元する(格子の死角がラックを消す)poc_diabolo_model_and_vision ディアボロの解析模型を原文から写して確かめ、合成映像から軸・回転・張力を読む —— 閉形式・厳密な糸・MuJoCo を真値にpoc_dic_strain DIC ひずみ計測(2 度の回転が 600 µε の嘘のひずみを作る)poc_dimensional_inspection 部品の寸法検査(サブピクセル計測と、埋もれていた実装の実地評価)poc_dose_uniformity_from_grinding 何分すり潰せば 1 回分の薬の量が揃うか —— 粒径から含量のばらつきを閉形式と Monte Carlo で、粉砕則で必要な時間を逆算poc_fiber_orientation 繊維の配向分布(角度は 180 度周期。素朴に平均すると 90 度ずれる)poc_gear_tooth_metrology 歯車の歯形(偏心は 1 次、歯は z 次。歯が 1 枚欠けると両方が混ざる)poc_geodetic_height_frames 測地の高さと座標系(数字はもっともらしいまま数十メートル間違う)poc_granular_heap_repose 粉体の山を画像で測る —— 安息角・体積・質量・流動性・排出率を規則だけで、真値は閉形式・公表値・MuJoCopoc_grating_interferometry 格子干渉計 ―― 吸収では見えない繊維の向き・微小な割れ・気孔を、縞の振幅(暗視野)で見るpoc_gw_detector_pseudo_simulation 重力波望遠鏡の擬似シミュレーション —— 共振器の式・量子雑音の予算・整合フィルタを閉形式で繋ぎ、GW150914 の実データで採点poc_industrial_oct 工業用 OCT ―― 塗装・コート・多層フィルムの層厚と中の欠陥を、1 本の干渉スペクトルの FFT で深さ方向に見るpoc_interferometry_step 面を走査する白色干渉計poc_interreflection_fringe_error 白い溝でも縞投影は外れる(相互反射を直接光と分け、誤差を撮る前に予測し、マイクロ位相シフトで消す)poc_knife_tactile_toughness 包丁を指先の視触覚だけで持って切る —— 手首の力センサなしに靱性と刃の当たり位置を読み、持てる柄の長さの限界を出すpoc_laser_line_speckle_floor レーザー光切断の誤差の床はスペックルが決める(平均しても消えない、推定器の順位も入れ替わる)poc_livestock_body_volume 家畜の体積計測(視体積交差は上界。凹みはカメラを増やしても埋まらない)poc_metal_grain_size 結晶粒度 G(面積法と切片法は別の崖で落ちる)poc_moire_alignment モアレで位置合わせ ―― 見えない 2 µm の格子 2 枚を重ねると、1 nm のずれが縞の位相で読めるpoc_multibeam_bathymetry 多ビーム測深(音速を取り違えると外側ビームだけが壊れる)poc_particle_sizing 粒度分布(D50 が合う点は「正確」ではなく打ち消し)poc_peg_insertion_tactile ペグ挿入を 2 本指の膜で読む —— せん断の像から接触レンチ、Whitney の接触状態、壁の μ、手首剛性まで、真値は閉形式と MuJoCopoc_peg_symmetry_search ペグの対称性で回転の探索を 1/n に絞る —— 角・六角・キー付きペグの挿入を群の恒等式と閉形式と MuJoCo でpoc_phase_measuring_deflectometry 写真では見えない µm の凹みを、画面に映した縞の鏡像で見つける(位相計測デフレクトメトリ)poc_photoelasticity 光弾性(縞から応力。壊れるのは応力が大きい所ではない)poc_pipe_wall_loss 配管内面の減肉を展開図で測る(軸ずれと管底腐食は同じ 1 周期に居る)poc_plateau_venue_lod2 会場の建物と小惑星イトカワを同じ物差しで —— PLATEAU の CityGML LOD2 を三角形メッシュにして並べるpoc_polish_wipe_measure 研削・研磨・拭き取りを画像で測る —— 削れた深さ・拭けた帯の幅・面積を Preston の式と接触圧の閉形式と MuJoCo でpoc_powder_grinding_ae 乳鉢の粉砕を測る —— 粒度分布の D50、粉砕則、独立 3 回のばらつき、AE の帯域電力。真値は公開されたレーザー回折の実測poc_powder_scoop_pour 粉体のすくいと注ぎを画像で測る —— すくった量を側面像の輪郭から、注ぎの流量を流れの幅と速さから、真値は閉形式と MuJoCo の球poc_pxrd_phase_peel 粉末 X 線回折の 2-D 検出器像から相を 1 つずつ剥がす —— 較正・方位積分・NNLS・残差の未知相。真値は NIST SRM 640g と CODpoc_real_coin_metrology 実写のコインを数えて測る(答えは合っているが余裕は 0.05)poc_robust_profile_filter 深い傷は平均線を凹ませる —— ロバストなガウス・スプラインフィルタは何割の汚染まで耐えるかpoc_rover_slip_risk_path 火星の実地形で車輪の滑りを不確かさ付きで予測し、滑りのリスクを避ける経路を引く —— Bekker / Wong–Reece と CVaRpoc_scan_to_bim_asbuilt 設計モデルと実物の差(部屋が合わせの自由度を吸い、余りを他の部材へ配る)poc_screw_thread_metrology ねじのピッチ・フランク角・有効径(傾きは左右フランクに逆符号)poc_sem_tem_same_particle 同じ粒子を走査像と透過像で測り、二つの寸法偏りを共通真値で比べるpoc_sem_wafer_defect_edge_bias SEM の明るい縁が寸法をどれだけ太らせるか(公開ウェハ欠陥データで採点)poc_settlement_significance 沈下の有意性を検出限界で切る(平均は「全体が沈んだ」、LoD は「沈んだのは半分」)poc_shape_from_polarization 黒光沢とガラスの形を偏光で測る(陰影が無くても、偏光は傾きを覚えている)poc_simcal_telecentric テレセンの実画像から撮像模型の係数を合わせる ―― 倍率は論文と合い、入射瞳は「1 m より遠い」までしか言えないpoc_star_astrometry 星の位置を測る(理論下限を下回ったら、それは推定できていない印)poc_stockpile_volume 堆積物の在庫量(誰も測っていない山の下の地面が答えを決める)poc_strain_history クリープ試験のひずみ履歴(累積か直接か。交点は時間軸には無かった)poc_structure_4d_deterioration 構造物の 4D 差分(点検のたびに測る場所がずれる)poc_surface_roughness 表面粗さ(同じデータで Sa は合格・Sz は不合格になる標本間隔がある)poc_swarm_obstacle_from_flow 流体のように流れる群れが見えない障害物を速度場の乱れだけで察知する —— 俯瞰映像の追跡と PIV で衝突点と障害物の輪郭を読むpoc_tacdome_large_deformation ドーム状の柔らかい指先を平らな物に押す —— 大変形のスケーリング則を門に、Hertz がどの押し込みで何 % 外れるかpoc_tacscalib_sphere_lut 視触覚センサの照明を実機の較正球で較正し、勾配 LUT を第 2 実装にする —— 真値は球の半径と手当ての円poc_tacsim_elastic_membrane 視触覚センサ(弾性膜 + カメラ)の合成と逆算 —— Hertz 接触とフォトメトリックステレオの閉形式を門に、球の押し込みから力を読むpoc_tacsim_marker_shear 視触覚センサのマーカー配列からせん断場・固着/滑り・接線力を読む —— Cattaneo–Mindlin の閉形式と有限要素の節点変位を門にpoc_tactile_dipole_torque 視触覚センサのマーカー場から「触覚双極子」で把持内の傾き・ねじりトルクを読む —— Gauss の法則が半空間で恒等式になることを門にpoc_telecentric_metrology テレセントリックレンズと寸法計測 ―― 同じレンズの絞りを動かすだけで、高さで変わる倍率が消えるpoc_tem_ctf_thon_rings 仮想の透過電子顕微鏡 ―― 焦点を振ると Thon リングが動き、細部が反転し、実写の写真から焦点外れを当てるpoc_thermal_radiometry 熱画像は温度画像ではない(放射率と反射と、足し算にならない不確かさ)poc_tree_ring_dendro 年輪年代学(年数の誤差と幅の相関は別に数える)poc_virtual_sem_kv_cd_bse 仮想 SEM: 加速電圧で像も測れる線幅も変わる(電子と固体のモンテカルロ、実測値で採点)poc_water_level 河川の水位を斜め写真から測る(透視を無視した行番号は弓なりに外れる)poc_weld_bead_profile レーザー三角測量の断面から溶接ビードを測る(測れなかったところを 0 と書く罪)poc_weld_bead_scan_angle 光切断で溶接ビードを走査する(分解能と遮蔽は同じノブの表裏)poc_wound_area_tracking 創傷面積の経時変化(較正の誤差は面積に 2 乗で効く) |
| imgmetrics (47) | poc_agv_fleet 遅れても詰まらない倉庫 —— AGV の群れは「計画が正しい」だけでは止まるpoc_air_hockey_intercept エアホッケーのパックを追い、予測し、5 節リンクで打ち返す —— 学習なし、閉形式と外部シムを門にpoc_am_thermal_to_ct 金属積層造形の熱画像から X 線 CT へ —— 生信号を温度と呼ばない、時間軸と画素ピッチ、下向き面だけに付く粉poc_ball_bounce 卓球の球を先駆者の目で測る —— 真値つきの台で、多カメラ追跡・三角測量・軌道予測・跳ね・スピンを定理で採点するpoc_car_parking 車は最短でどう曲がるか —— Dubins・Reeds–Shepp の閉形式と Hybrid A* の縦列駐車poc_carla_bridge 同じ場面を 2 つの世界で撮る —— 写実シミュレータの深度を閉形式の真値で採点し、自前の世界と並べるpoc_connectome_across_decades 40 年前の手作業の配線図と、今の成虫の配線はどれだけ重なるか —— 時代の差を個体の差と並べるpoc_connectome_across_worms 同じ線虫の配線は、個体が違うとどこまで同じか —— 8 匹の発生系列で「全員に在る結合」を数えるpoc_connectome_lr_symmetry 線虫の配線は左右対称か —— L/R 入れ替えの Jaccard を閉形式と次数保存ヌルで挟むpoc_driving_commonroad 他人の場面で自分の運転手を走らせ、他人の採点器に出す —— CommonRoad の公開シナリオと TUM の公式チェッカーpoc_driving_crossing 踏切と交差点の優先 —— 直前で止まって左右を見る、警報の間は入らない、向こう側が詰まっていれば入らない、広い道へは譲るpoc_driving_decisions 判断の場面 —— ミラーで左後方を確かめる、歩行者信号から黄を予測する、救急車に道を譲る、バスの発車を待つpoc_driving_endless_map 終わらない地図 —— 区画を車の周りに作り足し、離れた区画は捨てて、50 km を途切れずに走るpoc_driving_humanoids 横断歩道を渡るヒューマノイド —— 実在ロボット 7 機種を、車の物理は正確なまま、歩く側は安く描くpoc_driving_japan_town 実在の日本の町を自前の世界に建てて走る —— 道は OpenStreetMap、建物は PLATEAU、道具立てと規則は日本のものpoc_driving_lateral 横の運動 —— カーブの手前で落とす、車線の中を保つ、左に寄って左折する、内輪差で巻き込まないpoc_driving_longitudinal 車に慣性と坂を —— 空走 + 制動で停止線の手前に止まり、坂道で止まって逆行せずに発進する(技能試験の採点)poc_driving_pass 追越しと見えない所 —— 見通しが足りなければ待つ、ルームミラーに映ってから戻る、環道の車を妨げない、カーブミラーは遠く見えるpoc_driving_school 教習所が開校する —— 規格寸法の周回コースに車と信号を置き、LiDAR とカメラで見て、定理と恒等式で採点するpoc_driving_town 町を 1 つに組む —— 教習所の要素を自動で継ぎ、入口から出口まで通して走り、途中の停止線を全部採点するpoc_driving_traffic 動く交通と死角 —— 路肩駐車の陰の子ども、対向車とのすれ違い、バス停、下手な運転、横断歩道で待つ人poc_driving_weather 太陽と天気 —— 朝日の逆光で信号が読めない時間帯、霧の中で見えてから止まれる速さ、雨の路面、夜の前照灯poc_em_split_merge_score 電子顕微鏡の神経の切り出しを採点する —— 分けすぎとまとめすぎを別々の数字にする(VOI の split / merge)poc_em_wiring_errors 切り出しの誤りは配線図のどこを壊すか —— 画素の採点は分断を重く、融合を軽く数えるpoc_food_cutting_measure 食材の切断を画像で測る —— 刃の追跡・切片の厚み・切断面の粗さ・手首のたわみからの切断力、真値は閉形式と MuJoCopoc_iqa_fsim_gmsd_vif 知覚指標 FSIM / FSIMc / GMSD / VIF を外から来た真値で 4 桁一致させる —— TID2013 の作者値ファイル 3 本と公表の順位相関表poc_iqa_tid2013 公開の正解で画質指標を測る —— TID2013 の 3,000 枚 × 971 人の MOS と作者の公表値を門にするpoc_kendama けん玉を先駆者の目で —— 本物の形のけん玉を 2 台のカメラで撮り、画像だけから玉の軌道を予測して大皿・小皿・中皿で受けるpoc_mt_hidden_fault どのセンサーも正常値なのに設備は異常 —— MT 法が単変量 3σ の見逃しを拾う量poc_peg_failure_recovery ペグ挿入の失敗を規則の表で見つけて回復する —— VLM の代わりに Whitney の接触状態、真値は MuJoCopoc_pegsim_insertion 柔らかい手首のペグ挿入 —— Whitney の準静的幾何を門に、手首カメラの計測で穴へ寄せ、MuJoCo の接触で確かめるpoc_physarum_maze 粘菌の管は迷路を解く —— 太る・細るだけの力学が最短路に収束することを、定理と Dijkstra で挟むpoc_physarum_transport 粘菌は最適輸送を解く —— 源と吸込を質量の分布にすると、同じ管の力学が Earth Mover 距離へ収束するpoc_residue_crt 1 つずつでは決まらない角度と変位を、周期の違う位相を束ねて決める —— 中国剰余定理を画像にpoc_segmentation_gauntlet セグメンテーションの関門 —— 真値つきの 6 つの世界に 10 手法を当て、どの物差しがどの壊れ方に盲目かを測るpoc_skeleton_run_length_vs_voi 走行長は小さな融合を許さない —— 同じ誤りを、ERL と VOI は違う重さで数えるpoc_spc 統計的工程管理を op の連鎖で(検査計測が管理下か・能力があるか)poc_swc_tree_truth 本物の木で骨格計測を採点する —— NeuroMorpho の SWC を真値に、投影が何を壊すかを測るpoc_table_tennis_bounce 跳ねる卓球の球を高速カメラで撮って、反発係数と摩擦係数を読む —— 公表値と照合するpoc_table_tennis_rally_loop 読みの誤差が卓球のラリーを終わらせる —— 雑音と遅れが着地点をどれだけ動かすかを、打つ前に閉形式で出すpoc_table_tennis_spin 回転で曲がる卓球の球を撮って、回転を 2 通りで読む —— 曲がり方から / 球の模様からpoc_text_region_truth 文字はどこにあるか、を学習なしで —— 描いた文字の矩形を真値にストローク幅の検出器を採点するpoc_ttc_rss 衝突までの時間と安全距離 —— τ 理論の光学流と RSS の閉形式を、教習所の世界の真値で採点するpoc_world_terrain 世界を広げる —— 閉形式の地形と世界座標の材質、手続きの木と歩行者で、拡大の中心を流れから取り戻すpoc_worm_core_persists 線虫の脳の核は生まれた時から在る —— 8 匹の発生系列で「最も深い殻」に居続ける細胞を数えるpoc_worm_neurites_grow 線虫の神経突起は生まれてから何倍に伸びるか —— 8 匹の骨格を tree op で測り、論文の値と並べるpoc_worm_synapses_vs_neurites シナプスは神経突起に比例して増えるか —— 8 匹の線虫で、形の成長と配線の成長を細胞ごとに並べる |
| optics_sensing (34) | poc_chromatic_confocal クロマティック共焦点変位センサ ―― 硝材の分散で「虹のものさし」を作り、戻ってきた色で高さを読むpoc_dual_energy_xray 肉の中の骨片とガラスを、2 つのエネルギーで材質ごとに分ける(デュアルエナジー / フォトンカウンティング X 線)poc_fiber_light_guide 光ファイバとライトガイド ―― 材料表の溶融石英から、モード・分散・モード径・照明の効率までpoc_fourier_ptychography フーリエ・タイコグラフィ ―― 4 倍の対物の広い視野のまま、20 倍相当の分解能と位相を、反復の位相回復で得るpoc_hyperspectral_foreign_matter 見た目が同じ異物をハイパースペクトルで選別する ―― 実画像 2 つ(樹脂の破片・豚バラの上の異物)と、材料表から作る合成で壊れ方を数えるpoc_itof_multifreq 間接 ToF の多周波アンラップ ―― 周波数を上げるほど細かく測れるが、折り返し・多重反射・縁の混合・高調波で壊れるpoc_lens_file_roundtrip 光学設計ファイル(.zmx)を読んで、解析して、直して、書き戻す ―― 別の 2 実装と処方の往復で採点poc_lens_global_search 硝材の置き換えと大域探索 ―― 色消し 2 枚の閉形式と、単レンズの曲げの 3 次収差の解で採点poc_lens_merit_operands 要求の表で三枚玉を設計する ―― 縁厚・中心厚・空気間隔の境界つきメリット関数を、閉形式と独立実装で採点poc_lens_solves_afocal 設計の関係を「解」で持つ ―― 絞りを変えても焦点と F ナンバーが追従する二重ガウス型、afocal 望遠鏡、曲面の像面、奇数次の非球面poc_lens_tolerancing レンズの製造公差を、MTF・歩留まり・補償ストロークまで一枚の予算にするpoc_lockin_imaging 画素ごとの直交復調(ロックイン)―― 多重極リングの法線・符号化間歇照明の昼間化・ロックイン・サーモグラフィを、閉形式と Rice の位相分布で採点poc_material_optical_library 材料の光学物性ライブラリ —— 硝材・結晶・半導体・金属・液体・プラスチック 83 種を 1 つの表にし、カタログ公表値と第二実装で採点poc_mueller_dofp_observability 4方位偏光カメラの Mueller 可観測性poc_nir_silicon_transmission Si ウェハ越しの近赤外透過検査 ―― 光源 × ウェハ × センサの波長積分で LED の波長を選ぶpoc_noncoaxial_optics 非共軸の光学系 ―― 同軸落射の半透鏡が鏡面の部品に偽の欠陥を写し、膜と傾きで消す。折り返しで装置を小さくするpoc_omni360_inspection 全天球の検査撮影と立体表示を一つの測定工程として確かめるpoc_optics_drawings 光学系の図面 ―― 計算した処方から、レンズ断面図・装置の設置図・単レンズの製作図を SVG / DXF でpoc_photograph_through_prescription 処方どおりのレンズ越しに 3 次元の場面を撮る ―― 被写界深度・猫の目のボケ・隅の光量・色収差・ゴーストを、閉形式と既存の op と独立の追跡で採点poc_pixel_shift ピクセルシフト撮像 ―― センサを 1 画素動かすと偽色が消え、半画素動かすと折り返しが消える。MTF は上がらないpoc_plenoptic_camera 処方から撮るプレノプティックカメラpoc_pocket_interreflection 加工ポケットの相互反射を収束まで数える ―― 直接光だけのモデルは「反射率 1.32」で合い、収束解は真値に戻るpoc_simcal_pixel_shift ピクセルシフトのずれと開口を実画像から合わせる ―― 縞しか写っていない所では、ずれは 1 方向にしか決まらないpoc_simcal_thin_film 実物の画像の誤差から薄膜の模型の係数を合わせる ―― データが決めない係数には数を出さない(sim-to-real 較正)poc_slanted_edge_sfr_limits 斜めエッジ SFR の角度・ガンマ・雑音限界poc_spectrometer_illumination 分光器と照明系 ―― 帯域の幅はスリットと格子のどこから来るか、光源の模様は視野に写るかpoc_tdi_linescan TDI ラインスキャンとラインスキャン用レンズ ―― 段数で欠陥が見え、同期がずれると流れ、C マウントでは長いセンサの端が消えるpoc_thin_film_reflectometry 分光反射率で薄膜の膜厚を測る ―― 公開の実測データで採点し、縞・干渉色・FFT とあてはめ・膜厚むらの画像へpoc_tof_camera 同じ3次元場面を間接ToFと直接ToFで測る――多経路・混合画素・pile-up・体積誤差poc_water_inspection_images 水が検査画像にどう写るか ―― プールの底のコースティクス・瓶の側面像・濡れた板・船体の水中画像を、閉形式と第 2 の方法で採点poc_water_transparent_media 水と透明媒質 ―― 海の波・水面の屈折・水中の色・瓶の焦線を、閉形式と公表値と第 2 実装で採点poc_wavefront_aberration_limits 波面収差ごとの Maréchal 近似の破綻境界poc_zmx_public_verify 公開 .zmx 処方を独立計算で照合し、検査レンズとして採点するpoc_zoom_configurations ズームレンズ(多構成)を 1 つの処方の差分で持つ ―― 薄肉 2 枚の閉形式と、設計ファイルの多構成の表への往復で採点 |
| analysis (20) | poc_attention_identities 速くする工夫は、全部おなじ数の別の括り方だった —— 注意機構を恒等式で採点するpoc_beats_fringes_and_screens うなりは一つ(干渉縞と印刷のモアレは同じ数学)poc_calipers_under_illusion 錯視で測定器を健診する(キャリパーが外すのはどこで、なぜか)poc_complex_plane_fields 複素平面を「面」で見る(位相彩色・吸引域・脱出時間・翼まわりの流れ)poc_connectome_motor_bottleneck 動きの量子化 ―― 脳から筋へ、命令の次元はどこで落ちるか(MaleCNS の首と RL の関節を同じ物差しで)poc_em_branch_territory 枝の縄張り(骨格が「どこ」かだけでなく「どの枝が近いか」を体積に配ると、枝ごとの体積と半径が測れる)poc_endless_zoom_and_turning_solids 無限に寄り続ける絵と、回り続ける立体poc_four_dimensions_by_three_d_tools 4 次元の主張を、3 次元の平凡な op で採点するpoc_geodetic_benchmarks_real 高さは 2 つある・実データ編(公開された測量成果 523 点で、高さの取り違えを検出器にかける)poc_gravitational_lens_invariants 重力レンズの像を、産業用の測定 op で採点するpoc_illusions_and_perpetual_drawing 無限に描き続ける絵を、恒等式で採点するpoc_measurement_system_analysis その数字のうち、いくつが測り方のものか(ゲージ R&R と測定の不確かさ)poc_microns_brain_wave MICrONS の脳の波 ―― 1 mm³ の視覚野で、配線は実測の応答をどこまで説明するかpoc_one_stroke_epicycles 写真を 1 本の線にして、回る振り子に描かせる(濃淡 → 点描 → 巡回路 → フーリエ → G-code)poc_periodic_video_boundary 継ぎ目の無い動画で、時間方向 op の周期境界を検査するpoc_pod_lighting 「解像度の式」は見つかる大きさを教えない(照明ごとの検出確率、MIL-HDBK-1823A)poc_theorems_as_pictures 定理が門になる図(アポロニウス・フォード・測地ドーム・葉序・IFS・空間充填曲線)poc_vanishing_detail_and_morphing_area 遠ざかると消える距離と、形が変わるときの面積poc_what_a_picture_cannot_check 絵では確かめられないもの(力学系と極小曲面を定義と恒等式で採点する)poc_zernike_aberrations 収差の絵は、絵のまま採点できる —— ゼルニケ多項式と点像 |
| 診断 (10) | poc_bearing_diagnosis 転がり軸受の異常診断(どこまで雑音に埋もれた欠陥を拾えるか)poc_cold_chain_excursion 冷蔵輸送の逸脱判定(ロガーの置き場所が合否を決める)poc_fabric_defect 周期のある地に埋もれた欠陥(まとめた ROC が隠すもの)poc_machine_condition_fusion 熱・振動・形状の総合診断(束ねても情報が増えない条件)poc_prnu_camera_fingerprint カメラ指紋 PRNU(枚数で育ち、保存ボタンで消える)poc_pv_thermal_survey 太陽光発電所のドローン熱画像(ΔT を測っているつもりで、風と角度を測っている)poc_solar_el_inspection 太陽電池 EL 検査(暗い = 不活性ではない。種別ごとに測る)poc_solder_fillet_aoi はんだフィレットの AOI(3 リング照明は傾きの 3 段量子化器)poc_thermography_ndt パルスサーモグラフィ(『測れない欠陥』の正体が時間窓だった)poc_weld_radiograph_porosity 溶接 X 線透過像の気孔検出と等級(等級を 1 段間違える割合) |
| 領域分割 (9) | poc_active_contours 動的輪郭とレベルセット —— 輪郭が縮み、凹みに入り、エッジで止まるまでを閉形式で確かめるpoc_cell_counting 細胞の計数と分割(計数が合っていて分割が全部外れる点がある)poc_dense_bubble_count 密集した泡を数える ―― 重なりが深くて決まらないときは、個数ではなく区間を返すpoc_graph_hierarchy_segmentation グラフ・階層・閾値のセグメンテーション —— 最大フロー = 最小カット、ultrametric、つまみを回すと粗から細へpoc_leaf_disease_area 葉の病斑面積率(等級は色の軸より葉マスクと縁の定義で決まる)poc_mri_bias_field MRI バイアス場と組織面積(GM と WM は逆向きに壊れ、足すと隠れる)poc_timelapse_growth 成長のタイムラプスを時空間の連結成分として測る(合体はいつ起きたか)poc_vegetation_cover 植生被覆率(被覆率が当たっていて画素が全部外れる、が実際に起きる)poc_weed_rice_ratio 水田の雑草はどれだけあるか ―― 色と肌理だけで雑草の画素を分け、被度を宣言した境で 4 段階にする(学習器なし、実データは雑草イネの UAV 画像) |
| 幾何 (7) | poc_dfm_thickness_overhang 造形しやすさを形から測る(しきい値に貼りついた面と、丸めで飛ぶ判定)poc_mesh_quality_repair メッシュの健全性診断と修復(直した分だけ欠陥は消え、量は戻らない)poc_pallet_load_utilization パレットの積載率(1 つの数字が隙間とはみ出しを同じ値にする)poc_panorama_drift パノラマの累積ドリフト(埋もれていた既存実装はゼロ点を上回らなかった)poc_print_warpage_risk 積層造形の反りと剥離(面積の履歴で決まる分と、決まらない分)poc_symmetry_restoration 対称性を使った欠損復元(文化財・化石。仮定した対称面が崖になる)poc_xyt_event_surface 到達時刻面を (x, y, t) の等値面として取り出す(2-D の動画を 1 枚の 3-D の面として測る) |
| 撮像品質 (6) | poc_colormap_readability 疑似カラーの選び方と値の写し方(無い境目を数える / 崖を先に当てる)poc_emva1288_in_camera_processing カメラの中の前処理はデータシートの数をもっともらしく嘘にする(雑音除去で量子効率 +83 %、規格の検査は見逃し、雑音の相関が見破る)poc_emva1288_sensor カメラを買わずにカメラを測る —— EMVA 1288 の手順で、既知の値を仕込んだセンサから量子効率・ゲイン・暗雑音を取り戻すpoc_moire_screen パネル検査のモアレは「本物のムラ」と区別できるか(打ち消しと窓長)poc_veiling_glare 迷光がコントラスト計測を壊す(MTF 合格・黒レベル不合格を同じレンズで作る)poc_zebra_stripes_fly_eye 縞に近づくハエの眼 —— シマウマの縞は複眼の距離感を本当に狂わせるのか、複眼がフィボナッチの並びなら優秀か |
| 測光 (6) | poc_allsky_cloud_cover 全天カメラの雲量(画素を数えると雲の位置で 1.45 倍動く)poc_astro_photometry 天体スタックの測光精度(何枚重ねるとどこまで正確に測れるか)poc_exoplanet_transit 系外惑星トランジットの相対測光(深さと継続時間は別々に壊れる)poc_nuclei_ploidy 蛍光核の積分輝度から倍数性を出す(面積では分かれない)poc_real_sky_photometry 実写の深宇宙に既知の星を仕込んで測る(汚染は S/N も同じ向きに膨らませる)poc_solar_limb_darkening 縁が暗い天体の輪郭はどこか(周辺減光と「50 % 法」) |
| 分離 (6) | poc_colocalization_crosstalk 蛍光の共局在と漏れ込み(Pearson と Manders は別の場所で壊れる)poc_pigment_unmixing 多波長で彩色層を剥がす(勝ったのは「多波長」ではなく「近赤外」だった)poc_polarization_specular 4 方向の画素モザイクから鏡面を分けるpoc_real_stain_unmix 実写の免疫染色を色で分ける(残差は平面内の誤りに構造的に盲目)poc_recycling_sorting 混合廃棄物の材質選別(消せる汚れと消せない汚れは代数で決まる)poc_sea_ice_concentration 海氷密接度(混合画素をどう数えるかで答えが変わる) |
| 校正 (5) | poc_camera_calibration カメラ校正の再投影誤差は何を保証しないかpoc_fly_optomotor_steering ハエの視葉だけで進路を立て直す(ラミナから操舵まで、学習なしで)poc_public_camera_heading 公共カメラはどこを向いているか(位置しか公開されない固定カメラの向きを、写真そのものから決める)poc_public_camera_heading_real 公共カメラはどこを向いているか・実写編(807 局の道路カメラで太陽を探し、日没 1 本から向きを決めて道路で検算する)poc_thermal_drift_metrology カメラの熱ドリフトが寸法計測に効く量(分離できるのは歪みがあるから) |
| detection (5) | poc_good_sample_variation_model 良品を並べて「いつもと違う」を言う(良品統計の変動モデル、誤検出率の宣言つき、公開 VisA で採点)poc_patch_anomaly 良品だけから学ぶパッチ特徴の異常検知(古典特徴の位置ごとの分布と記憶バンク、再現率を保証する閾値、公開データで採点)poc_real_defect_floor 薄い欠陥はどこまで見えるか(実写の地に真値を仕込んで検出限界を測る)poc_search_sweep_width 捜索救難の走査幅(画像から測った 1 本の数字が計画を決める)poc_si_wafer_pl_defect_visibility PL 像で細い溝はなぜ見えなくなるか(公開 Si ウェハ PL データで採点) |
| 位置合わせ (5) | poc_change_detection_misreg 変化検出と位置合わせ誤差(偽陽性はエッジの帯、しかも崖つき)poc_print_registration 印刷の版ずれを刷り上がりから測る(網点は格子なので答えが 1 つに決まらない)poc_registration_basin 点群位置合わせの収束域(どれだけずれていたら失敗するか)poc_reproducible_icp 点の順を入れ替えても 1 ビットも動かない位置合わせ —— Ozaki スキームの FP64 の縮約、誤差は段で落ち上界で保証poc_template_tracking テンプレート追跡(見失うより先に、静かにずれる) |
| visualization (5) | poc_eye_to_brain 複眼が見る像と、脳のどこが反応するかを並べる(個眼をなぞると応答が配線を伝わる)poc_flybrain_pointcloud ハエ(雄)の脳を、細胞体 12 万 6 千個の点のまま描く(点群を描く op points_render)poc_live4d 生きている組織の 3D+t を古典手法だけで短い 3D 動画像に(増幅・流れ・補間・高さ場、全部に真値)poc_malecns_activity_wave ハエの脳の立体の上で刺激の波が配線を伝わるのを見る(コネクトーム vs 次数保存 shuffle)poc_video_cube 動画を空間 × 時間の立方体として見る(Video Summagator の再実装、ハエの脳の断面も同じ op で) |
| 動き (4) | poc_particle_tracking 粒子追跡を (行, 列, 時刻) の体積として測る(誤リンクの向きは 1 種類ではない)poc_river_surface_velocity 河川表面流速を斜め動画から測る(速度の誤差と流量の誤差は別物)poc_traffic_counting (x, y, t) で数える(通過台数とオクルージョン、そして L/V という 1 つの定数)poc_warehouse_flow 庫内の滞留を種類別に読む(1 つの「滞留時間」に畳むと全部が混雑になる) |
| inspection (4) | poc_em_second_opinion EM 連結体校正のセカンドオピニオン(膜はラベルの境界にしか無いはず)poc_illumination_cone_vs_na 照明の円錐と観察の NA ―― 光の円錐の開き方を変えるだけで、同じ打痕・傷・ムラが消えたり出たりするpoc_print_layer_inspection 3D プリンタの層検査(形 → 層 → 経路 → 画像 の往復を自分で閉じ、仕込んだ欠陥を数字で捕まえる)poc_sam_hybrid_bonding_voids ハイブリッド接合のボイドは超音波の明るさでなく位相で見つける(SAM の C スキャン、周波数の取引、POD) |
| tomography_3d (4) | poc_battery_ct_degradation 電池セルの内部劣化を CT で測る(膨れの何割が外から見えるか)poc_battery_electrode_tortuosity 電極の屈曲度を CT から測る(Bruggeman は向きに盲目)poc_ct_void_morphology X 線 CT のボイド形態(合否 1 個の数字は、寿命に効く形に盲目)poc_die_tilt_tsv_overlay ダイの傾きと TSV の位置ずれ(同じ 1 つの CT から。傾きは回転まで偽装する) |
| 深度 (3) | poc_focus_stacking 深度合成(絵は圧勝、深度はゼロ点に負ける場所がある)poc_lightfield_depth ライトフィールドの深度(81 視点は 2 眼に勝てるのか)poc_real_stereo_depth 実写のステレオ対で視差と距離を測る(この博物館で初めての実データ) |
| 改ざん検出 (3) | poc_forensics_roc 画像改ざん検出の ROC(保存ボタン 1 回で何が消えるか)poc_fresco_craquelure 絵画のひび割れ網(壊れるのは分岐次数だけ)poc_video_physics_consistency 映像の物理整合性 ―― 壁を上って跳ぶ車は弾道か推力か、時間は引き延ばされていないか |
| perception_templates (3) | poc_bev_sensor_fusion 鳥瞰図への多センサ融合(px で合格の校正が、遠くでは長さになる)poc_code_matching_breakdown 明るさの値ではなく「変化の向き」で探す —— 符号系の頑健照合 4 種と NCC の破綻点poc_safety_clearance 人と機械の安全距離(「近い」を測る点を置き換えると危険が消える) |
| 復元 (3) | poc_camera_shake_deblur 手ブレ除去はどこまで戻せるか(核が既知でも雑音が上限を決める)poc_dehazing 霞除去(律速は大気光ではなく透過率。薄い霞では除霞が害になる)poc_real_deblur_honesty 実写のブレを取る(3 つの物差しに 3 人の勝者/ノブが手法より 4.6 倍効く) |
| 地形 (3) | poc_crop_phenotyping 作物の葉面積を上から測る(葉が重なると投影が畳む)poc_dem_terrain 地形を測る(傾斜・水の流れ・日当たりを閉形式と突き合わせる)poc_lidar_terrain_change 斜面の土量を測る(縦に引くか法線で測るか、そして合わせすぎの罠) |
| 読み取り (2) | poc_barcode_1d 1 次元バーコードが読めなくなる境界(誤読と読み取り不能を分けて数える)poc_matrix_code_reading 2 値マトリクスコードの読取限界(何画素あれば読めるか) |
| 形態 (2) | poc_bilateral_asymmetry 左右非対称性の定量(対称面そのものが変形に引きずられる)poc_vessel_network 血管網を抜いて分岐を測る(ヒゲ、分岐近傍の径の過大、指数の脆さ) |
| optics (2) | poc_compound_eye ハエの複眼は光場センサ(神経重ね合わせで「重ねると頑健」を光学で測る)poc_fly_vision ハエの視覚前段を op の連鎖で(合成の空を回る/前進すると何が読めて何が読めないか) |
| 測距 (2) | poc_dtof_ranging 光子計数 dToF の距離精度(理論限界に乗るか、どこで崩れるか)poc_leak_localization 音で漏水を位置決めする(音速を誤ると掘る場所がずれる) |
| shape_descriptors (2) | poc_real_texture_invariance 実写テクスチャを回す(回転不変は等方な素材でだけ成り立つ)poc_rotation_invariance_audit 「回転しても同じ」と言える量はどれか(実写の硬貨を 72 角度で監査) |
| signal_processing (2) | poc_rail_corrugation レールの波状摩耗を弦で測る(伝達関数が 0 になる波長は 0 mm と出る)poc_web_roll_periodicity 搬送ロールの傷を周期から名指しする(崖に着く前に何も言えなくなる) |
| verification (2) | poc_glyph_typo_detection 画像の誤字を認識せずに見つけて直す(正しい文字列を入力で貰う)poc_larval_connectome_reservoir 幼虫コネクトームを reservoir にして数字を読む(配線は効いていない) |
| 振動 (2) | poc_beam_modal_video 動画からのモード同定(f は当たる、ζ が先に嘘をつく)poc_motion_magnification モーション拡大の振幅精度(拡大は測るための道具か) |
| 色 (1) | poc_white_balance 色恒常性(どの手法にも「効く条件」があり、勝ち続ける手法は無い) |
| 正対化 (1) | poc_document_scan 書類スキャンの台形補正と影除去(良いところ取りは無い) |
| space (1) | poc_star_tracker 星の点像を副画素で測り、角距離で星表へ対応付けて衛星姿勢を求める |
| 断層 (1) | poc_ct_fidelity CT 再構成の忠実度(投影数を減らすとどこで壊れるか) |
| 超解像 (1) | poc_superresolution_limits 超解像は情報を増やすか(単一画像では増えない) |
オペレータを探す
3,629 本の op ノート(呼び出し方・型の契約・HALCON 対応・文献・来歴)と 69 本の族ガイドがあります。次元ごとの入口:
網羅の実測: 進化 op 942/942、型つき台帳 2652/2664、1 行ファサード fullseye.<名前> 724/1514。ファサード側はまだ半分(残りは補助関数・クラス・再輸出モジュール)。
ノートの中身の実測: 3629 本のうち、実行できる例が付いているのは 3595 本(34 本は例ゼロ)、使い方の説明が 120 字以上あるのは 3428 本(201 本は 1 行の要約だけ)。構造(呼び出し・型・次に繋がる op)は 3629 本すべてにある。
| 次元 | op 数 | 入口 |
|---|---|---|
2d — 進化する 2-D op(fullseye.op.<名前>) |
959 | INDEX |
drive |
717 | INDEX |
optics — レンズ・収差・光線追跡・照明設計 |
483 | INDEX · ガイド |
3d — 点群 / メッシュ / 体積 / SDF / 6-DoF |
376 | INDEX |
math — 数値・線形代数 |
114 | INDEX · ガイド |
segmentation |
59 | INDEX · ガイド |
annotate — 図注(軸・凡例・注記) |
51 | INDEX · ガイド |
oned |
49 | INDEX |
gfx2d — 描画 |
44 | INDEX |
generative |
42 | INDEX · ガイド |
imgmetrics — 画質の指標 |
42 | INDEX · ガイド |
reprconv — 表現の橋渡し(型と型のあいだ) |
42 | INDEX |
spc |
41 | INDEX |
tomography — 断層 |
32 | INDEX |
piv — 粒子画像流速測定 + DIC |
29 | INDEX · ガイド |
conngraph |
28 | INDEX · ガイド |
acoustics — 音響 |
27 | INDEX · ガイド |
dem — 地形 |
25 | INDEX · ガイド |
printpath |
23 | INDEX · ガイド |
flyvision |
22 | INDEX · ガイド |
calib |
21 | INDEX · ガイド |
graph |
20 | INDEX |
specular — 鏡面分離 |
20 | INDEX · ガイド |
quat — 四元数・単元信号 |
19 | INDEX · ガイド |
multivar |
18 | INDEX · ガイド |
lightfield — ライトフィールド |
17 | INDEX · ガイド |
measure1d — サブピクセル計測 |
17 | INDEX · ガイド |
photon — 光子計数 / dToF |
17 | INDEX · ガイド |
imgforensics — 改ざん検出 |
16 | INDEX |
shape2d — 2-D の形の記述とワープ |
16 | INDEX · ガイド |
shapestat — 形態統計 |
16 | INDEX · ガイド |
videostream — 動画ストリーム |
16 | INDEX · ガイド |
astrostack — 天体スタック |
14 | INDEX |
emproof |
14 | INDEX · ガイド |
fileio |
14 | INDEX |
live4d |
14 | INDEX · ガイド |
profile — 断面形状 |
12 | INDEX · ガイド |
blob — 2-D の連結成分解析 |
11 | INDEX · ガイド |
colortransport — 色の輸送 |
11 | INDEX |
volcolor — 体積の色 |
11 | INDEX |
llmcore |
10 | INDEX · ガイド |
simcal |
10 | INDEX · ガイド |
vx |
10 | INDEX · ガイド |
geocam |
9 | INDEX · ガイド |
interferometry — 干渉計 |
9 | INDEX · ガイド |
motionmag — モーション拡大 |
9 | INDEX · ガイド |
roughness — 表面粗さ |
9 | INDEX · ガイド |
rangedoppler — FMCW レンジドップラー |
8 | INDEX · ガイド |
codematch |
6 | INDEX · ガイド |
converge |
6 | INDEX · ガイド |
videocube |
6 | INDEX · ガイド |
residue |
5 | INDEX |
cadmap — CAD 対応づけ |
4 | INDEX |
aoi |
3 | INDEX · ガイド |
fit |
3 | INDEX |
text |
3 | INDEX |
名前で引くなら py -3.11 imgevolve.py ops --search edge、全 op の対応表は OP_CATALOG.md、次元をまたぐ入口は ops/INDEX.md。
AI から引くなら: 機械可読の索引 OP_INDEX.json、使い方は AI_RAG_GUIDE.md(pip install fullseye[rag] → fullseye-rag search "エッジ"、Claude Code なら py -3.11 tools/setup_claude_rag.py)。
使い方(ユーザー向け・まずこの 4 つ)
| ドキュメント | 内容 |
|---|---|
| GETTING_STARTED.md | 5 分ではじめる: インストール → 最初のパイプライン → Studio/CLI/コードで実行 → 結果を見る |
| INSTALL.md | 環境構築の完全ガイド: 前提・pip install -e . と extras の使い分け・Windows/Linux インストーラ・最小構成/組み込み・トラブルシュート |
| STUDIO_GUIDE.md | Fullseye Studio 完全ガイド: 3 パネル・オペレータブラウザ・ステップ実行・つまみ・Inspector・知覚パネル・Command palette・ショートカット・Export |
| ENGINE.md | FullseyeEngine(設計 → 実行): 全メソッド・Python からの利用・CLI run・他プロジェクトからの呼び出し |
オペレータ / API リファレンス
| ドキュメント | 内容 |
|---|---|
| OPERATORS.md | 全 897 オペレータのカタログ(48 カテゴリ、sort 別、HALCON/OpenCV/scikit-image/MATLAB の対応 API) |
| EXAMPLES.md | オペレータ別のサンプルコード(他ライブラリとの等価呼び出し付き) |
| OP_INDEX.json | 機械可読なオペレータ索引(imgevolve.py index で再生成) |
| ADDING_OPS.md | 新しいオペレータの追加方法(進化・codegen・カタログ・索引が自動追従) |
| ../examples/README.md | 実行可能なエンドツーエンドのサンプルスクリプト集 |
知覚スタック(ロボティクス/ビジョン)
| ドキュメント | 内容 |
|---|---|
| PERCEPTION.md | 知覚スタック 1 枚リファレンス(stereo / terrain / detect / registration / pose / flow / motion) |
| PERCEPTION_REALDATA.md | 実写クリップでの計測結果(ビデオ I/O + honest な実測値) |
HALCON パリティ / 被覆(honest disclosure)
| ドキュメント | 内容 |
|---|---|
| HALCON_PARITY.md | 「名前だけ」でなく実際に同じ処理ができるかの genuine 実装状況(981/2313) |
| HALCON_COVERAGE.md | 公式リファレンス(v2605)を実スクレイプした被覆計測 |
| LIB_COVERAGE.md | 多ライブラリ横断被覆(HALCON 以外の distinctive op 取り込み) |
| PARITY_CROSSBACKEND.md | 独立実装(scipy/cv2/skimage)同士のクロスバックエンド一致による parity 実証 |
品質 / 来歴 / 再現
| ドキュメント | 内容 |
|---|---|
| ACCURACY_BENCH.md | 進化 champion vs null(holdout)の常設精度テーブル |
| CHAIN_FUZZ.md | 連鎖ファザー(op を鎖にして揺さぶる第三の品質保証層。拡散→収束→最小再現) |
| EVOLUTION_ENVIRONMENT.md | 進化型アルゴリズム開発環境(拡散→収縮→昇格。counterfactual utility ゲートと 2 つの op 宇宙の橋) |
| PROVENANCE.md | 公開アルゴリズムからの自作である旨の来歴 |
| REFERENCES.md | 各オペレータの文献的裏付け |
| REPRODUCE.md | seed 駆動・決定論的な数値の再現手順 |
| STATUS.md | プロジェクトの現在地・計画(plan_ref) |
リリースノート / 設計
| ドキュメント | 内容 |
|---|---|
| V13.md | v13 = 実用化 + クロスプロジェクト packaging + 知覚スタック |
| V14.md | v14 = 知覚スタック完成(モーション + 堅牢化) |
| STUDIO_UX.md | Fullseye Studio の UX/デザイン改善の意図と背景 |
クイックコマンド
py -3.11 -m pip install -e ".[opencv,gui]"     # 導入(画像 I/O + Studio)
py -3.11 studio.py                              # Fullseye Studio を起動(= fullseye-studio)
py -3.11 imgevolve.py ops --search edge         # オペレータ検索(= fullseye ops --search edge)
py -3.11 imgevolve.py apply gauss_filter in.png out.png --a 0.6
py -3.11 imgevolve.py run pipeline.json in.png --out result.png
py -3.11 imgevolve.py coverage                  # honest な被覆数
Python から:
import fullseye, numpy as np
out = fullseye.run_pipeline(frame, ["gaussian", "sobel_amp", "otsu"])
eng = fullseye.FullseyeEngine.load("pipeline.json"); result = eng.run(frame)
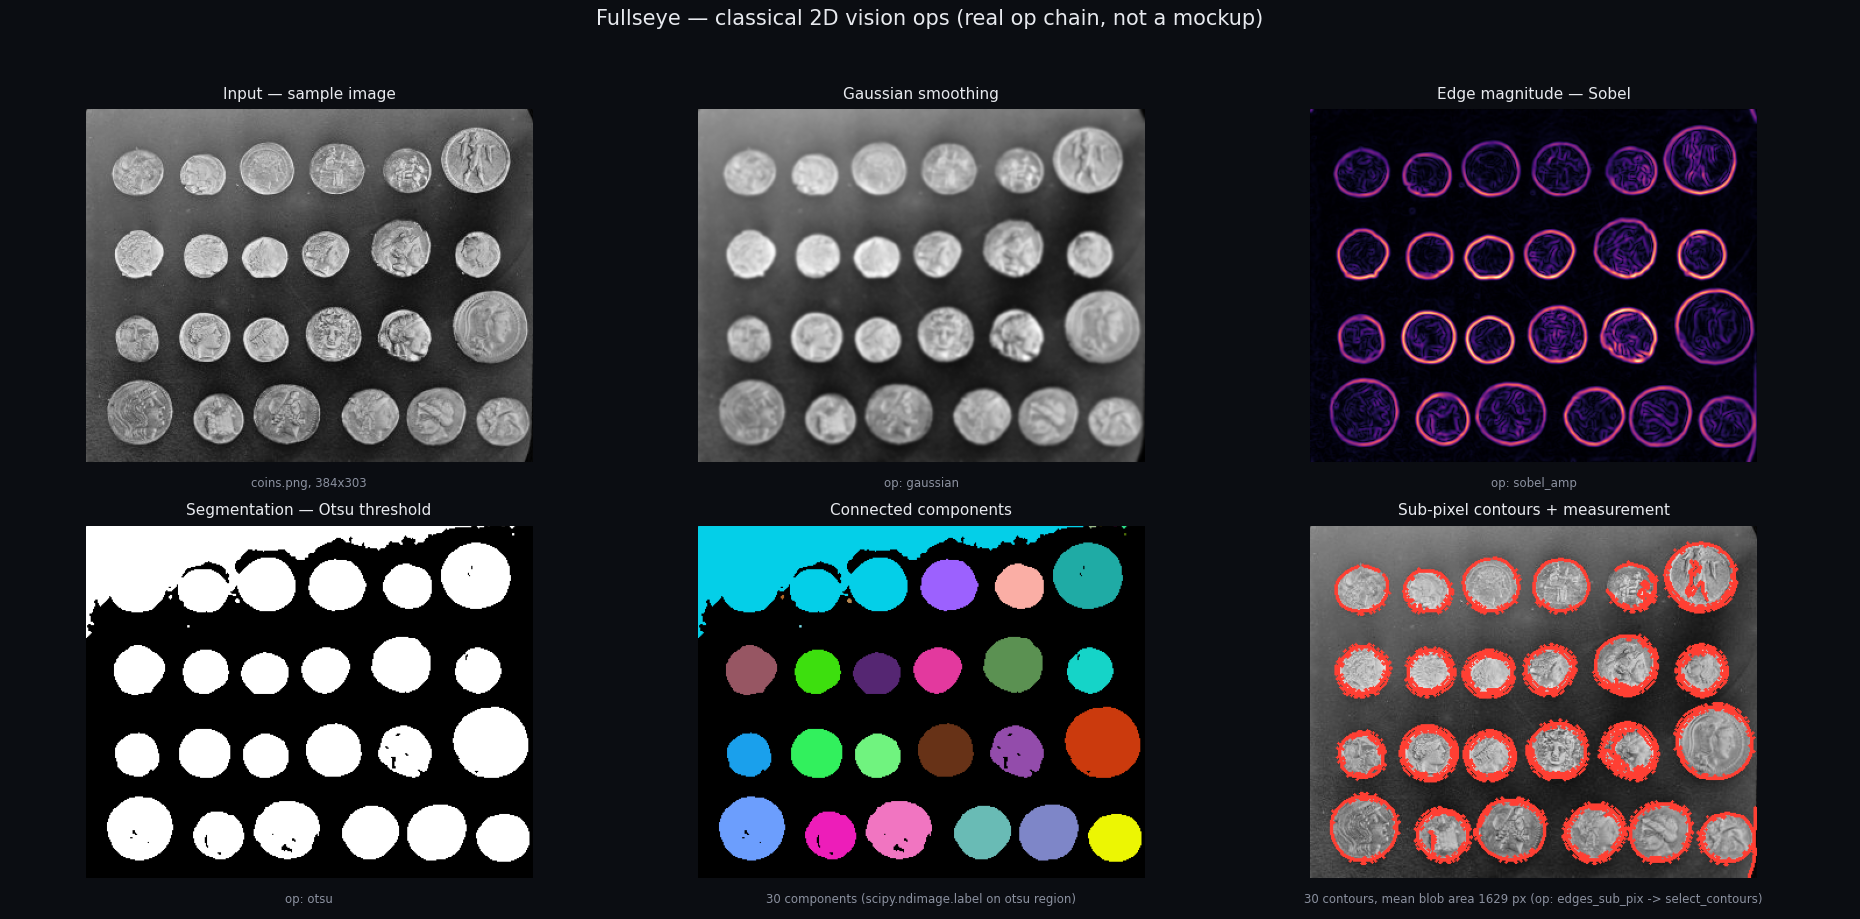
古典的な 2-D ビジョン op の実出力
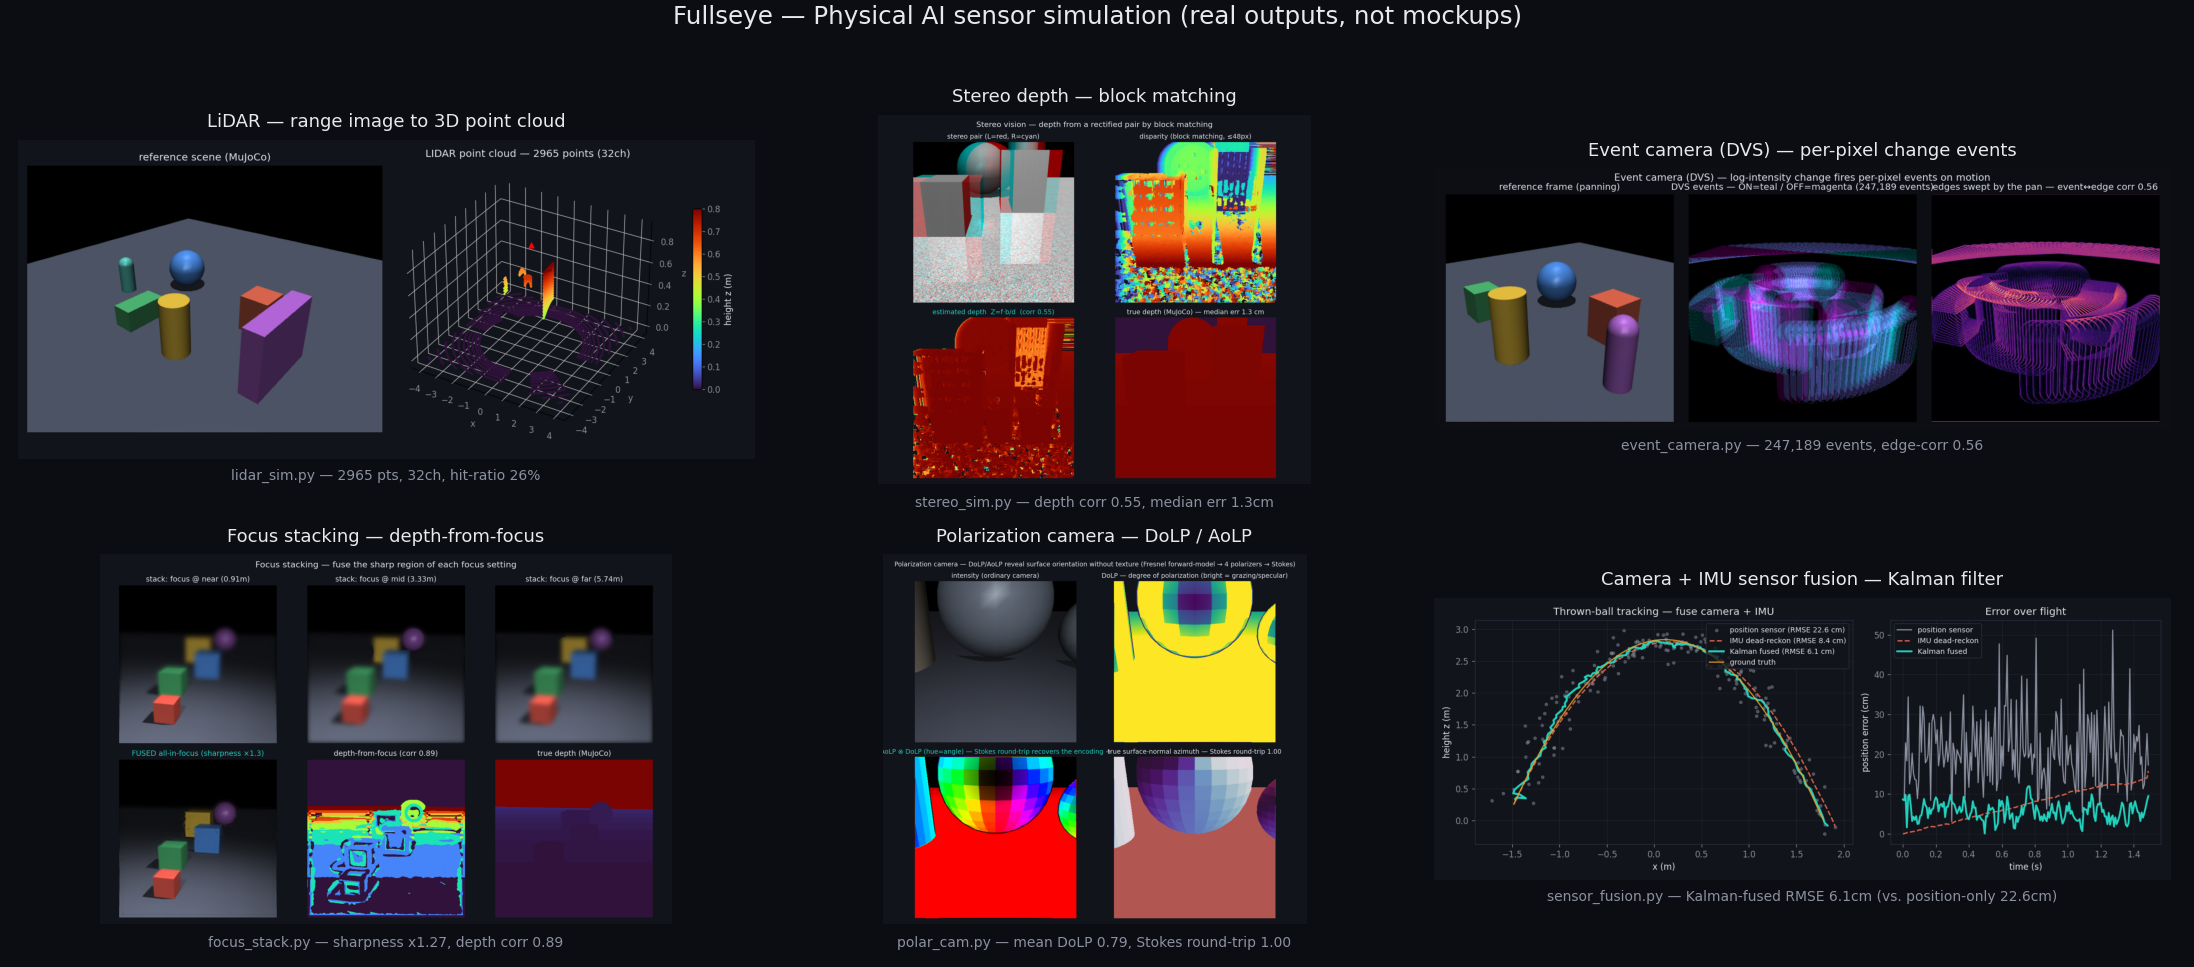
Physical AI とセンサ模倣の実出力
ドキュメント地図 — 全 301 本
索引から 1 本も辿れない文書を作らないための全体地図です(docs/ops/ の op ノート 3,629 本と族ガイド 69 本は上の「オペレータを探す」から、記事は articles/ から辿れます)。到達できない文書が 1 本でもあれば tests/test_docs_index_reachable.py が落ちます。本文はほとんどが日本語です。
はじめに・使い方(12)
| 文書 | 内容 |
|---|---|
GETTING_STARTED.md |
はじめかた(5分で動かす) |
INSTALL.md |
インストール / 環境構築 完全ガイド |
STUDIO_GUIDE.md |
Fullseye Studio 完全ガイド |
STUDIO_UX.md |
Fullseye Studio — UX & design pass (v15) |
EXAMPLES.md |
imgevolve — sample code (cross-library recipes) |
EXAMPLES_3D.md |
Fullseye 3-D ビジョン — 事例ギャラリー(EXAMPLES_3D) |
GALLERY.md |
Fullseye ギャラリー / Gallery |
REPRODUCE.md |
Reproducing the numbers |
CONSUMER_APPLICATIONS.md |
Fullseye — per-project applications (honest, 2026-08-15) |
3DGS_USAGE.md |
Fullseye 3DGS ― 使い方(1コマンド) |
TERRAIN_WALK.md |
地形の上を歩かせる(sim-native, GPU 不要) |
GSPLAT_NATIVE_WINDOWS.md |
gsplat native を Windows(RTX 5090 / torch cu128)でビルドする — 実証済み手順 |
オペレータのリファレンス(9)
| 文書 | 内容 |
|---|---|
OPERATORS.md |
imgevolve — cross-library operator catalog |
OP_CATALOG.md |
Fullseye Operator Catalog — AI capability ledger |
OP_COMBINATION_MATRIX.md |
fullseye 3D op × op 組み合わせマトリクス(実現性 × 差別化で優先度化) |
CONVERSION_MATRIX.md |
型変換の行列 ―― 穴と不具合の点検 |
CONNECTIVITY.md |
Fullseye connectivity — devices, cameras & industrial protocols |
MATCH_3D_MATRIX.md |
fullseye 3D ビジョン・ツールキット(Physical AI 向け、HALCON/OpenCV 差別化) |
GENERAL_ALGORITHMS.md |
汎用アルゴリズムを実装可能にする — algo-c 対応ロードマップ |
ADDING_OPS.md |
Adding an operator |
WAVE0_STABLE_SLOTS.md |
Wave-0: stable op slots + name-pinned champions |
AI から引く(RAG)(1)
| 文書 | 内容 |
|---|---|
AI_RAG_GUIDE.md |
Fullseye を AI アシスタントの RAG にする手順(Claude Code 向け) |
文献層(製造・運転・光学計測の知識 → 使う op)(9)
| 文書 | 内容 |
|---|---|
literature/INDEX.md |
文献層 —— RAD コーパスからの、op に繋がる来歴つき要約 |
literature/mech_design.md |
文献層: メカ設計(機械設計) |
literature/mechatronics_parts.md |
文献層: メカトロ部品(アクチュエータ・センサ・電気部品) |
literature/manufacturing_processes.md |
文献層: 製造工程(あらゆる製造技術の開発に) |
literature/driving_simulation.md |
文献層: 運転のシミュレーションと評価 |
literature/sensor_simulation.md |
文献層: センサーの模擬(カメラ・LiDAR・レーダー) |
literature/optical_metrology.md |
文献層: 光学計測と外観検査の信頼性(厳選) |
literature/OSS_LANDSCAPE.md |
既存 OSS の地図 —— すでにある道具と、Fullseye との繋ぎ方 |
literature/oss_landscape_notes.md |
OSS landscape notes (verified 2026-09-21) |
知覚・センサ(7)
| 文書 | 内容 |
|---|---|
PERCEPTION.md |
Fullseye perception stack — one-page reference |
PERCEPTION_PHYSICAL_AI.md |
Physical-AI perception pipeline (fullseye / imgevolve, v18.3, 2026-08-15) |
PERCEPTION_REALDATA.md |
v15 — perception stack on real footage (video I/O + honest field measurements) |
SENSOR_PLAYBOOK.md |
Fullseye Sensor Playbook — センサー種別ごとの推奨 op パイプライン |
HIGHSPEED_VISION.md |
高速ビジョン(1ms 視覚フィードバック)を物理シミュ上でやる — 計画 |
SAMPLE_IMAGE_REFERENCES.md |
Sample images — provenance, source papers & public repositories |
BBB_SENSING.md |
BBB sensing — 複眼光場 × コネクトーム(研究方向) |
HALCON との対応(6)
| 文書 | 内容 |
|---|---|
HALCON_PARITY.md |
HALCON parity — what imgevolve genuinely DOES (not just names) |
HALCON_COVERAGE.md |
HALCON operator coverage (measured vs the real reference) |
HALCON_COVERAGE_HONEST.md |
HALCON カバレッジ — honest な分母(2026-08-18 更新) |
HDEVELOP_FIDELITY.md |
Fullseye Studio — HDevelop 忠実化スペック(北極星) |
HDEVELOP_DEV_OPS.md |
HDevelop dev_* operator family — the UI/display control surface (Studio 北極星) |
LIB_COVERAGE.md |
Multi-library coverage (imgevolve is not HALCON-only) |
Fullseye Script(3)
| 文書 | 内容 |
|---|---|
FSCRIPT_DECISION.md |
Fullseye Script / Runtime — 要件定義と基本設計(確定案) |
FSCRIPT_LANGUAGE.md |
Fullseye Script — 言語 / ランタイム / ウォッチ IDE 設計仕様(北極星) |
FSCRIPT_MEASUREMENTS.md |
Fullseye Runtime — 実測記録 (2026-08-15) |
品質・正直さ(13)
| 文書 | 内容 |
|---|---|
KNOWN_ISSUES.md |
Known Issues — 調べた欠陥の記録(2026-08-30 開始、最終の節は §52 = 2026-09-26) |
STATUS.md |
imgevolve — status / plan (plan_ref) |
ACCURACY_BENCH.md |
Accuracy benchmark — champion vs null (holdout) |
BENCH_VS_OPENCV.md |
imgevolve GPU op vs OpenCV(CPU)処理速度ベンチ |
PARITY_CROSSBACKEND.md |
Cross-backend parity — independent implementations agree at the tested points |
CHAIN_FUZZ.md |
連鎖ファザー(chain fuzz)— op を鎖にして揺さぶる第三の品質保証層 |
PROVENANCE.md |
Provenance |
OP_COUNT_HISTORY.md |
op の数の推移(版ごと) / Operator counts by version |
REFERENCES.md |
imgevolve — operator research provenance |
AUDIT_2026_08_12.md |
imgevolve implementation audit — 2026-08-12 |
RELEASE_CHECKLIST.md |
リリース手順書 — 同じ間違いを繰り返さないための門 |
I18N.md |
Fullseye の多言語対応 — 全体設計 / Internationalisation design |
VALIDATION_CONTRIBUTING.md |
実機・実データでの検証を報告する |
性能・GPU(4)
| 文書 | 内容 |
|---|---|
GPU_ACCEL_PLAN.md |
op の GPU 化ロードマップ(E2E の本丸) |
GPU_OPTIMIZATION_PATTERNS.md |
GPU 最適化デザインパターン・カタログ(RTX 5090 / Blackwell sm_120 向け) |
design/FAST_TWINS.md |
CPU 高速 twin(fast.py)— 実装記録と実測(2026-09-03) |
design/PERF_MEMORY_VIDEO_SURVEY.md |
op の高速化・省メモリ化・動画処理 — 実測にもとづく調査報告(2026-09-03) |
設計・アーキテクチャ(7)
| 文書 | 内容 |
|---|---|
ENGINE.md |
FullseyeEngine — 設計したパイプラインを実行するランタイム |
EVOLUTION_ENVIRONMENT.md |
進化型アルゴリズム開発環境 — 拡散・収縮・昇格 |
INTEGRATION.md |
Depending on Fullseye from another project (stability contract) |
UNIFIED_API_REQUIREMENTS.md |
Fullseye 統一インターフェース — 要件定義書 (v0.1, 2026-08-18) |
design/TRIZ_DESIGN_PATTERN_MATRIX.md |
TRIZ 40 発明原理 × ソフトウェア設計パターン × コンテナ型 — 構造選択マトリクス(fullseye) |
EVIS_VISION_OSS_GAP.md |
evis の視覚部品 — OSS/ROS2 ギャップ分析 (2026-08-17) |
INDUSTRY_SIGNALS.md |
業界シグナル — 展示会・アワードを op 発想の恒常的な入力にする |
作業記録・計画(履歴。その日付時点の値で、いまの値ではない)(12)
| 文書 | 内容 |
|---|---|
V13.md |
v13 — production hardening, cross-project packaging, perception stack |
V14.md |
v14 — perception-stack completion: motion + robustness |
SESSION_SUMMARY.md |
Session Summary (auto-generated) |
SESSION_2026_08_14.md |
Session 2026-08-14 — Data-format expansion + Studio UI review |
STUDIO_REVIEW_2026_08_14.md |
Fullseye Studio — verified UI review (2026-08-14) |
NEXT_SESSION.md |
次セッション引き継ぎ — 高速化・省メモリ・動画 + 解像度管理 + 図注(2026-09-03 午前〜) |
NEXT_OPS_PLAN_2026-08-31.md |
次期 op 拡張計画(2026-08-31 調査、v0.1.4 リリース直後) |
PLAN_0_1_9.md |
0.1.9 → 0.1.10 の作業計画 |
ARTICLE_INTEGRATION_TODO.md |
記事への反映待ち(2026-09-02、可視化ウィング作業から) |
ARTICLE_RESTRUCTURE_PLAN.md |
Qiita 記事の章構成 組み替え計画(2026-09-02 起票 / 同日 実施済み = commit 32e47171) |
ARTICLE_GPU_SHAPEMATCH.md |
記事材料: 形状マッチングを GPU に載せる —— 勾配方向スコアの conv2d 定式化 |
FULLSEYE_OP_ARTICLE_SPEC.md |
Fullseye op カタログ画像・専用記事 仕様書(第 2 陣企画書) |
そのほか(218)
| 文書 | 内容 |
|---|---|
3DGS_USAGE.de.md |
Fullseye 3DGS – Anwendung (ein einziger Befehl) |
3DGS_USAGE.en.md |
Fullseye 3DGS — how to use it (one command) |
3DGS_USAGE.ko.md |
Fullseye 3DGS — 사용법(명령어 한 줄) |
3DGS_USAGE.tw.md |
Fullseye 3DGS —— 使用方法(一行指令) |
3DGS_USAGE.zh.md |
Fullseye 3DGS —— 使用方法(单条命令) |
AI_RAG_GUIDE.de.md |
Fullseye als RAG eines KI-Assistenten nutzen (für Claude Code) |
AI_RAG_GUIDE.en.md |
Using Fullseye as an AI assistant’s RAG (for Claude Code) |
AI_RAG_GUIDE.hi.md |
Fullseye को AI assistant के RAG के रूप में इस्तेमाल करना (Claude Code के लिए) |
AI_RAG_GUIDE.ko.md |
Fullseye를 AI 어시스턴트의 RAG로 사용하는 방법(Claude Code용) |
AI_RAG_GUIDE.tw.md |
將 Fullseye 用作 AI 助理 RAG 的方法(針對 Claude Code) |
AI_RAG_GUIDE.zh.md |
将 Fullseye 用作 AI 助手 RAG 的方法(面向 Claude Code) |
BENCH_VS_OPENCV.en.md |
imgevolve GPU op vs OpenCV (CPU) throughput benchmark |
CAPABILITIES.en.md |
What Fullseye can do |
CAPABILITIES.md |
Fullseye でできること |
CHAIN_FUZZ.en.md |
Chain Fuzzer (chain fuzz) — a third quality-assurance layer that shakes ops by wiring them into chains |
DESIGN_NOTES.de.md |
Fullseye-Entwurfsnotizen (aus den ★-Kommentaren im Quellcode erzeugt) |
DESIGN_NOTES.en.md |
Fullseye design notes (generated from the ★ comments in the source) |
DESIGN_NOTES.ko.md |
Fullseye 설계 판단 모음(소스의 ★ 주석에서 생성) |
DESIGN_NOTES.md |
Fullseye 設計判断集(ソース中の ★ コメントから生成) |
DESIGN_NOTES.tw.md |
Fullseye 設計判斷集(由原始碼中的 ★ 註解產生) |
DESIGN_NOTES.zh.md |
Fullseye 设计判断集(由源码中的 ★ 注释生成) |
DEVICE_GUIDE.md |
CPU / GPU の選び方 |
ENGINE.de.md |
FullseyeEngine — Laufzeitumgebung zur Ausführung entworfener Pipelines |
ENGINE.en.md |
FullseyeEngine — the runtime that executes a pipeline you designed |
ENGINE.ko.md |
FullseyeEngine — 설계한 파이프라인을 실행하는 런타임 |
ENGINE.tw.md |
FullseyeEngine — 執行已設計管線的執行環境 |
ENGINE.zh.md |
FullseyeEngine — 运行已设计管道的运行时 |
EVIS_VISION_OSS_GAP.en.md |
evis Vision Components — OSS/ROS2 Gap Analysis (2026-08-17) |
EVOLUTION_ENVIRONMENT.en.md |
Evolutionary Algorithm Development Environment — Expand, Contract, Promote |
FILE_FORMATS.md |
Fullseye のファイル形式棚卸し |
FSCRIPT_LANGUAGE.en.md |
Fullseye Script — Language / Runtime / Watch IDE Design Specification (North Star) |
GALLERY.en.md |
Fullseye Gallery |
GENERAL_ALGORITHMS.de.md |
Allgemeine Algorithmen implementierbar machen — algo-c Kompatibilitäts-Roadmap |
GENERAL_ALGORITHMS.en.md |
Making general algorithms implementable — the algo-c support roadmap |
GENERAL_ALGORITHMS.ko.md |
범용 알고리즘을 구현 가능하게 만들기 — algo-c 대응 로드맵 |
GENERAL_ALGORITHMS.tw.md |
讓通用演算法也能實作 — algo-c 對應路線圖 |
GENERAL_ALGORITHMS.zh.md |
让通用算法也能实现 — algo-c 对应路线图 |
GETTING_STARTED.de.md |
Erste Schritte (in 5 Minuten startklar) |
GETTING_STARTED.en.md |
Getting started (running in 5 minutes) |
GETTING_STARTED.hi.md |
शुरुआत करें (5 मिनट में चालू) |
GETTING_STARTED.ko.md |
시작하기 (5분 만에 실행하기) |
GETTING_STARTED.tw.md |
快速上手(5 分鐘跑起來) |
GETTING_STARTED.zh.md |
快速上手(5 分钟运行起来) |
GPU_OPTIMIZATION_PATTERNS.en.md |
GPU Optimization Design-Pattern Catalog (for RTX 5090 / Blackwell sm_120) |
GSPLAT_NATIVE_WINDOWS.en.md |
Building native gsplat on Windows (RTX 5090 / torch cu128) — a proven procedure |
HALCON_COVERAGE_HONEST.en.md |
HALCON Coverage — the honest denominator (updated 2026-08-18) |
HARDENING.en.md |
What the PoCs hardened — found, fixed, and gated |
HARDENING.md |
PoC が上げた堅牢性 —— 見つけて直した記録 |
HDEVELOP_DEV_OPS.en.md |
HDevelop dev_* operator family — the UI/display control surface (Studio north star) |
HDEVELOP_FIDELITY.en.md |
Fullseye Studio — HDevelop Fidelity Spec (North Star) |
I18N_PLAN.md |
完全な多言語化 — 計画と現在地 |
INSTALL.de.md |
Installations- und Einrichtungshandbuch |
INSTALL.en.md |
Installation / Environment Setup — Complete Guide |
INSTALL.hi.md |
Installation / Environment Setup — पूरी गाइड |
INSTALL.ko.md |
설치 / 환경 구축 완전 가이드 |
INSTALL.tw.md |
安裝 / 環境建置完整指南 |
INSTALL.zh.md |
安装 / 环境搭建完全指南 |
MATCH_3D_MATRIX.en.md |
fullseye 3D Vision Toolkit (for Physical AI, differentiating from HALCON/OpenCV) |
MATURITY.md |
成熟度台帳(Maturity) |
MCP.md |
Fullseye を MCP(Model Context Protocol)から使う |
NAN_INPUT_AUDIT.md |
非有限入力監査 |
OP_COMBINATION_MATRIX.en.md |
fullseye 3D op × op Combination Matrix (prioritized by feasibility × differentiation) |
PIPELINE_SHAPES.md |
Typed DAG execution |
SAMPLE_IMAGE_REFERENCES.en.md |
Sample images — provenance, source papers & public repositories |
STUDIO_GUIDE.de.md |
Vollständiger Leitfaden zu Fullseye Studio |
STUDIO_GUIDE.en.md |
The complete guide to Fullseye Studio |
STUDIO_GUIDE.hi.md |
Fullseye Studio की पूरी गाइड |
STUDIO_GUIDE.ko.md |
Fullseye Studio 완전 가이드 |
STUDIO_GUIDE.tw.md |
Fullseye Studio 完全指南 |
STUDIO_GUIDE.zh.md |
Fullseye Studio 完全指南 |
TERRAIN_WALK.en.md |
Walking a Character Over Terrain (sim-native, no GPU required) |
UNIFIED_API_REQUIREMENTS.en.md |
Fullseye Unified Interface — Requirements Specification (v0.1, 2026-08-18) |
VALIDATION_CONTRIBUTING.en.md |
Reporting validation on real hardware or real data |
capabilities/align-and-stack.md |
id: align-and-stack |
capabilities/beamforming-and-range-doppler.md |
id: beamforming-and-range-doppler |
capabilities/beats-fringes-and-screens.md |
id: beats-fringes-and-screens |
capabilities/blob-and-region.md |
id: blob-and-region |
capabilities/camera-intrinsics-calibration.md |
id: camera-intrinsics-calibration |
capabilities/chromatic-confocal-sensor.md |
id: chromatic-confocal-sensor |
capabilities/colour-and-delta-e.md |
id: colour-and-delta-e |
capabilities/complex-plane-fields.md |
id: complex-plane-fields |
capabilities/compound-eye-aliasing-and-ttc.md |
id: compound-eye-aliasing-and-ttc |
capabilities/convergent-forward-models.md |
id: convergent-forward-models |
capabilities/crop-weed-cover-grade.md |
id: crop-weed-cover-grade |
capabilities/dual-energy-xray-material-discrimination.md |
id: dual-energy-xray-material-discrimination |
capabilities/emva1288-camera-datasheets.md |
id: emva1288-camera-datasheets |
capabilities/estimate-lens-distortion.md |
id: estimate-lens-distortion |
capabilities/fiber-and-light-guide.md |
id: fiber-and-light-guide |
capabilities/figures-and-annotation.md |
id: figures-and-annotation |
capabilities/fix-text-in-images.md |
id: fix-text-in-images |
capabilities/fourier-ptychography.md |
id: fourier-ptychography |
capabilities/geodetic-frames.md |
id: geodetic-frames |
capabilities/golden-compare.md |
id: golden-compare |
capabilities/good-sample-variation-model.md |
id: good-sample-variation-model |
capabilities/grating-interferometry.md |
id: grating-interferometry |
capabilities/grating-spectrometer-and-illumination.md |
id: grating-spectrometer-and-illumination |
capabilities/gw-interferometer-quantum-noise-and-matched-filter.md |
id: gw-interferometer-quantum-noise-and-matched-filter |
capabilities/illumination-cone-vs-na.md |
id: illumination-cone-vs-na |
capabilities/industrial-oct.md |
id: industrial-oct |
capabilities/inner-diameter-in-mm.md |
id: inner-diameter-in-mm |
capabilities/inspection-fixture.md |
id: inspection-fixture |
capabilities/inspection-workflow.md |
id: inspection-workflow |
capabilities/interactive-poc-viewer.md |
id: interactive-poc-viewer |
capabilities/interreflection-to-convergence.md |
id: interreflection-to-convergence |
capabilities/inverted-colour-overlays.md |
id: inverted-colour-overlays |
capabilities/itof-multifreq.md |
id: itof-multifreq |
capabilities/laser-speckle-floor.md |
id: laser-speckle-floor |
capabilities/lens-distortion-correction.md |
id: lens-distortion-correction |
capabilities/lens-prescription-files.md |
id: lens-prescription-files |
capabilities/lens-tolerancing.md |
id: lens-tolerancing |
capabilities/light-transport.md |
id: light-transport |
capabilities/lockin-demodulation.md |
id: lockin-demodulation |
capabilities/material-optical-property-library.md |
id: material-optical-property-library |
capabilities/measurement-system-and-uncertainty.md |
id: measurement-system-and-uncertainty |
capabilities/moire-alignment.md |
id: moire-alignment |
capabilities/nir-hyperspectral-sorting.md |
id: nir-hyperspectral-sorting |
capabilities/noncoaxial-optics.md |
id: noncoaxial-optics |
capabilities/ocr-preprocessing.md |
id: ocr-preprocessing |
capabilities/one-stroke-drawing.md |
id: one-stroke-drawing |
capabilities/optics-and-materials.md |
id: optics-and-materials |
capabilities/optics-drawings.md |
id: optics-drawings |
capabilities/patch-feature-anomaly-detection.md |
id: patch-feature-anomaly-detection |
capabilities/periodic-defects-in-1d-signals.md |
id: periodic-defects-in-1d-signals |
capabilities/phase-measuring-deflectometry.md |
id: phase-measuring-deflectometry |
capabilities/photoelasticity.md |
id: photoelasticity |
capabilities/photograph-through-prescription.md |
id: photograph-through-prescription |
capabilities/pictures-that-carry-their-own-truth.md |
id: pictures-that-carry-their-own-truth |
capabilities/pixel-shift-imaging.md |
id: pixel-shift-imaging |
capabilities/pl-carrier-diffusion-visibility.md |
id: pl-carrier-diffusion-visibility |
capabilities/planarity-from-point-cloud.md |
id: planarity-from-point-cloud |
capabilities/plenoptic-camera.md |
id: plenoptic-camera |
capabilities/point-cloud-to-picture.md |
id: point-cloud-to-picture |
capabilities/point-target-detection.md |
id: point-target-detection |
capabilities/polarisation-specular-removal.md |
id: polarisation-specular-removal |
capabilities/polarization-imaging.md |
id: polarization-imaging |
capabilities/probability-of-detection.md |
id: probability-of-detection |
capabilities/raw-to-display-isp.md |
id: raw-to-display-isp |
capabilities/reuse-computation-results.md |
id: reuse-computation-results |
capabilities/robust-code-matching.md |
id: robust-code-matching |
capabilities/robust-gaussian-spline-profile-filter.md |
id: robust-gaussian-spline-profile-filter |
capabilities/sam-bond-voids.md |
id: sam-bond-voids |
capabilities/scratch-detection-and-width.md |
id: scratch-detection-and-width |
capabilities/sem-edge-effect-metrology.md |
id: sem-edge-effect-metrology |
capabilities/sem-tem-same-particle.md |
id: sem-tem-same-particle |
capabilities/sequential-lens-design-metrics.md |
id: sequential-lens-design-metrics |
capabilities/shape-from-polarization.md |
id: shape-from-polarization |
capabilities/sim-to-real-calibration.md |
id: sim-to-real-calibration |
capabilities/spectral-radiometry-chain.md |
id: spectral-radiometry-chain |
capabilities/subpixel-2d-metrology.md |
id: subpixel-2d-metrology |
capabilities/surface-defects-with-lighting.md |
id: surface-defects-with-lighting |
capabilities/tdi-linescan-and-lens.md |
id: tdi-linescan-and-lens |
capabilities/telecentric-metrology.md |
id: telecentric-metrology |
capabilities/tem-phase-contrast-and-ctf.md |
id: tem-phase-contrast-and-ctf |
capabilities/template-alignment.md |
id: template-alignment |
capabilities/terrain-and-visibility.md |
id: terrain-and-visibility |
capabilities/text-and-tables-on-images.md |
id: text-and-tables-on-images |
capabilities/theorems-as-pictures.md |
id: theorems-as-pictures |
capabilities/thin-film-reflectometry.md |
id: thin-film-reflectometry |
capabilities/tof-camera.md |
id: tof-camera |
capabilities/tomography-reconstruction.md |
id: tomography-reconstruction |
capabilities/typed-results-as-json.md |
id: typed-results-as-json |
capabilities/typed-results-as-markdown.md |
id: typed-results-as-markdown |
capabilities/vibration-and-acoustics.md |
id: vibration-and-acoustics |
capabilities/virtual-sem-monte-carlo.md |
id: virtual-sem-monte-carlo |
capabilities/visual-hull-from-silhouettes.md |
id: visual-hull-from-silhouettes |
capabilities/volume-from-3d-scan.md |
id: volume-from-3d-scan |
capabilities/water-inspection-images.md |
id: water-inspection-images |
capabilities/water-transparent-media.md |
id: water-transparent-media |
capabilities/what-a-picture-cannot-check.md |
id: what-a-picture-cannot-check |
capabilities/xlsx-report.md |
id: xlsx-report |
hardening/carve-look-at-unreachable-and-silent.md |
id: carve-look-at-unreachable-and-silent |
hardening/cli-help-and-subcommands-broke-in-the-wheel.md |
id: cli-help-and-subcommands-broke-in-the-wheel |
hardening/compactness-saturated-at-one.md |
id: compactness-saturated-at-one |
hardening/dem-viewshed-self-occlusion.md |
id: dem-viewshed-self-occlusion |
hardening/dimensional-features-were-normalised.md |
id: dimensional-features-were-normalised |
hardening/ecef-to-geodetic-returned-latitude-180.md |
id: ecef-to-geodetic-returned-latitude-180 |
hardening/empty-and-tiny-inputs-raised-raw-library-errors.md |
id: empty-and-tiny-inputs-raised-raw-library-errors |
hardening/empty-name-resolved-and-narrow-floats-not-upcast.md |
id: empty-name-resolved-and-narrow-floats-not-upcast |
hardening/engine-load-on-an-instance-was-silently-ignored.md |
id: engine-load-on-an-instance-was-silently-ignored |
hardening/features-saturated-at-one.md |
id: features-saturated-at-one |
hardening/frame-align-inlier-ratio-is-not-confidence.md |
id: frame-align-inlier-ratio-is-not-confidence |
hardening/functional-gate-did-not-know-the-match-sort.md |
id: functional-gate-did-not-know-the-match-sort |
hardening/halcon-named-shape-factors.md |
id: halcon-named-shape-factors |
hardening/image-io-dropped-write-failures-and-crushed-16-bit.md |
id: image-io-dropped-write-failures-and-crushed-16-bit |
hardening/inputs-without-a-conversion-were-not-refused.md |
id: inputs-without-a-conversion-were-not-refused |
hardening/itk-threshold-ops-returned-the-dark-side.md |
id: itk-threshold-ops-returned-the-dark-side |
hardening/ledger-evicted-silently-and-studio-help-aborted.md |
id: ledger-evicted-silently-and-studio-help-aborted |
hardening/ledger-lookups-returned-empty-for-unknown-names.md |
id: ledger-lookups-returned-empty-for-unknown-names |
hardening/mcp-facade-layer-listed-classes-as-ops.md |
id: mcp-facade-layer-listed-classes-as-ops |
hardening/moment-invariants-two-families-same-name.md |
id: moment-invariants-two-families-same-name |
hardening/nary-ops-unlisted-and-knobs-unstated.md |
id: nary-ops-unlisted-and-knobs-unstated |
hardening/no-gate-knew-what-dimension-a-feature-has.md |
id: no-gate-knew-what-dimension-a-feature-has |
hardening/noise-sigma-mad-collapses-on-quantised-data.md |
id: noise-sigma-mad-collapses-on-quantised-data |
hardening/nonfinite-output-was-sanitized-silently.md |
id: nonfinite-output-was-sanitized-silently |
hardening/op-find-blind-to-japanese-queries.md |
id: op-find-blind-to-japanese-queries |
hardening/otsu-threshold-at-the-bin-midpoint.md |
id: otsu-threshold-at-the-bin-midpoint |
hardening/pfm-default-wrote-8-bit-values-into-a-float-format.md |
id: pfm-default-wrote-8-bit-values-into-a-float-format |
hardening/pose-helpers-could-not-take-their-own-matrix.md |
id: pose-helpers-could-not-take-their-own-matrix |
hardening/refract-one-way-reference.md |
id: refract-one-way-reference |
hardening/run-pipeline-stage-forms-fail-obscurely.md |
id: run-pipeline-stage-forms-fail-obscurely |
hardening/stage-forms-read-differently-by-four-entry-points.md |
id: stage-forms-read-differently-by-four-entry-points |
hardening/strict-mode-only-covered-some-of-the-guards.md |
id: strict-mode-only-covered-some-of-the-guards |
hardening/studio-run-key-ignored-unapplied-edits.md |
id: studio-run-key-ignored-unapplied-edits |
hardening/table-sort-mixes-rows-and-spec-dicts.md |
id: table-sort-mixes-rows-and-spec-dicts |
hardening/unknown-operator-hides-missing-backend.md |
id: unknown-operator-hides-missing-backend |
hardening/wrappers-were-scalars-and-hints-were-raw-type-errors.md |
id: wrappers-were-scalars-and-hints-were-raw-type-errors |
literature/convergent_numerics_light_transport.md |
文献層: 収束型数値計算と光輸送(厳選) |
literature/electron_microscopy.md |
文献層: 電子顕微鏡の撮像と計測(厳選) |
literature/industrial_optical_sensing.md |
文献層: 工業用光学センシング(厳選) |
literature/sensitivity_uq_calibration.md |
文献層: 感度解析・不確かさ定量化・較正(厳選) |
view2026/de/index.md |
Fullseye — ViEW2026 |
view2026/en/index.md |
Fullseye — ViEW2026 |
view2026/fr/index.md |
Fullseye — ViEW2026 |
view2026/hi/index.md |
Fullseye — ViEW2026 |
view2026/index.md |
Fullseye — ViEW2026 |
view2026/ko/index.md |
Fullseye — ViEW2026 |
view2026/tw/index.md |
Fullseye — ViEW2026 |
view2026/zh/index.md |
Fullseye — ViEW2026 |