fullseye
Fullseye ギャラリー / Gallery
このページの位置づけ(Purpose of this page): ここに載っている図版はすべて
tools/gen_article_assets.py(記事用モンタージュ・hero コピー・サムネ)および
tools/gen_showcase_gifs.py(ターンテーブル GIF)を実行すれば再生成できる実出力です。
モックアップ・手描き・合成画像は一切ありません(honest disclosure 規律。詳細は各生成元
スクリプトの docstring を参照)。
解説記事の側は読み込み負荷を下げるため幅 720px のサムネイル(docs/articles/assets/thumbs/)
を使い、フルサイズ画像と「各パネルが何を表しているか」の説明はこのページに集約しています。
1. 記事用モンタージュ(フルサイズ + パネル解説)
1.1 physical_ai_montage.png — Physical AI センサ・シミュレーション
生成元: tools/gen_article_assets.py::build_physical_ai_montage()。各モジュールの
run_*_demo() を実際に実行し、MuJoCo シーンをレンダ→センサモデルで処理した本物の出力を
2x3 グリッドに並べたもの。
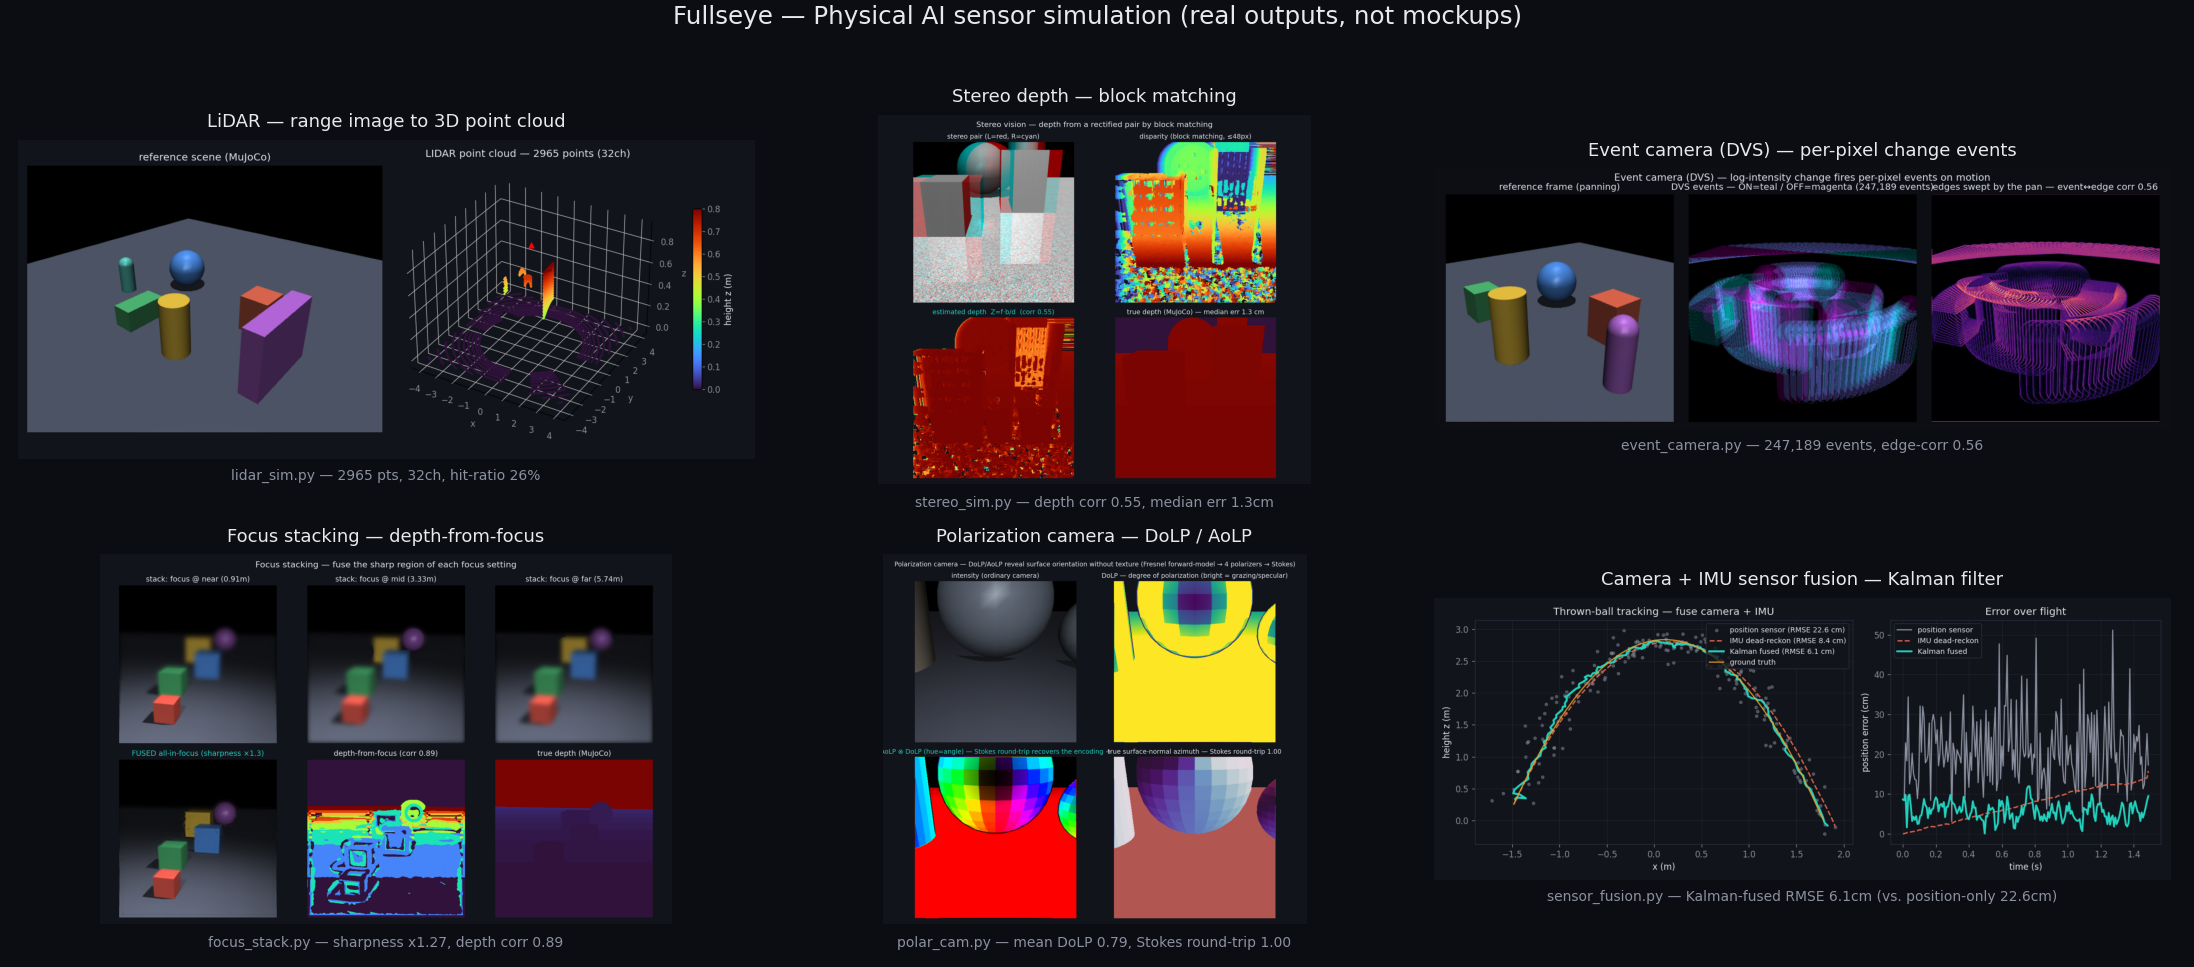
| パネル | モジュール / op | 表示されている数値の意味 |
|---|---|---|
| LiDAR — range image to 3D point cloud | lidar_sim.py |
n_points = 復元した3D点数、channels = 走査チャンネル数(垂直分解能)、hit_ratio = 発射レイのうち物体にヒットした割合 |
| Stereo depth — block matching | stereo_sim.py |
depth_corr = ブロックマッチング推定深度と真値の相関、median_err_m = 深度誤差の中央値(m) |
| Event camera (DVS) — per-pixel change events | event_camera.py |
n_events = 発生したDVSイベント総数、edge_corr = イベント密度とエッジ強度の相関 |
| Focus stacking — depth-from-focus | focus_stack.py |
sharpness_gain = フォーカススタック後のシャープネス倍率、depth_focus_corr = 推定深度と焦点位置の相関 |
| Polarization camera — DoLP / AoLP | polar_cam.py |
mean_dolp = 平均直線偏光度(0–1)、stokes_roundtrip = Stokesベクトル round-trip 再構成精度(1.0=完全一致) |
| Camera + IMU sensor fusion — Kalman filter | sensor_fusion.py |
Kalman融合後のRMSE(cm)を、位置センサ単体のRMSEと比較(融合の方が誤差が小さいことを示す) |
1.2 vision_ops_montage.png — 古典 2D ビジョン op チェーン
生成元: tools/gen_article_assets.py::build_vision_ops_montage()。bundled サンプル画像
coins(skimage.data、BSD)に fullseye.apply() 経由で実際の op チェーンを適用したもの。
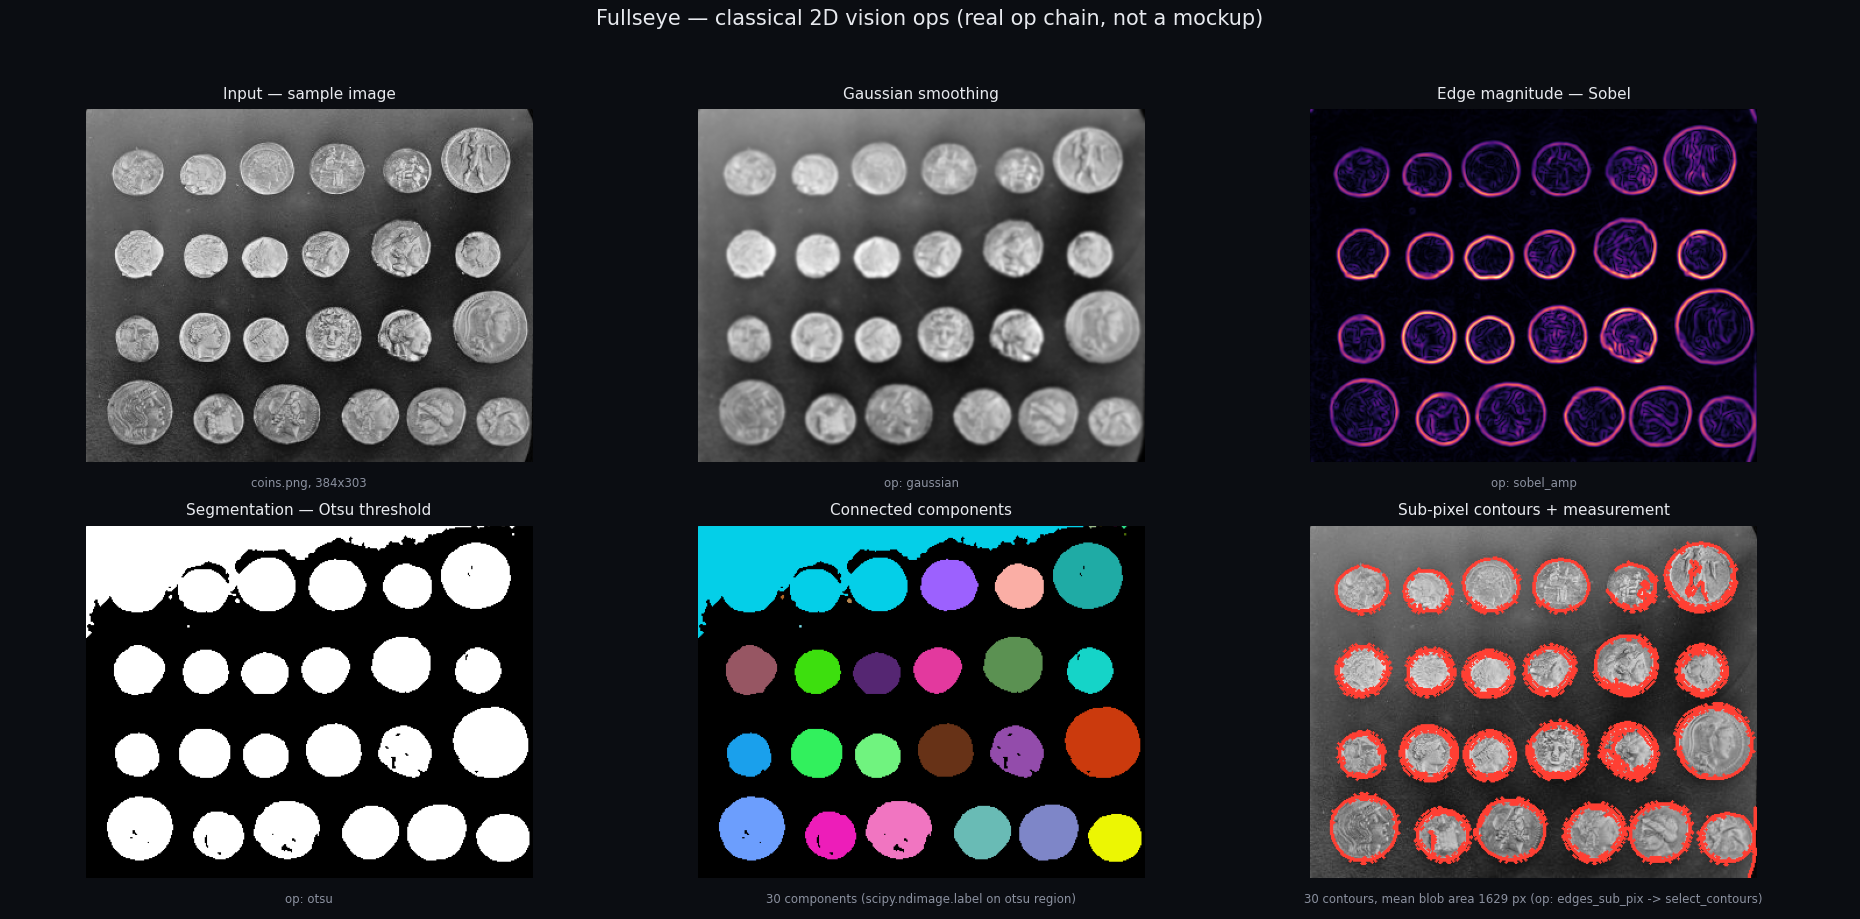
| パネル | op | 内容 |
|---|---|---|
| Input — sample image | (入力) | coins.png そのまま |
| Gaussian smoothing | gaussian |
ガウス平滑化(a=0.3, b=0.0) |
| Edge magnitude — Sobel | sobel_amp |
平滑化画像への Sobel エッジ強度 |
| Segmentation — Otsu threshold | otsu |
平滑化画像への大津の二値化 |
| Connected components | scipy.ndimage.label(otsu領域に対して) |
連結成分数 = 検出したコイン個数 |
| Sub-pixel contours + measurement | edges_sub_pix → select_contours |
サブピクセル輪郭抽出(a=0.2)後、長さ閾値 a=0.7 で短い彫刻テクスチャ由来の輪郭を除去し外周だけ残す。輪郭数と平均ブロブ面積(px)を表示 |
1.3 itokawa_montage.png — 小惑星 25143 Itokawa 実点群への 3D op
生成元: tools/gen_article_assets.py::build_itokawa_montage()。データは
studio_assets/sample_3d/itokawa_points.npy(JAXA はやぶさ / Gaskell 形状モデル由来の
実測点群、float32・3000点)。examples_3d/itokawa_*.py と同じ計算(curvature3d /
match3d / metrics3d)をその場で直接実行し、本物の数値をキャプションへ焼き込んだもの。
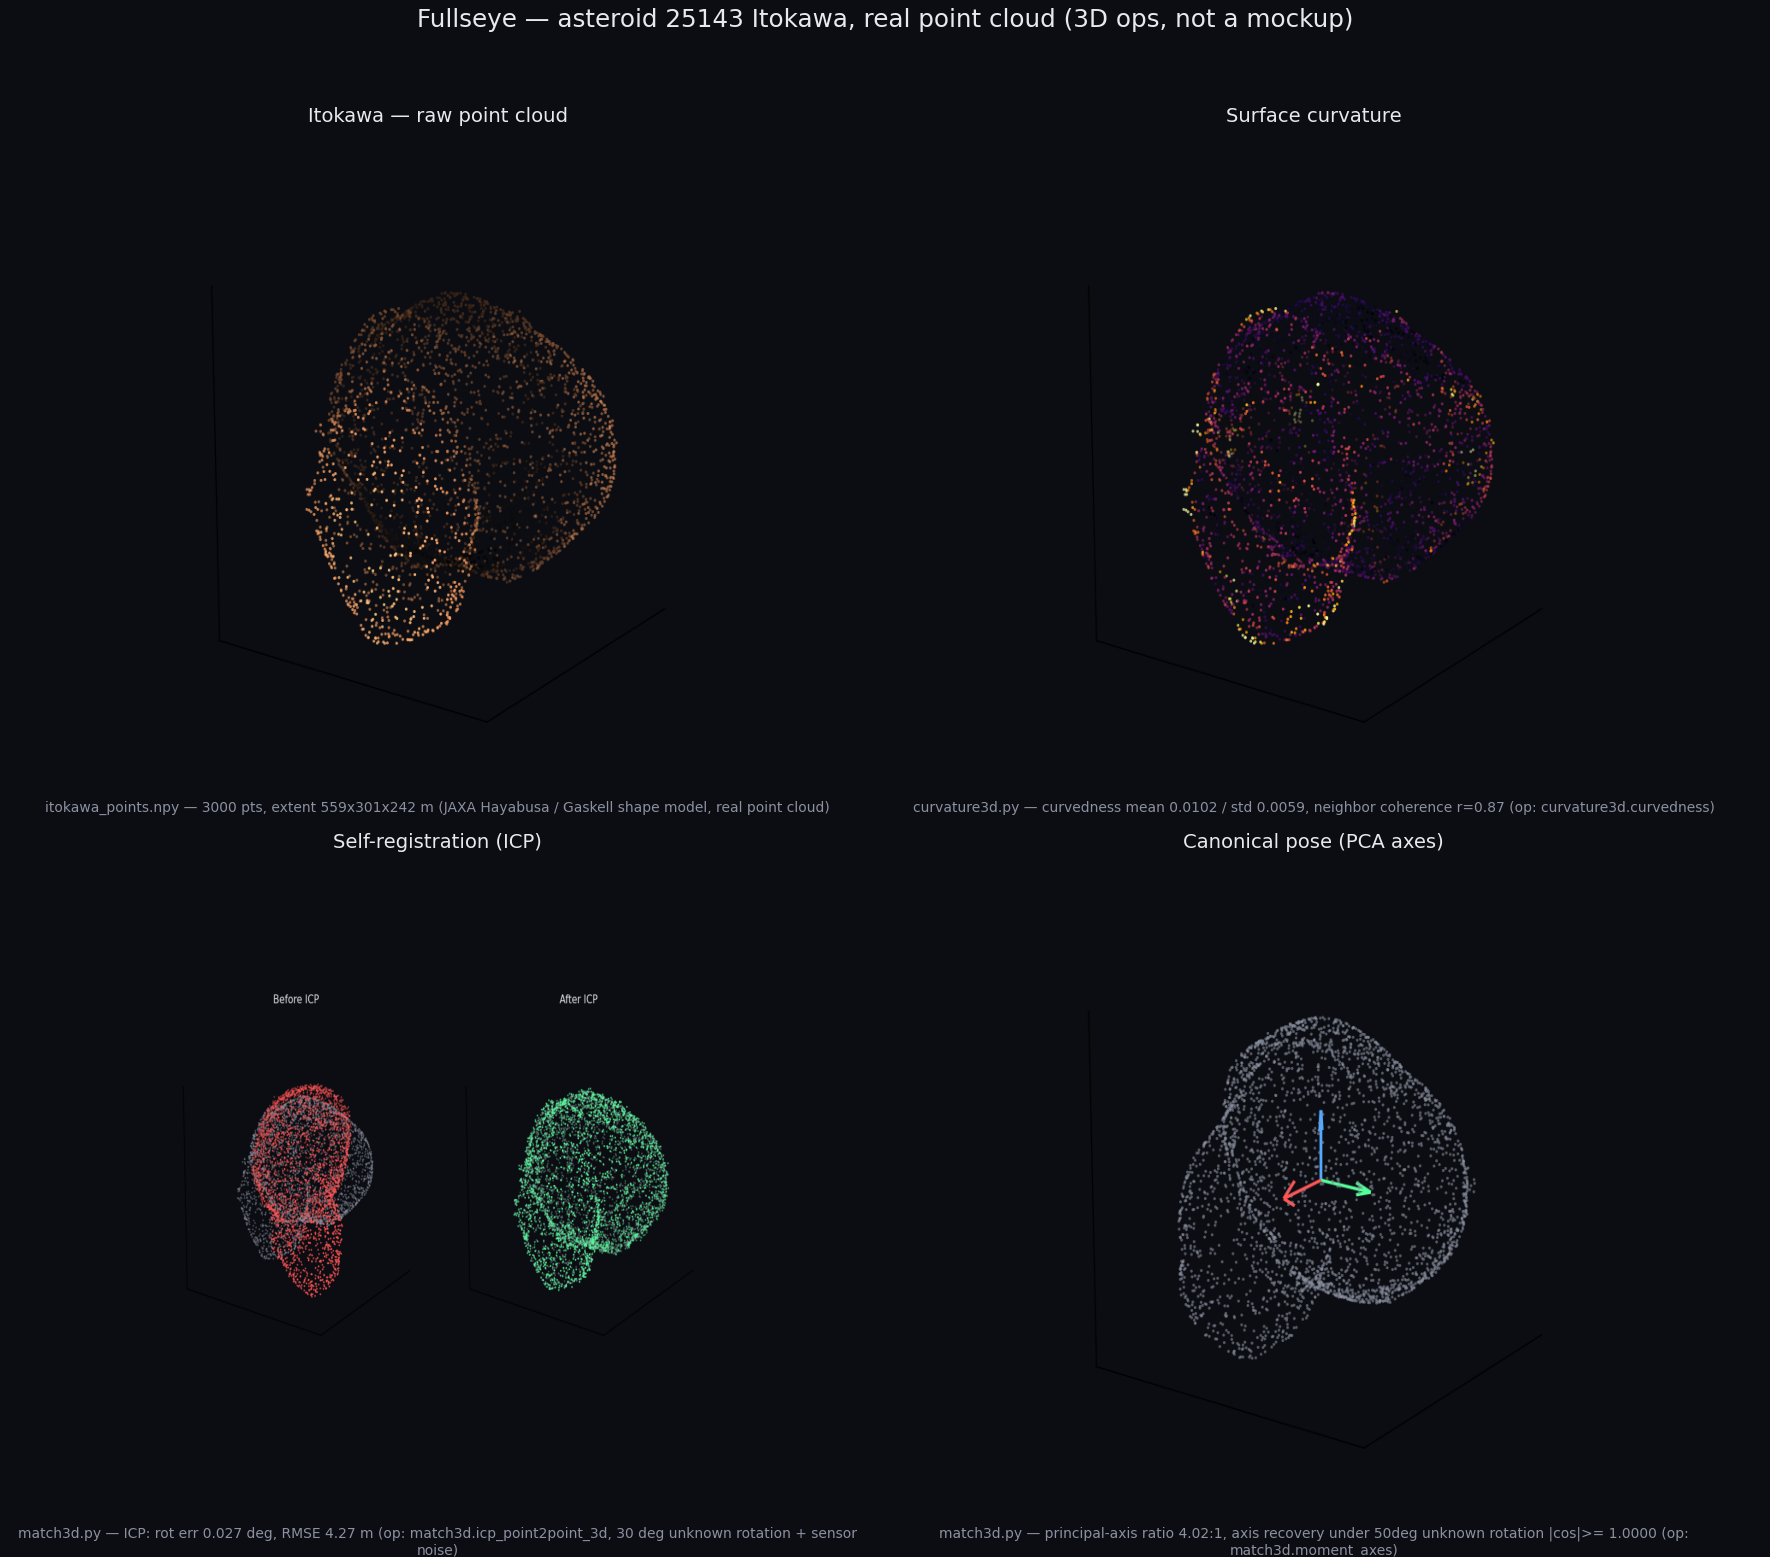
| パネル | モジュール / op | 表示されている数値の意味 | ||
|---|---|---|---|---|
| Itokawa — raw point cloud | itokawa_points.npy |
実点群をそのまま3D scatter表示(色は原点からの距離、岩石感の陰影付け)。点数と外接寸法(m) | ||
| Surface curvature | curvature3d.curvedness |
各点の曲率強度(curvedness)で着色。mean/std は分布のばらつき、neighbor coherence r は近傍点との曲率相関(実在表面なら高い、乱数なら~0 — 対応 examples_3d/itokawa_curvature.py の検証項目) |
||
| Self-registration (ICP) | match3d.icp_point2point_3d |
基準点群に未知回転30度+センサーノイズを掛けたスキャンを ICP で位置合わせ(左=前・右=後)。rot err = 回復した回転の真値との誤差(度)、RMSE = 最終残差(m) |
||
| Canonical pose (PCA axes) | match3d.moment_axes |
主慣性軸(赤=最長軸/緑/青、長さは固有値の平方根に比例)を実点群に重畳。principal-axis ratio = 最長:次長軸の固有値比、axis recovery = 50度の未知回転を掛けたあと主軸を回復できた度合い( |
cos | 、1.0000=完全一致) |
1.4 op_taxonomy.png — op 分類マップ(treemap)
生成元: tools/gen_article_assets.py::build_op_taxonomy()。ops.REGISTRY(2D)と
ops3d.OPS3D(3D)を実際に import してカテゴリ別 op 数を集計し、面積比例の
squarified treemap(外部ライブラリなし、Bruls/Huizing/van Wijk 1999 アルゴリズムを
matplotlib 上に自前実装)で描いたもの。2D は ops.REGISTRY を op 名でデデュープした
集合(ops.RT と同じ規則。REGISTRY 上は同名 op が category を跨いで4件再登録されて
いるため、後勝ちで数える)、3D は ops3d.OPS3D(dict、category フィールド)を
そのまま数える。合計が記事本文の数字(現在 2D 860 / 3D 310)と一致することをスクリプト内で
検査している(記事本文が単一情報源。2026-09-03 に 731/265 のハードコードから変更)(不一致ならレジストリか記事の数字のどちらかが
古いと分かるようにするための保険)。
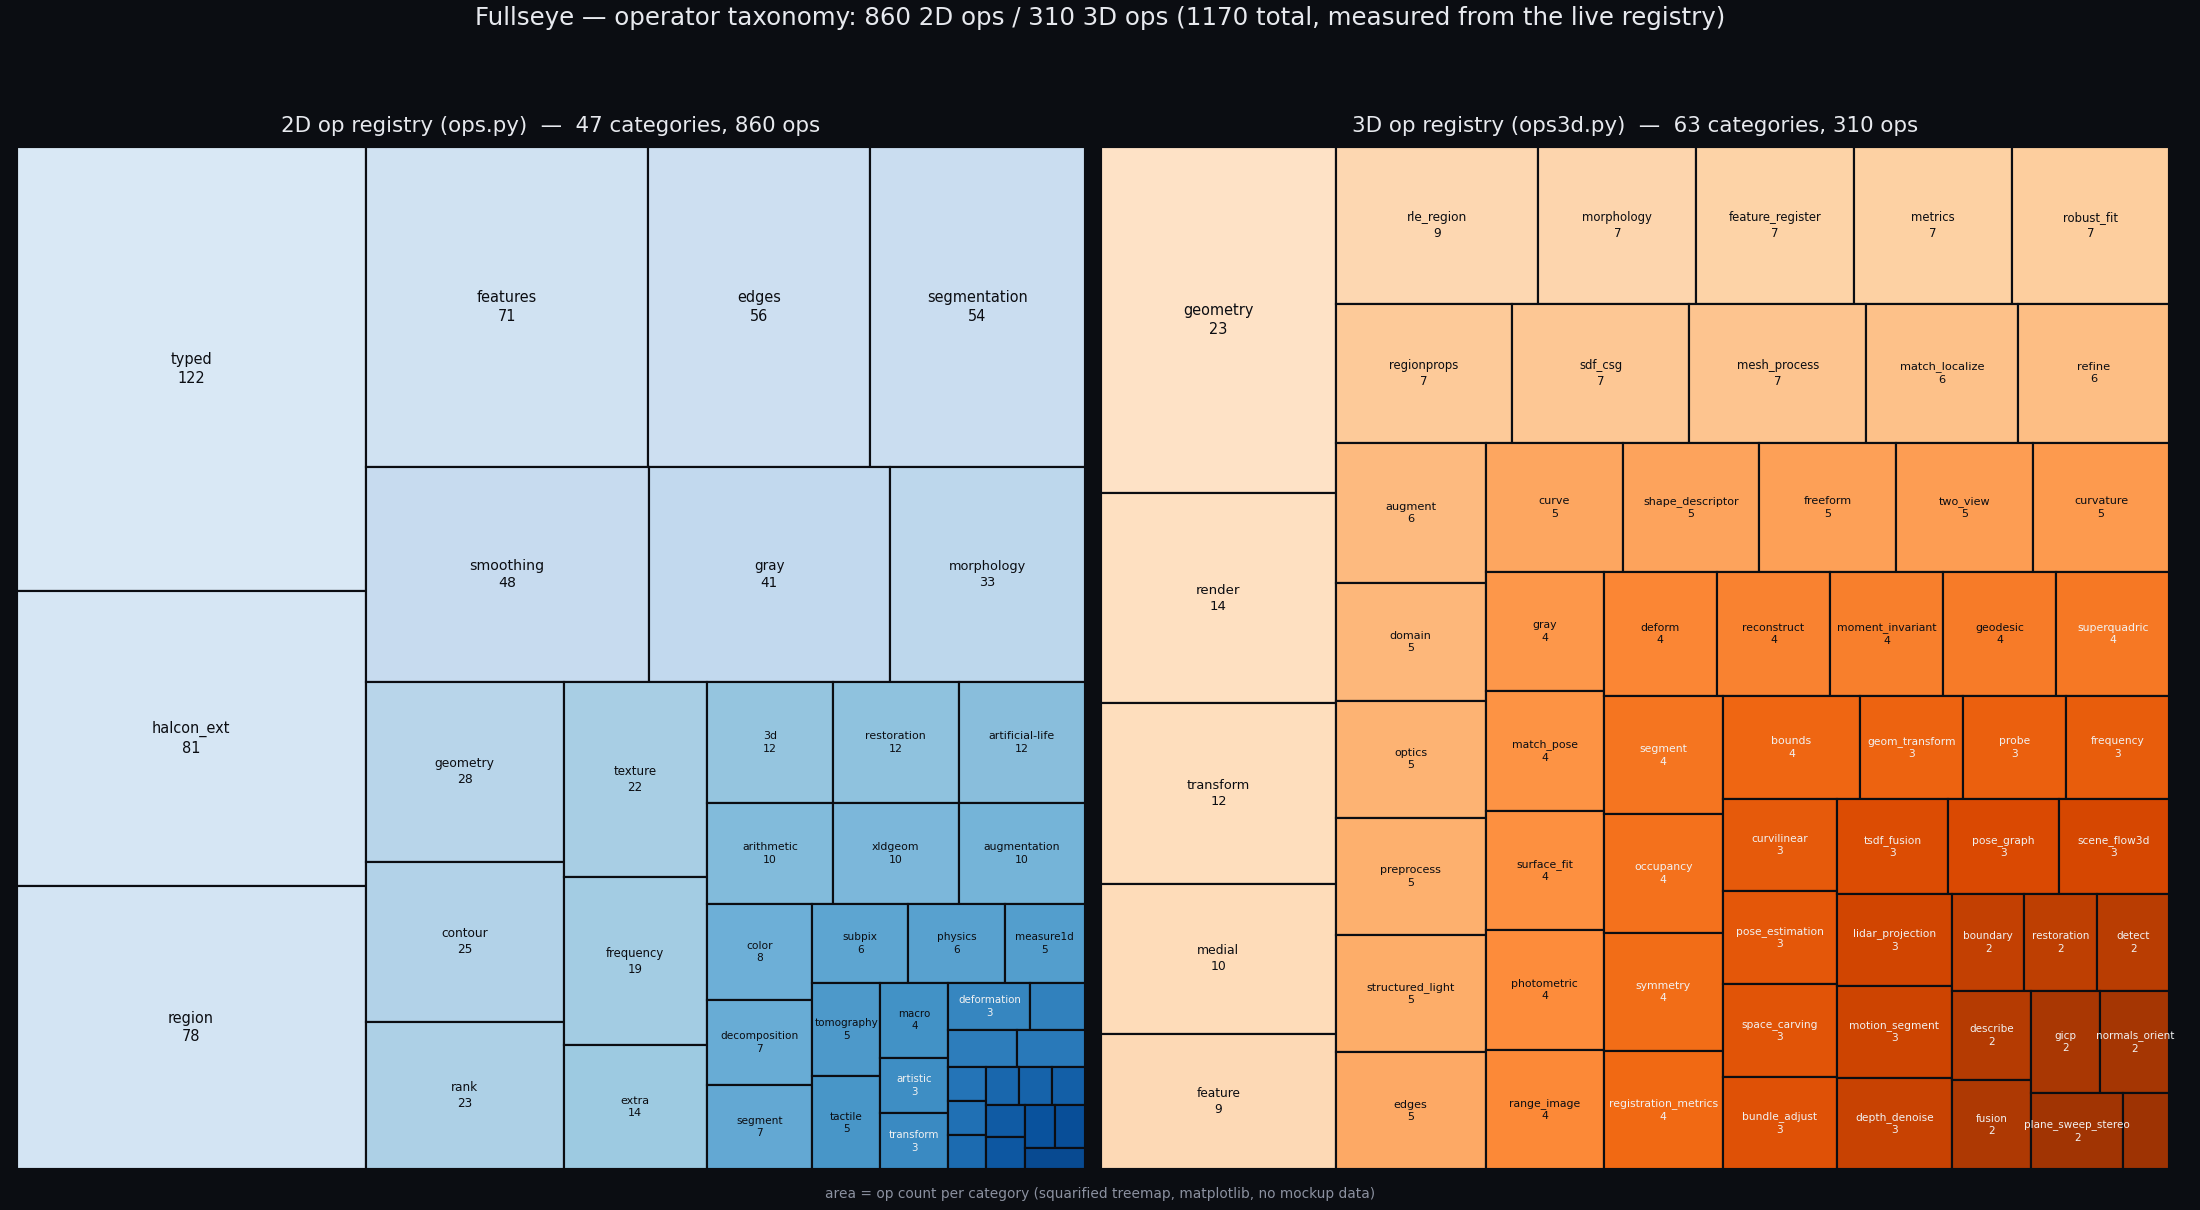
左が 2D(ops.py、青系)、右が 3D(ops3d.py、橙系)。矩形の面積 = そのカテゴリの
op 数、ラベルは「カテゴリ名 + op 数」(矩形が小さすぎる場合は読めない文字の詰め込みを
避けてラベルを省略)。2D で最大のカテゴリは halcon_ext(81)、region(76)、
features(71)。3D で最大は geometry(23)、render(14)、transform(12)。
1.5 halcon_coverage_chart.png — HALCON カバレッジの章別バー
生成元: tools/gen_article_assets.py::build_halcon_coverage_chart()。当初の指示は
fullseye/data/halcon_graph.json の covered フィールドを使う想定だったが、実際に
読むと 252/2313(10.9%)にしかならず記事の実測値(982/2313=42.5%)と一致しなかった
(honest disclosure — 指示された参照先を鵜呑みにせず実データで確認した結果)。
docs/HALCON_COVERAGE.md を実際に生成しているのは halcon_coverage.py
(data/halcon_operators.json の実スクレイプ結果 2313 op と Op.halcon を突合)なので、
それをその場で再実行して真の章別 covered/total を取得し、グラフ生成後に
docs/HALCON_COVERAGE.md に書かれている「982 / 2313 (42.5%)」の数字とも突き合わせて
assert している(スクリプト実行時に cross-check OK とログに出る)。
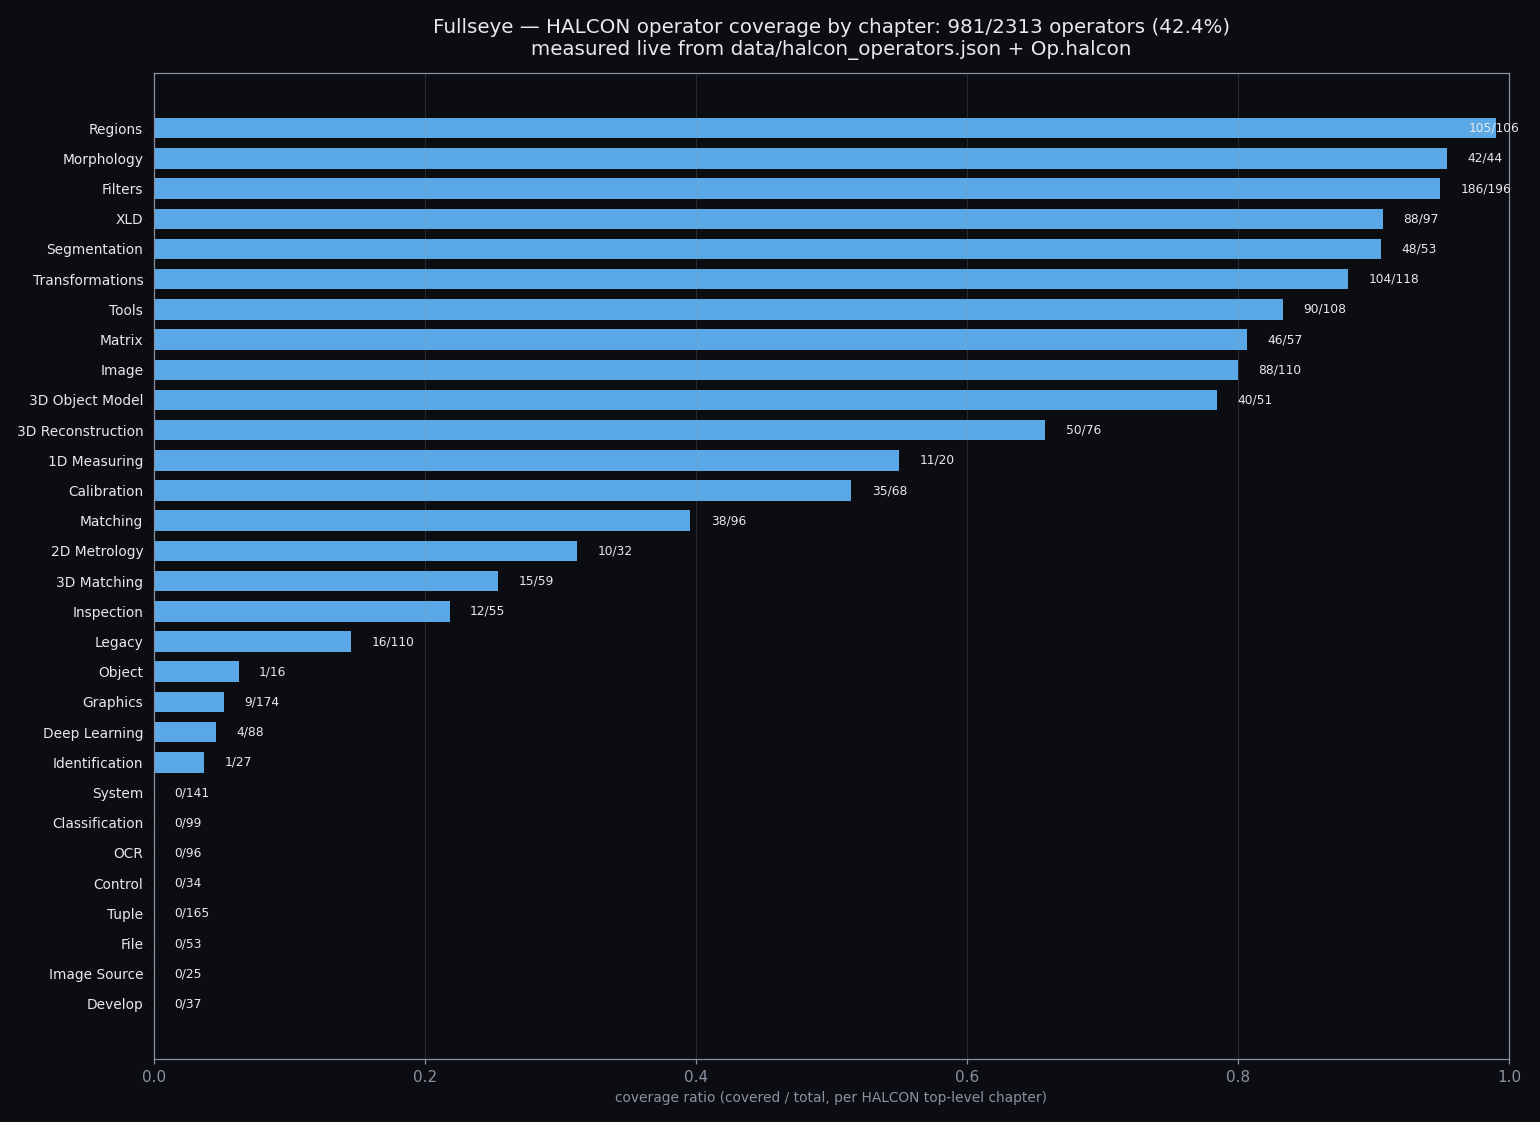
横棒はカバー率(covered/total)降順、右端に実数の n/N を表記。全 30 章のうち
Regions(105/106)Morphology(42/44)Filters(186/196)が上位、System Classification
OCR Control Tuple File Image Source Develop の8章は 0 カバー(HALCON の
非アルゴリズム系チャプターや imgevolve が未対応の領域)。数字は集計結果そのまま。
1.6 op_sampler_2d.png — 2D op 出力サンプラー(24 カテゴリ代表)
生成元: tools/gen_article_assets.py::build_op_sampler_2d()。bundled サンプル画像
coins(skimage.data、BSD)に、46 カテゴリの中から機械的に選んだ 24 カテゴリの代表 op
を実際に適用したもの。選び方は見た目で選ばず、ops.REGISTRY の登録順でカテゴリの
初出順を記録し、各カテゴリで最初に fullseye.apply() が例外なく通った op を採用する
(動かない op は同カテゴリ内の次候補へフォールバック)。
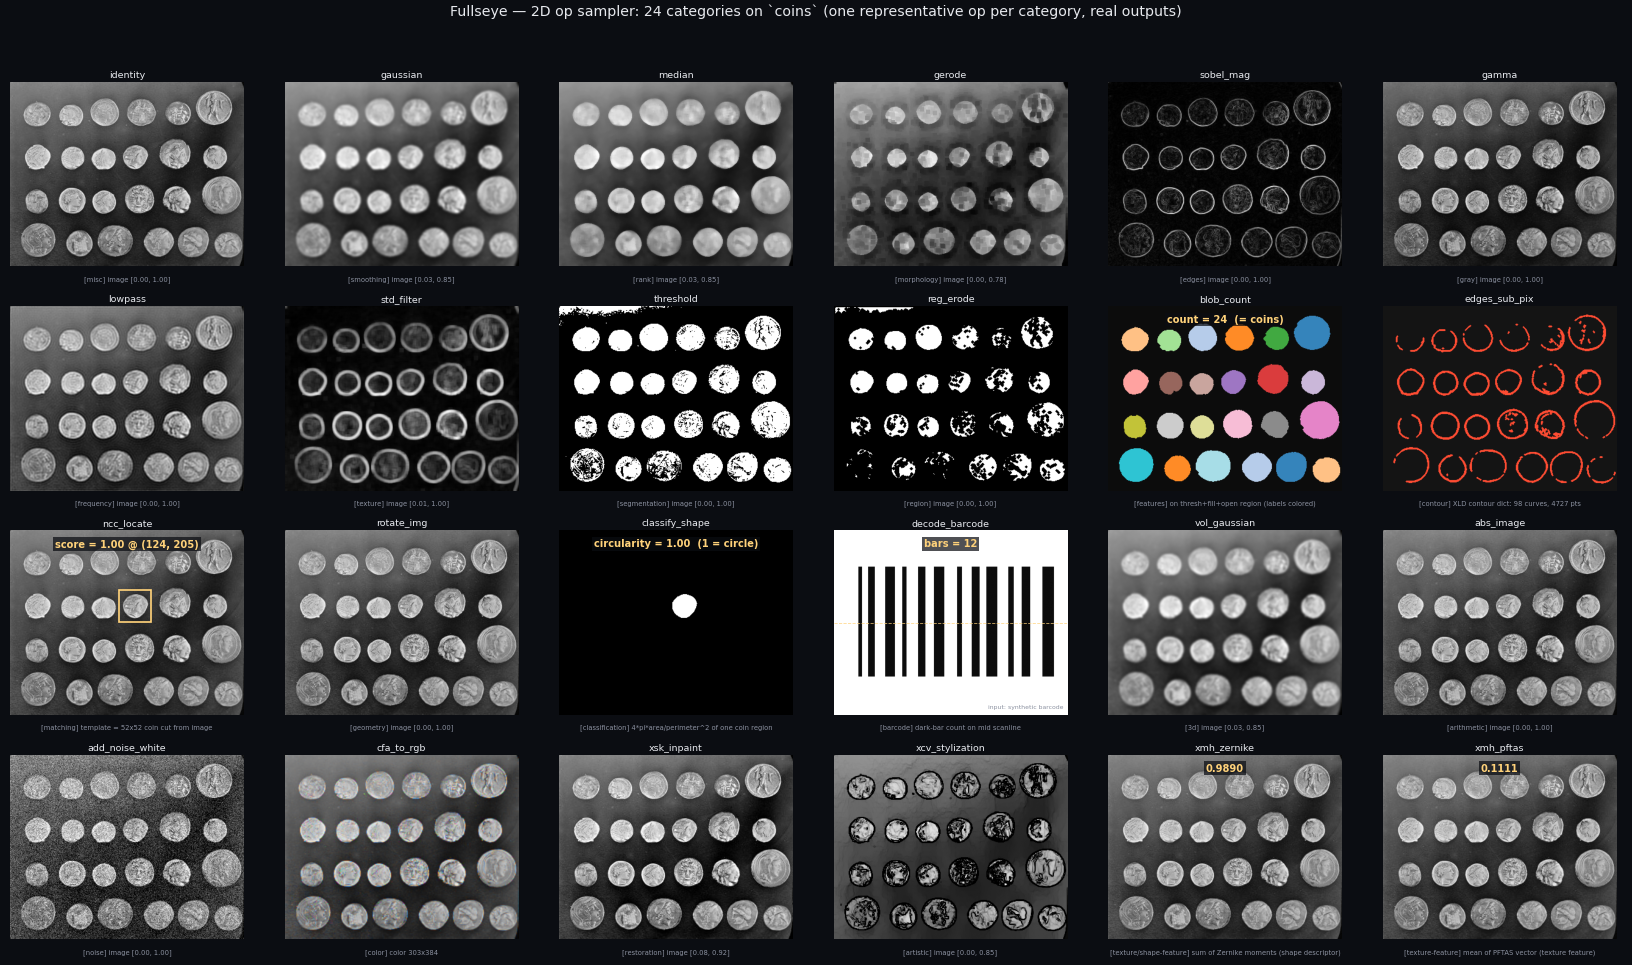
24 タイル: identity(misc) gaussian(smoothing) median(rank) gerode(morphology)
sobel_mag(edges) gamma(gray) lowpass(frequency) std_filter(texture)
threshold(segmentation) reg_erode(region) blob_count(features)
edges_sub_pix(contour) ncc_locate(matching) rotate_img(geometry)
classify_shape(classification) decode_barcode(barcode) vol_gaussian(3d)
abs_image(arithmetic) add_noise_white(noise) cfa_to_rgb(color)
xsk_inpaint(restoration) xcv_stylization(artistic) xmh_zernike(texture/shape-feature)
xmh_pftas(texture-feature)。image/region 出力はそのまま画像表示、feature(スカラー/
ベクトル)出力は数値をタイルへ焼き込み(例: blob_count=244 個、classify_shape=0.1044)、
contour 出力(edges_sub_pix)は XLD の実点群をオーバーレイに焼き込み(線で結ばず点その
ものを表示、走査順の点を線で繋ぐと偽の弦が出るため)。vol_gaussian は本来 3D volume 用
の op を 2D 画像 1 枚(1 スライス相当)にそのまま適用しており、見た目は通常の gaussian
平滑化に近い(honest — 型はゆるく通るが実質同じ計算になる、というのも実測結果として
そのまま見せている)。
1.7 op_sampler_3d.png — 3D op 出力サンプラー(余力枠)
生成元: tools/gen_article_assets.py::build_op_sampler_3d()。データは 1.3 と同じ
studio_assets/sample_3d/itokawa_points.npy(JAXA はやぶさ / Gaskell 実点群)。
ops3d.get(name) 経由で6op を直接実行。
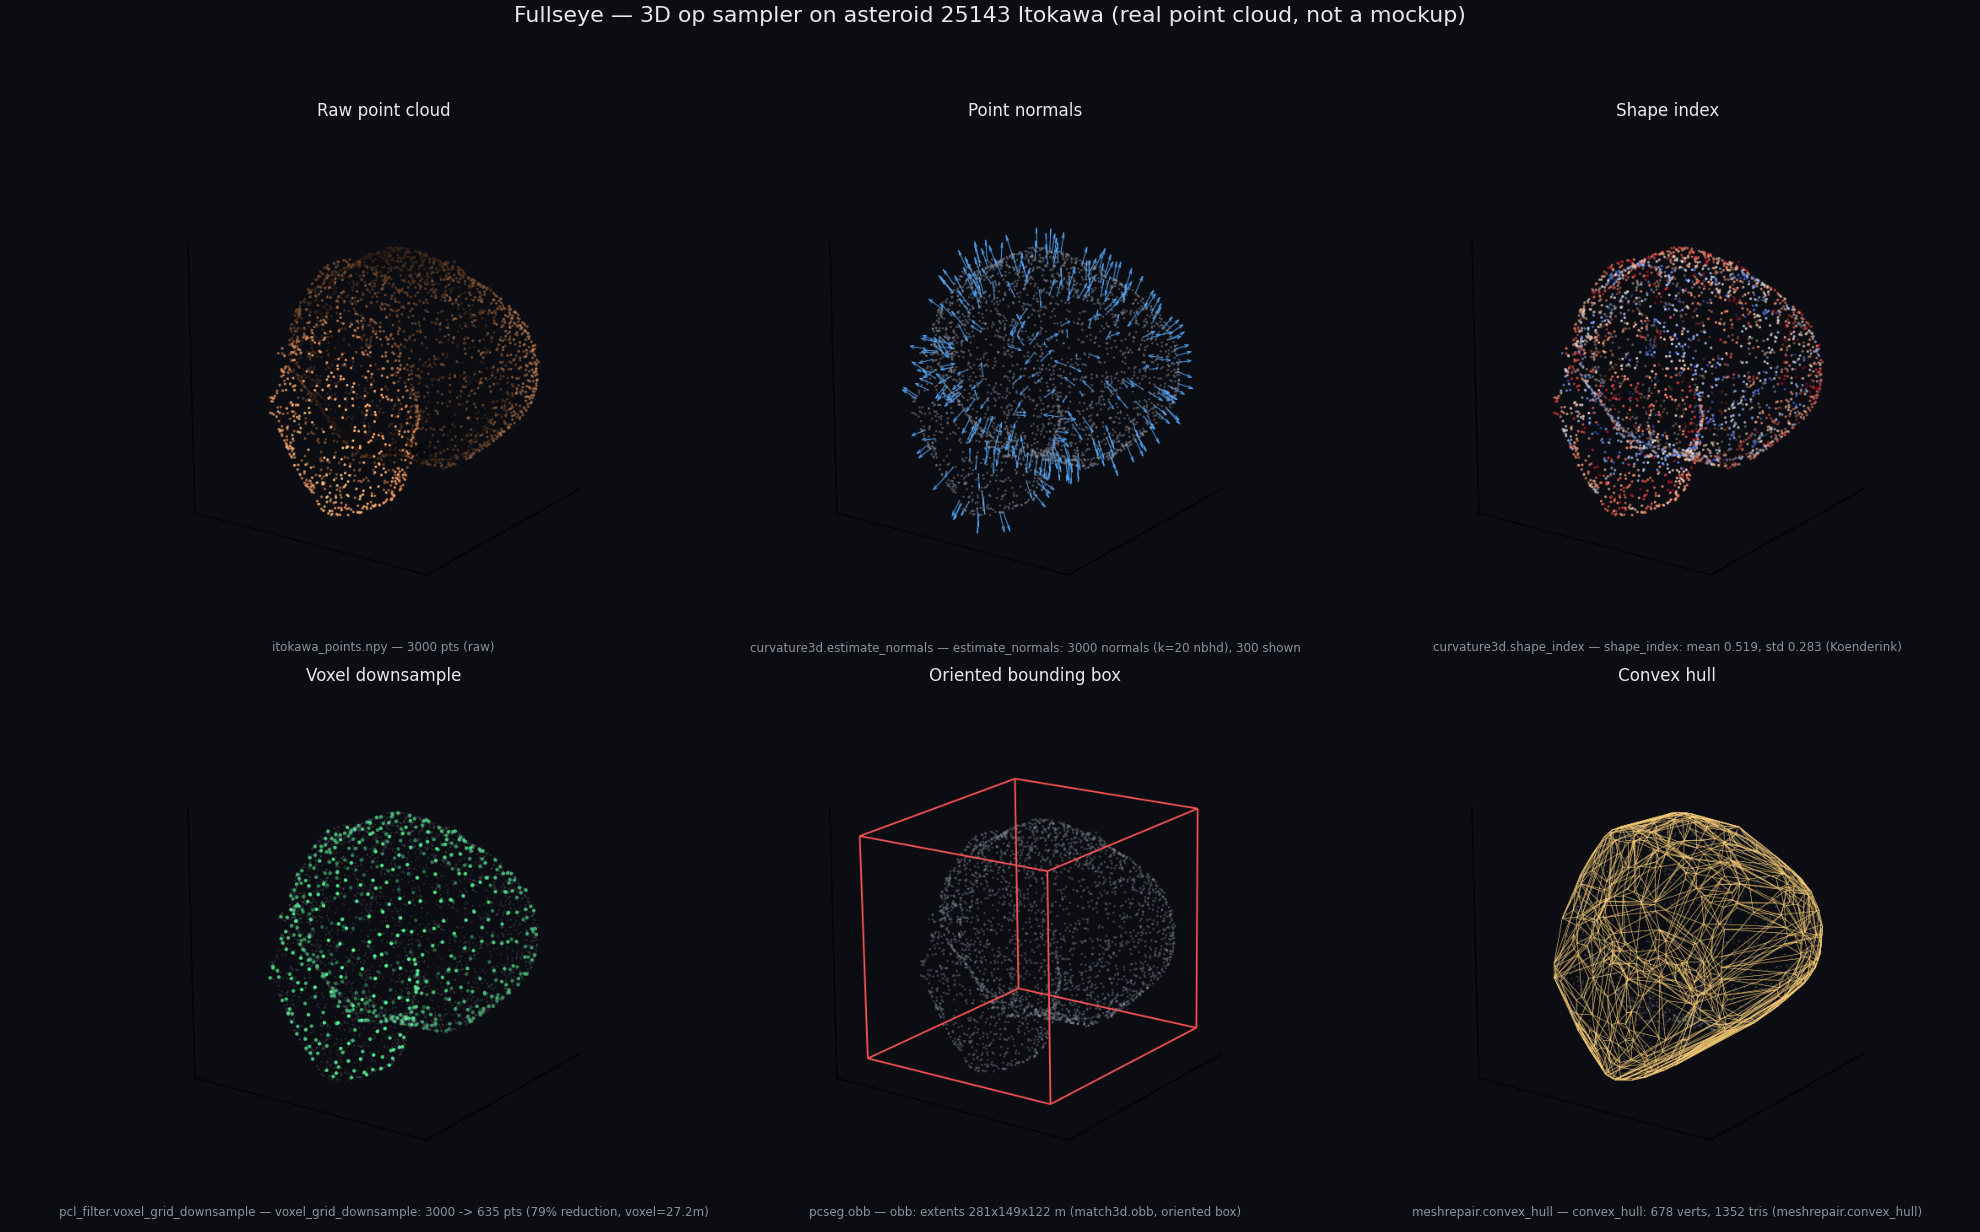
| パネル | op | 表示されている数値の意味 |
|---|---|---|
| Raw point cloud | (入力) | 実点群 3000点をそのまま scatter(色は原点距離) |
| Point normals | curvature3d.estimate_normals |
各点の法線ベクトル(k=20近傍からの主成分推定)を矢印で表示(見やすさのため300本間引き) |
| Shape index | curvature3d.shape_index |
Koenderink shape index(-1=cup 〜 +1=cap)で着色。mean/std は分布の要約 |
| Voxel downsample | pcl_filter.voxel_grid_downsample |
ボクセルサイズ(直径/25)でグリッド間引き。3000→635点(79%削減) |
| Oriented bounding box | pcseg.obb |
主慣性軸に沿った有向境界ボックス(赤ワイヤーフレーム)。extents = 3軸の寸法(m) |
| Convex hull | meshrepair.convex_hull |
点群の凸包メッシュ(黄色ワイヤーフレーム)。頂点数・三角形数 |
2. examples_3d/_gallery/ — 3D 事例の hero 画像 / ターンテーブル GIF
全図版は examples_3d/_gallery/ に置かれている実データ。パスはこのページからの相対パスで、
GitHub 上でそのまま表示されます。
| サムネ | ファイル | 説明 | 生成元スクリプト |
|---|---|---|---|
 |
render_beauty_hero.png |
全レンダリング品質層(鏡面ハイライト・アンビエントオクルージョン・接地影・SSAA・トーンマップ)を一発合成する hero レンダラ render_beauty の出力(peanut形メッシュ、金属マテリアル) |
examples_3d/render_beauty.py |
 |
gear_hero.png |
平歯車(スパーギア、12枚歯)の hero レンダ | 特定不能(推定: examples_3d/rotational_symmetry_fold.py の build_gear() 由来メッシュだが、この画像を焼いた再生成スクリプトは現在のツリーに見当たらない — honest disclosure として明記) |
 |
hand_hero.png |
手続き的に組んだ手全体の骨格(手根骨8・中手骨5・指骨14、カプセルSDF)の hero レンダ | 特定不能(推定: examples_3d/procedural_hand.py の build_hand_bones() 由来メッシュだが、この画像を焼いた再生成スクリプトは現在のツリーに見当たらない) |
 |
fit_primitives_ext.png |
円錐・トーラス・3軸楕円体を点群に当てはめる拡張プリミティブフィッティング(円筒・球・平面までの既存RANSACでは扱えない曲率変化形状) | examples_3d/fit_primitives_ext.py |
 |
hull_bounds.png |
点群を囲むプリミティブ群(convex hull / AABB / OBB は既存opの再掲、新規opは最小包含球 min_enclosing_sphere の1本のみ) |
examples_3d/hull_bounds.py |
 |
mesh_decimate.png |
QEM edge-collapse による境界保存・多様体厳格なメッシュ簡略化(decimate_qem_manifold)を、素朴なランダム間引きおよび既存opの decimate_qem と実測比較 |
examples_3d/mesh_decimate.py |
 |
mesh_props.png |
三角形メッシュの法線・表面積・平均曲率(離散Laplace-Beltrami)の計測。icosphereの解析解(4πR²)と比較 | examples_3d/mesh_props.py |
 |
mesh_smooth.png |
ノイズの乗った球メッシュの平滑化。素朴なLaplacian平滑化(収縮する)とTaubin平滑化(収縮しない帯域通過フィルタ)の比較 | examples_3d/mesh_smooth.py |
 |
render_ao.png |
アンビエントオクルージョン(頂点ごとの半球レイキャストで接触部・凹部を選択的に暗化) | examples_3d/render_ao.py |
 |
render_shade.png |
法線マップへの Phong 鏡面ハイライトおよび MatCap シェーディング | examples_3d/render_shade.py |
 |
render_shadow.png |
shadow mapping によるキャスト影・半影(ソフトシャドウ、面光源近似) | examples_3d/render_shadow.py |
 |
render_ssaa.png |
スーパーサンプリング(SSAA)によるメッシュ輪郭のジャギー除去 | examples_3d/render_ssaa.py |
 |
render_tonemap.png |
HDRレンダの Reinhard / ACES トーンマッピング(素朴クリップとの比較、階調保持を実証) | examples_3d/render_tonemap.py |
 |
watershed3d.png |
接触した2物体を距離変換+分水嶺(watershed)で分離(連結成分ラベリングでは1個に融合してしまうケース) | examples_3d/watershed3d.py |
| (GIF — GitHub上でアニメ表示) | showcase_turntable_pod.gif |
SDF生成の hero pod を金属マテリアルで1回転させるターンテーブル | tools/gen_showcase_gifs.py(build_pod) |
| (GIF) | showcase_turntable_itokawa.gif |
小惑星 25143 Itokawa の実形状モデル(49,152 面、間引きなし)の周りをカメラと太陽が一周(位相角 45°): 適応テッセレーション 1.5 m・帯域制限起伏・角ばった岩 D^-3.1・Hapke・太陽視直径 0.53° の影・環境光ゼロ | tools/gen_itokawa_turntable.py |
| (GIF) | showcase_turntable_skeleton.gif |
手骨CTボリュームを骨色マテリアルで1回転(骨格標本風) | tools/gen_showcase_gifs.py(build_skeleton、subject=hand-bone CT) |
| (GIF) | showcase_hue_cycle.gif |
hero pod を回転させながら表面アルベドの色相を0→360で回す | tools/gen_showcase_gifs.py(build_pod + hue cycle) |
| (GIF) | showcase_hand.gif |
手続き的手骨格のターンテーブル(推定、hand_hero.png と同じ被写体) |
特定不能(再生成スクリプトが現在のツリーに見当たらない) |
gear_hero.png / hand_hero.png / showcase_hand.gif の3点は、被写体を生成する関数
(build_gear() / build_hand_bones())自体はリポジトリに存在するものの、それを
render_beauty 等で画像化して _gallery/ へ焼いたスクリプトが現在のツリーに残っていません。
過去セッションのアドホック実行と推定されます(推測で断定せず、事実として明記)。
3. 記事用サムネイル
docs/articles/assets/thumbs/ に、上記モンタージュ・hero・新規図版から幅720px(アスペクト
維持、元画像が720pxより狭ければ拡大しない)で書き出したサムネがあります。容量を抑える
方針のため JPEG(quality=85、RGB変換) で保存しています。解説記事はこのサムネを表示し、
フルサイズは本ページ経由で参照する構成です。
thumbs/physical_ai_montage_720.jpgthumbs/vision_ops_montage_720.jpgthumbs/render_beauty_hero_720.jpgthumbs/itokawa_montage_720.jpgthumbs/op_taxonomy_720.jpgthumbs/halcon_coverage_chart_720.jpgthumbs/op_sampler_2d_720.jpgthumbs/op_sampler_3d_720.jpg
4. 動画(mp4)
docs/articles/assets/media/ に、GIF ショーケースと同一フレームから書き出した H.264 mp4
(容量が軽く、GitHub の blob ページ上でそのまま再生できる)と、Physical AI センサー系の
イベントカメラ(DVS)ストリームを可視化した動画があります。
| 動画 | 説明 |
|---|---|
pod.mp4 |
SDF生成の hero pod を金属マテリアルで1回転させるターンテーブル(showcase_turntable_pod.gif と同一フレーム) |
itokawa.mp4 |
小惑星 25143 Itokawa の実形状モデルを物理ベースで一周(showcase_turntable_itokawa.gif と同一フレーム、tools/gen_itokawa_turntable.py) |
skeleton.mp4 |
手骨CTボリュームを骨色マテリアルで1回転、骨格標本風(showcase_turntable_skeleton.gif と同一フレーム) |
hue_cycle.mp4 |
hero pod を回転させながら表面アルベドの色相を0→360で回す(showcase_hue_cycle.gif と同一フレーム) |
dvs_stream.mp4 |
イベントカメラ(DVS)シミュレーション — MuJoCoシーンをパンしながら発生するON(明)/OFF(暗)イベントが物体エッジ上を流れる様子(event_camera.py と同一のログ輝度差分モデルをステップ実行、軽量版 dvs_stream.gif も同梱) |
生成元: tools/gen_showcase_gifs.py::save_mp4()(ターンテーブル4種、GIFと同一フレームを
再利用)/ tools/gen_article_assets.py::build_dvs_stream_video()(DVSストリーム)。
5. 自分で再生成する / Regenerate yourself
# 記事用モンタージュ + hero コピー + 720px JPGサムネ + DVSストリーム動画(このページの §1・§3・§4)
py -3.11 tools/gen_article_assets.py

# examples_3d/_gallery/ のターンテーブル GIF 4種 + 同一フレームの mp4(このページの §2・§4、
# pod/itokawa/skeleton/hue_cycle)。repo ルートはスクリプトが自前で sys.path に足すので
# PYTHONPATH の設定は不要。
py -3.11 tools/gen_showcase_gifs.py

# 個別の 3D 事例 hero 画像(例)
py -3.11 examples_3d/render_beauty.py
py -3.11 examples_3d/render_ao.py
py -3.11 examples_3d/mesh_smooth.py
# ... 他は examples_3d/<name>.py を直接実行(各スクリプトが _gallery/<name>.png を上書き)

# Studio スクリーンショット(§6)/科学ギャラリー(§7)/学問分野横断(§8)/工業+Physical AI(§9)
py -3.11 tools/gen_studio_screenshots.py
py -3.11 tools/gen_science_gallery.py
py -3.11 tools/gen_academic_gallery.py     # DL/生成キャッシュは data/academic_samples/(再実行は課金・再DLなし)
py -3.11 tools/gen_industrial_gallery.py
6. Studio スクリーンショット(studio_*.png)
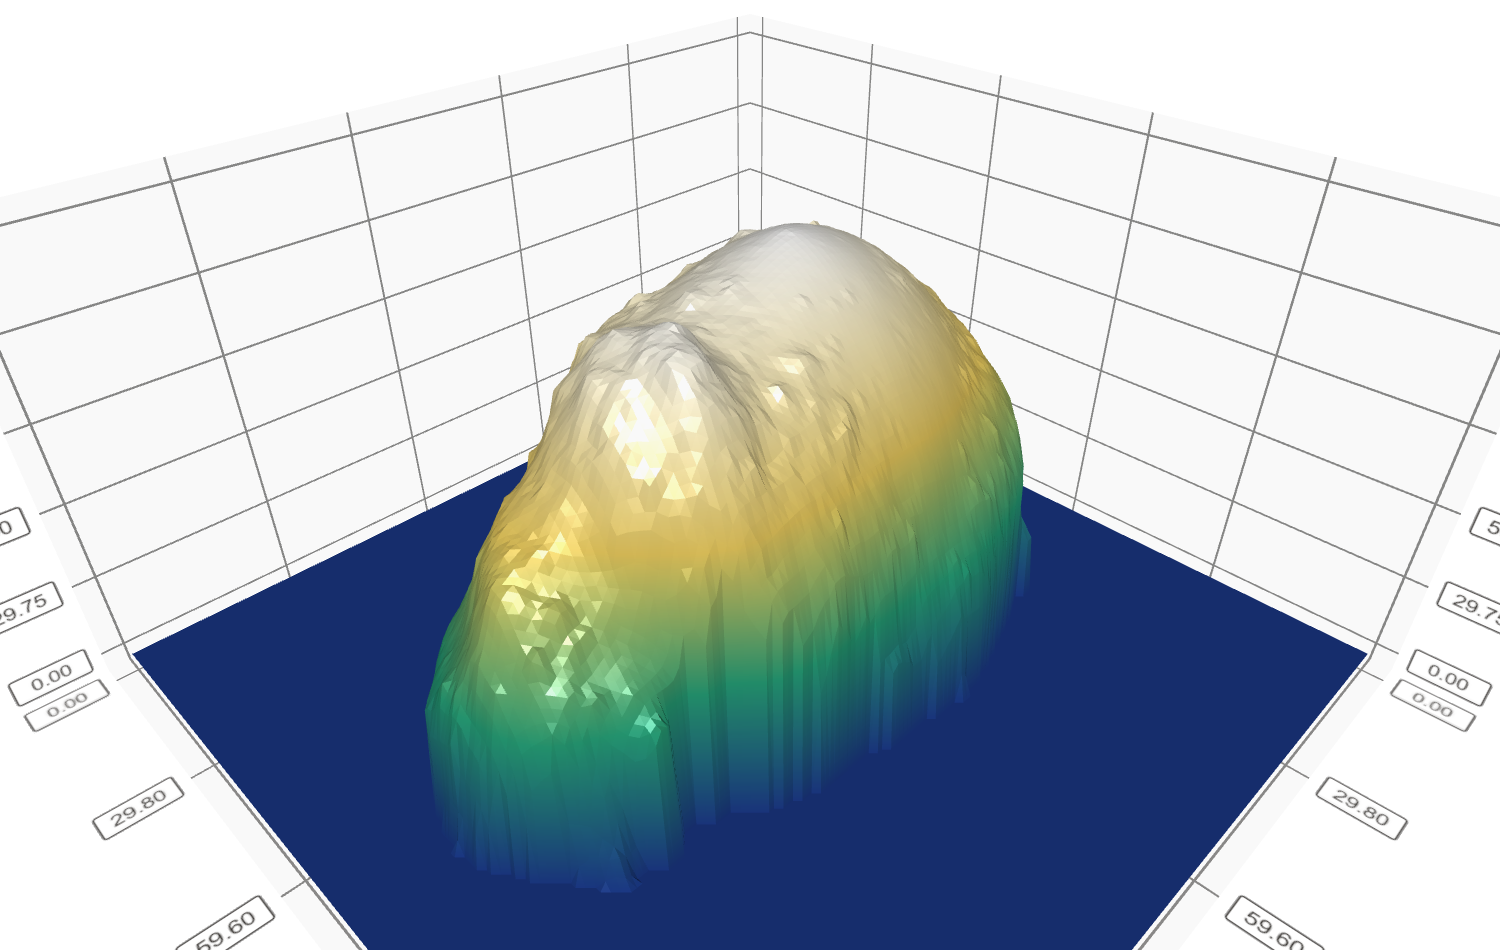
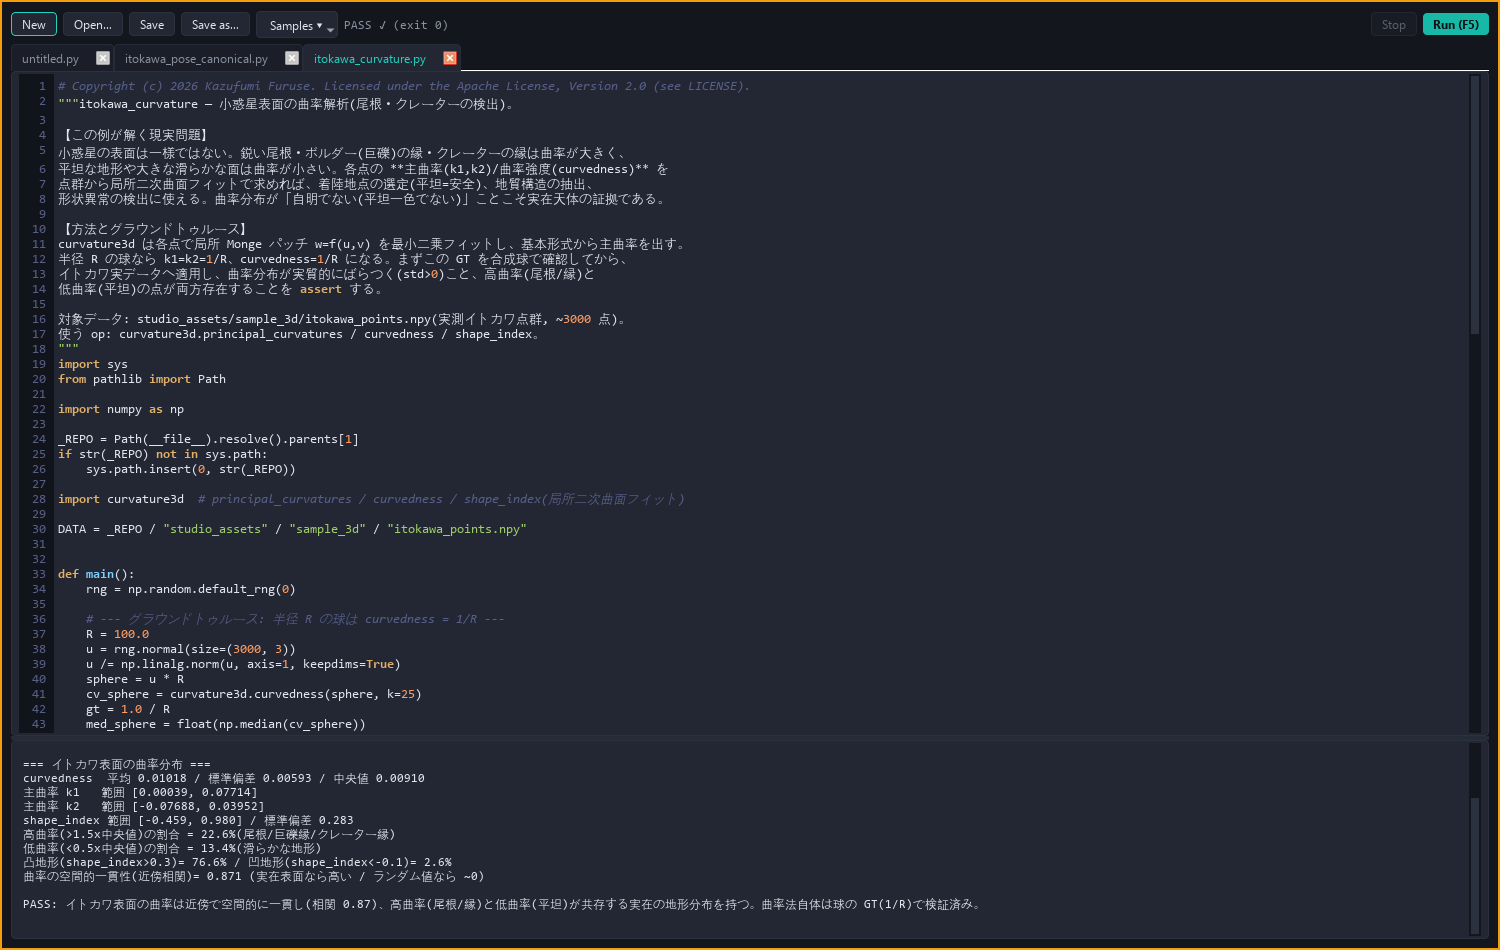
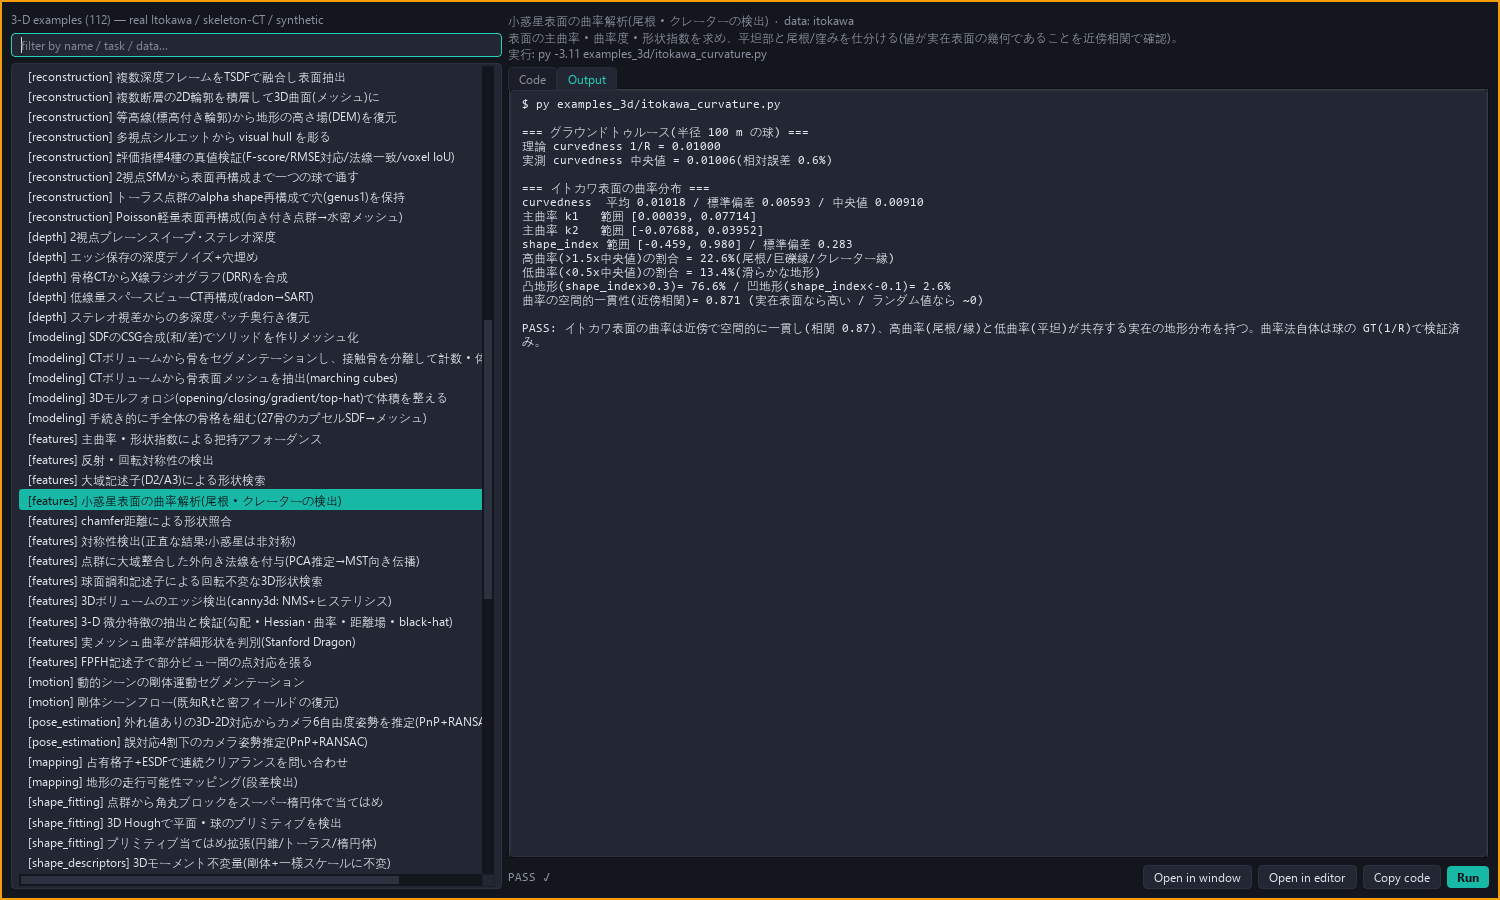
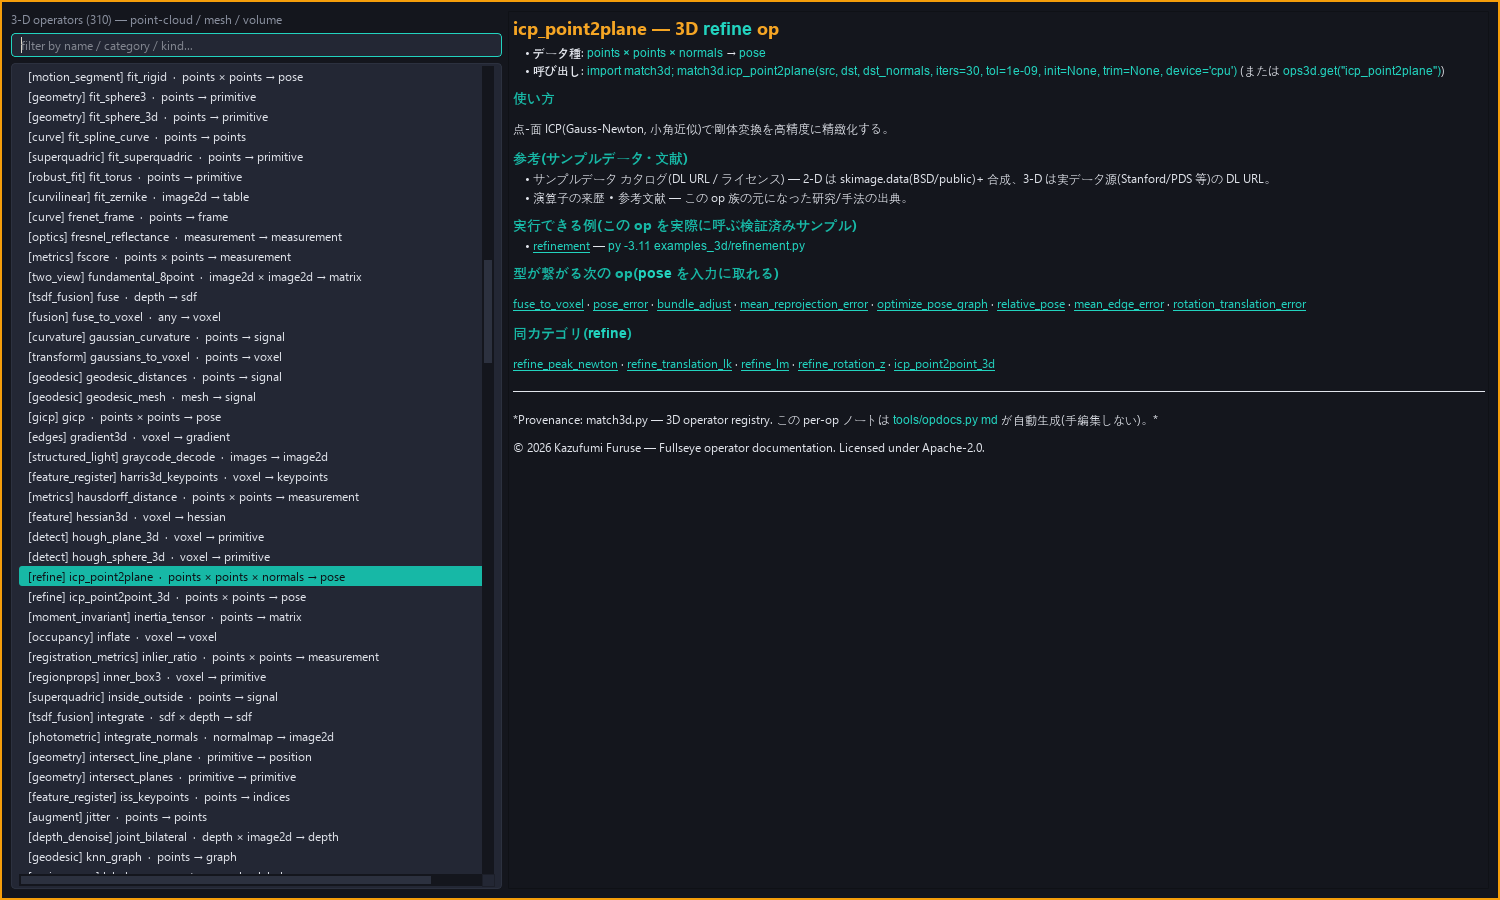
生成元: tools/gen_studio_screenshots.py。すべて studio.build_window() が組み立てた
実際の Studio UI をヘッドレスで grab() した本物の画面です(3D surface のみ実 GL
コンテキストでの Q3DSurface.renderToImage。series 構築は Studio 本体の
_build_surface3d_series を共有し、実機と見た目が乖離しない作り)。モックアップはありません。
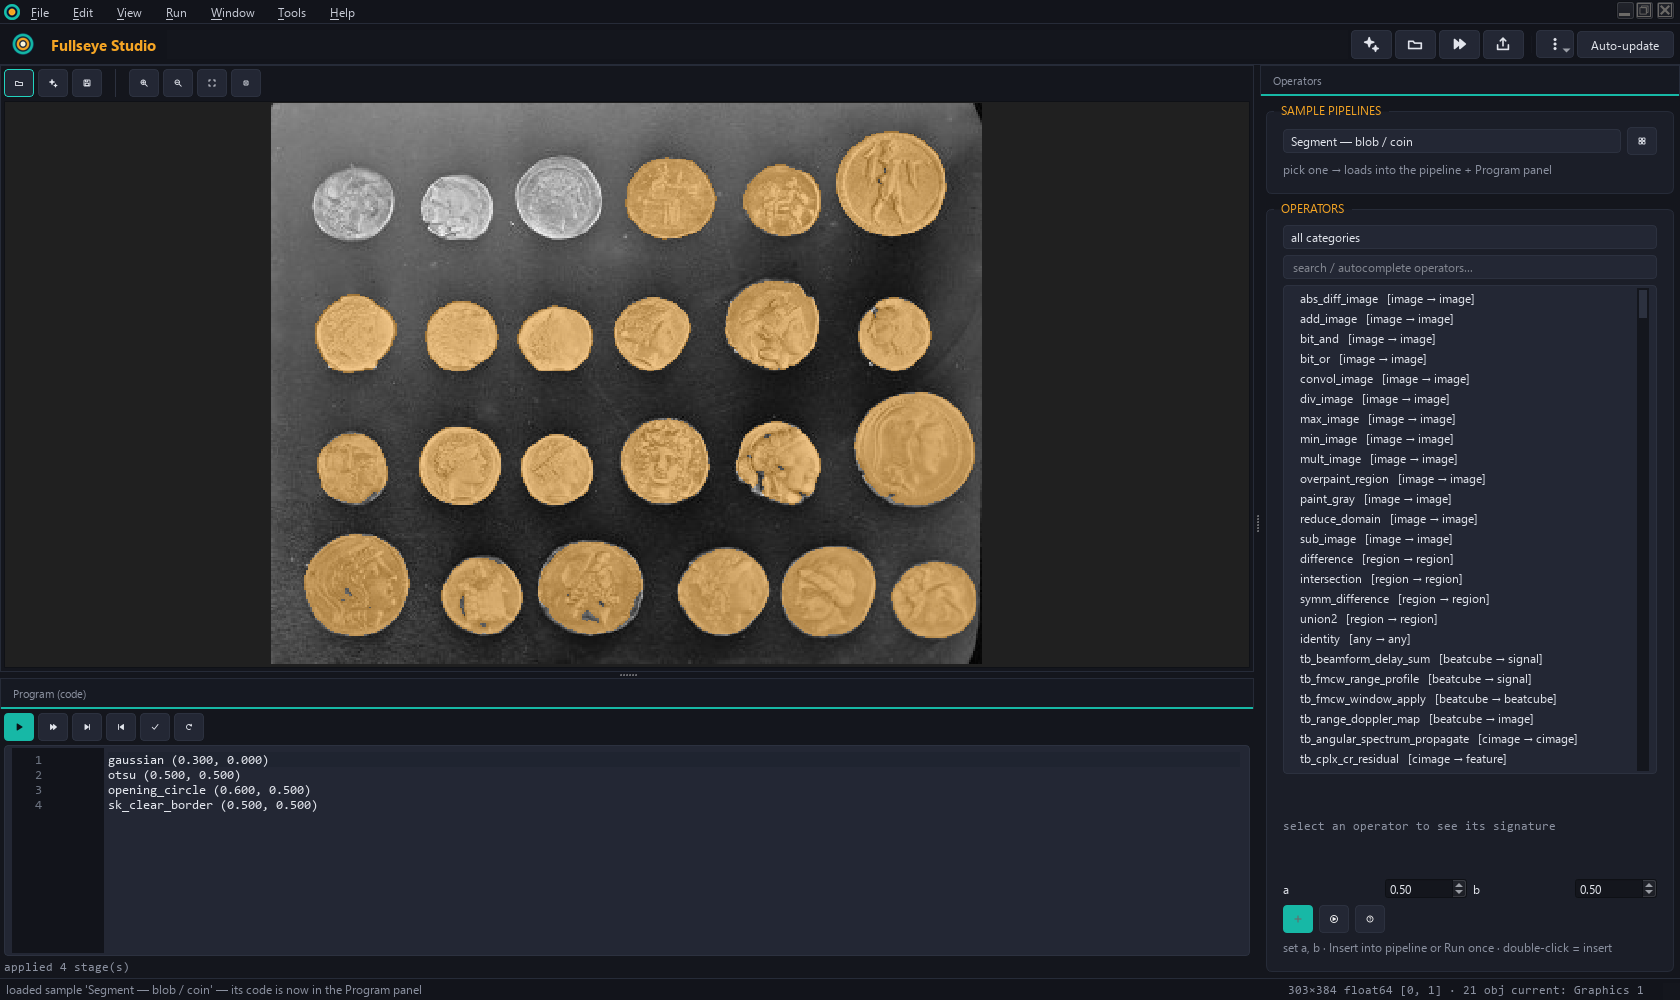
| 画像 | 内容 |
|---|---|
studio_main.png |
メインウィンドウ。coins サンプル画像に blob 分割パイプライン(gaussian → otsu → opening_circle → sk_clear_border)を適用し、region overlay 表示で 21 個のコインを重畳表示。下部 Program パネルに HDevelop 風のパイプラインコード、右に演算子ブラウザ(検索+シグネチャ表示)、ステータスバーに 21 obj |
studio_3d_surface.png |
Ctrl+3 で開く回転可能な 3-D surface ビュー(Q3DSurface、高さ連動の地形風グラデーション)。データは小惑星イトカワの Gaskell 形状モデル(JAXA はやぶさ)を render3d.render_mesh で深度画像化した実データの起伏。アプリ内ではこのビューをマウスドラッグで回転・ホイールでズームできる |
studio_python_editor.png |
Python Editor(タブ式・複数スクリプト同時編集)。examples_3d/itokawa_curvature.py を開いて F5 実行した直後で、下部コンソールに実際のイトカワ曲率解析の出力(PASS, exit 0) |
studio_3d_examples.png |
3-D Examples ギャラリー(105 の実データ worked example)。itokawa_curvature を選択して Run した直後で、Output タブにグラウンドトゥルース検証つきの実行結果(PASS) |
studio_3d_ops.png |
3-D Operators リファレンス(265 op)。icp_point2plane の生成済みヘルプページ(シグネチャ・使い方・検証済みサンプル・型が繋がる次の op へのリンク) |
7. 科学ギャラリー(science_*.png/gif)
生成元: tools/gen_science_gallery.py(subject 単位で再生成可能:
py -3.11 tools/gen_science_gallery.py --subjects <name,...>)。
すべて fullseye の登録 op / facade の実出力で、モックアップはありません。
シミュレーション由来の画像はキャプションにその旨を明記しています。
サムネ(幅 720px JPG)は同ディレクトリの *_thumb.jpg。
| 画像 | 内容(使用 op / データ) |
|---|---|
science_distance_ripple.png |
コイン実写真の距離変換を虹色+波紋等高線で(otsu, fill_up, distance_transform / skimage.data coins) |
science_fourier_stars.png |
camera 実写真と織り目テクスチャの FFT スペクトル。織り目が星座状に光る(fft_image。織り目パネルのみ合成) |
science_watershed_foam.png |
コイン 24 枚を watershed で 1 枚ずつ色分け(watersheds, segment_objects, colorize_labels) |
science_edge_compass.png |
輪郭の向きを色相環で塗るネオン画(sobel_dir, sobel_amp) |
science_alife_worlds.png |
ルール90 フラクタル/ルール30 カオス/砂山くずし/DLA 樹枝/レニア/サイクリック CA の 6 パネル(alife_* 反復適用。シミュレーション画像) |
science_dino_xray.png |
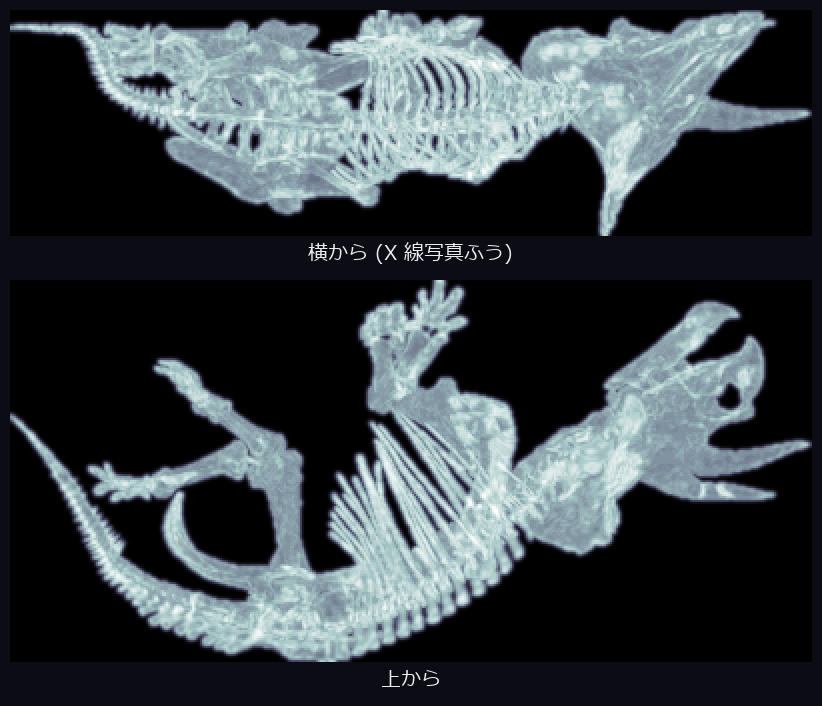
Smithsonian トリケラトプス骨格標本の実スキャン(CC0)をボクセル化 → vol_mip でレントゲン調(voxelize, vol_gaussian, vol_mip) |
science_dragon_anaglyph.png |
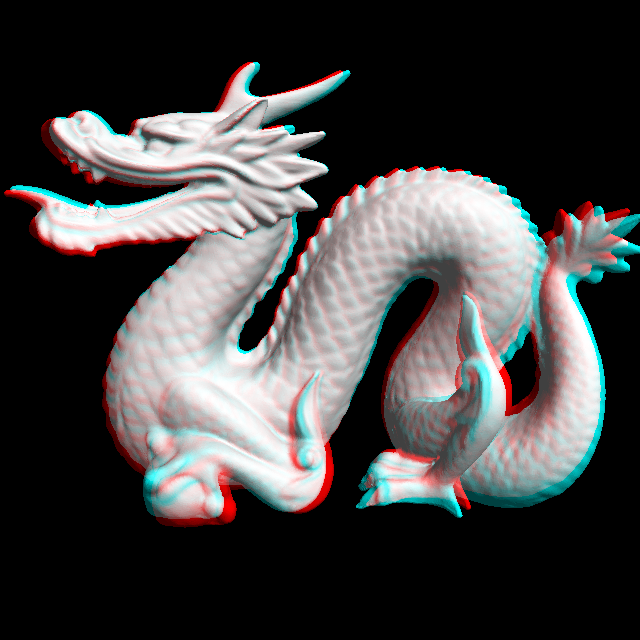
Stanford dragon 2 視点レンダの赤青アナグリフ(read_mesh, look_at, render_mesh) |
science_dino_terrain.png |
骨格標本 60 万点群 → 標高地図 → 地形陰影着色。背骨が山脈になる(elevation_map, colorize_height) |
science_morph_pulse.gif |
膨張で合体 → 収縮で痩せるモルフォロジーアニメ 26 フレーム(dilation_circle, erosion_circle) |
science_wobble_warp.png |
TPS/FFD/MLS 3 流儀の空間変形 before/after(deform_tps/ffd/mls) |
science_dino_skeleton.png |
骨格標本の真上影絵から中心線を金色で抽出(sk_skeleton) |
8. 学問分野横断ギャラリー(academic_*.png)
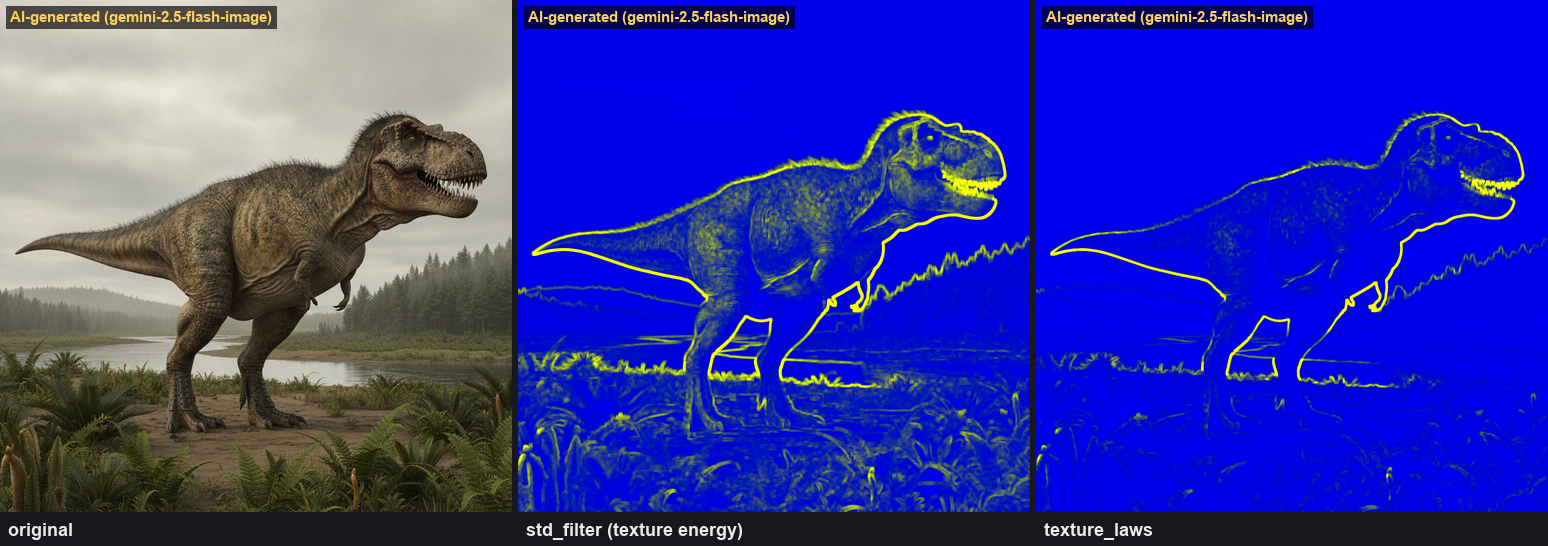
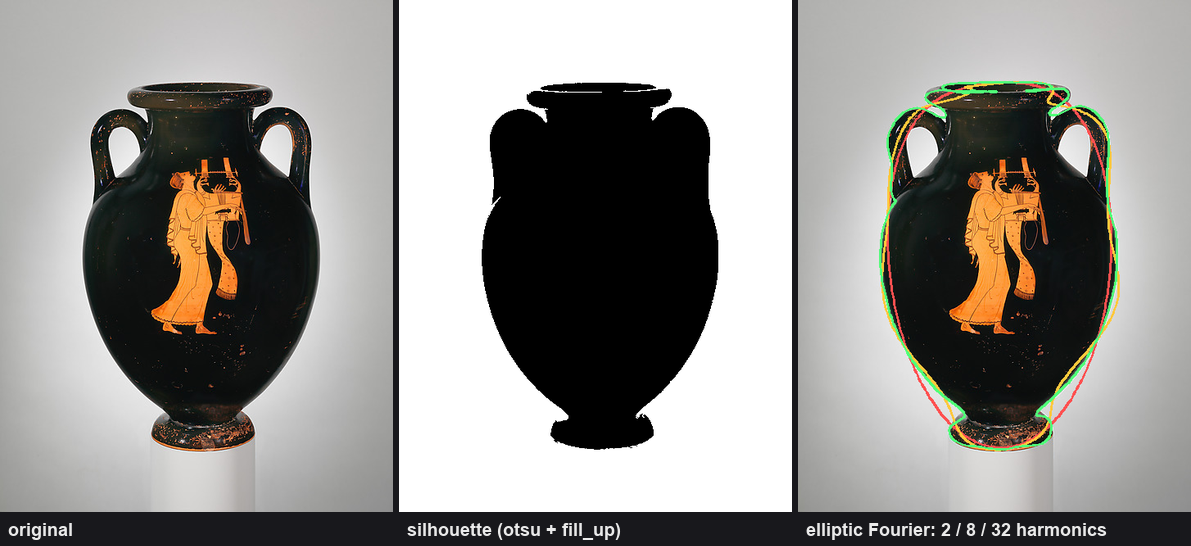
生成元: tools/gen_academic_gallery.py。30 展示 = 実データ 8 + AI 生成 22。
医学・考古学・生物学・宇宙・古生物学・地質学・気象学・海洋学・植物学をカバーし、
全画像に fullseye の登録 op を適用した処理前→後のペア構成です。
- 実データは Smithsonian(CC0)・メトロポリタン美術館(CC0)・NASA(public domain) のみを使用。全素材の出典・ライセンスは articles/assets/ACADEMIC_ATTRIBUTION.md の帰属表を参照。
- AI 生成(Google gemini-2.5-flash-image)の模擬データは、montage の全パネル左上に 「AI-generated」を刻印し、帰属表にも明記(実在の標本・患者・スキャンではありません)。
- この収集・処理は実データによるバグ発見も兼ねており、見つかった 5 件は KNOWN_ISSUES.md に記録済み。
代表 2 点(全 30 点は articles/assets/academic_*.png を直接参照):
9. 工業+Physical AI ギャラリー(industrial_*.png / phai_*.png)
生成元: tools/gen_industrial_gallery.py(--subjects 選択可)。
すべて合成データ / MuJoCo シミュレーション上の実処理で、検出・計測結果は既知の真値
(配置数・描画寸法・配置姿勢)との一致を assert で確認しています。
| 画像 | 内容(検算) |
|---|---|
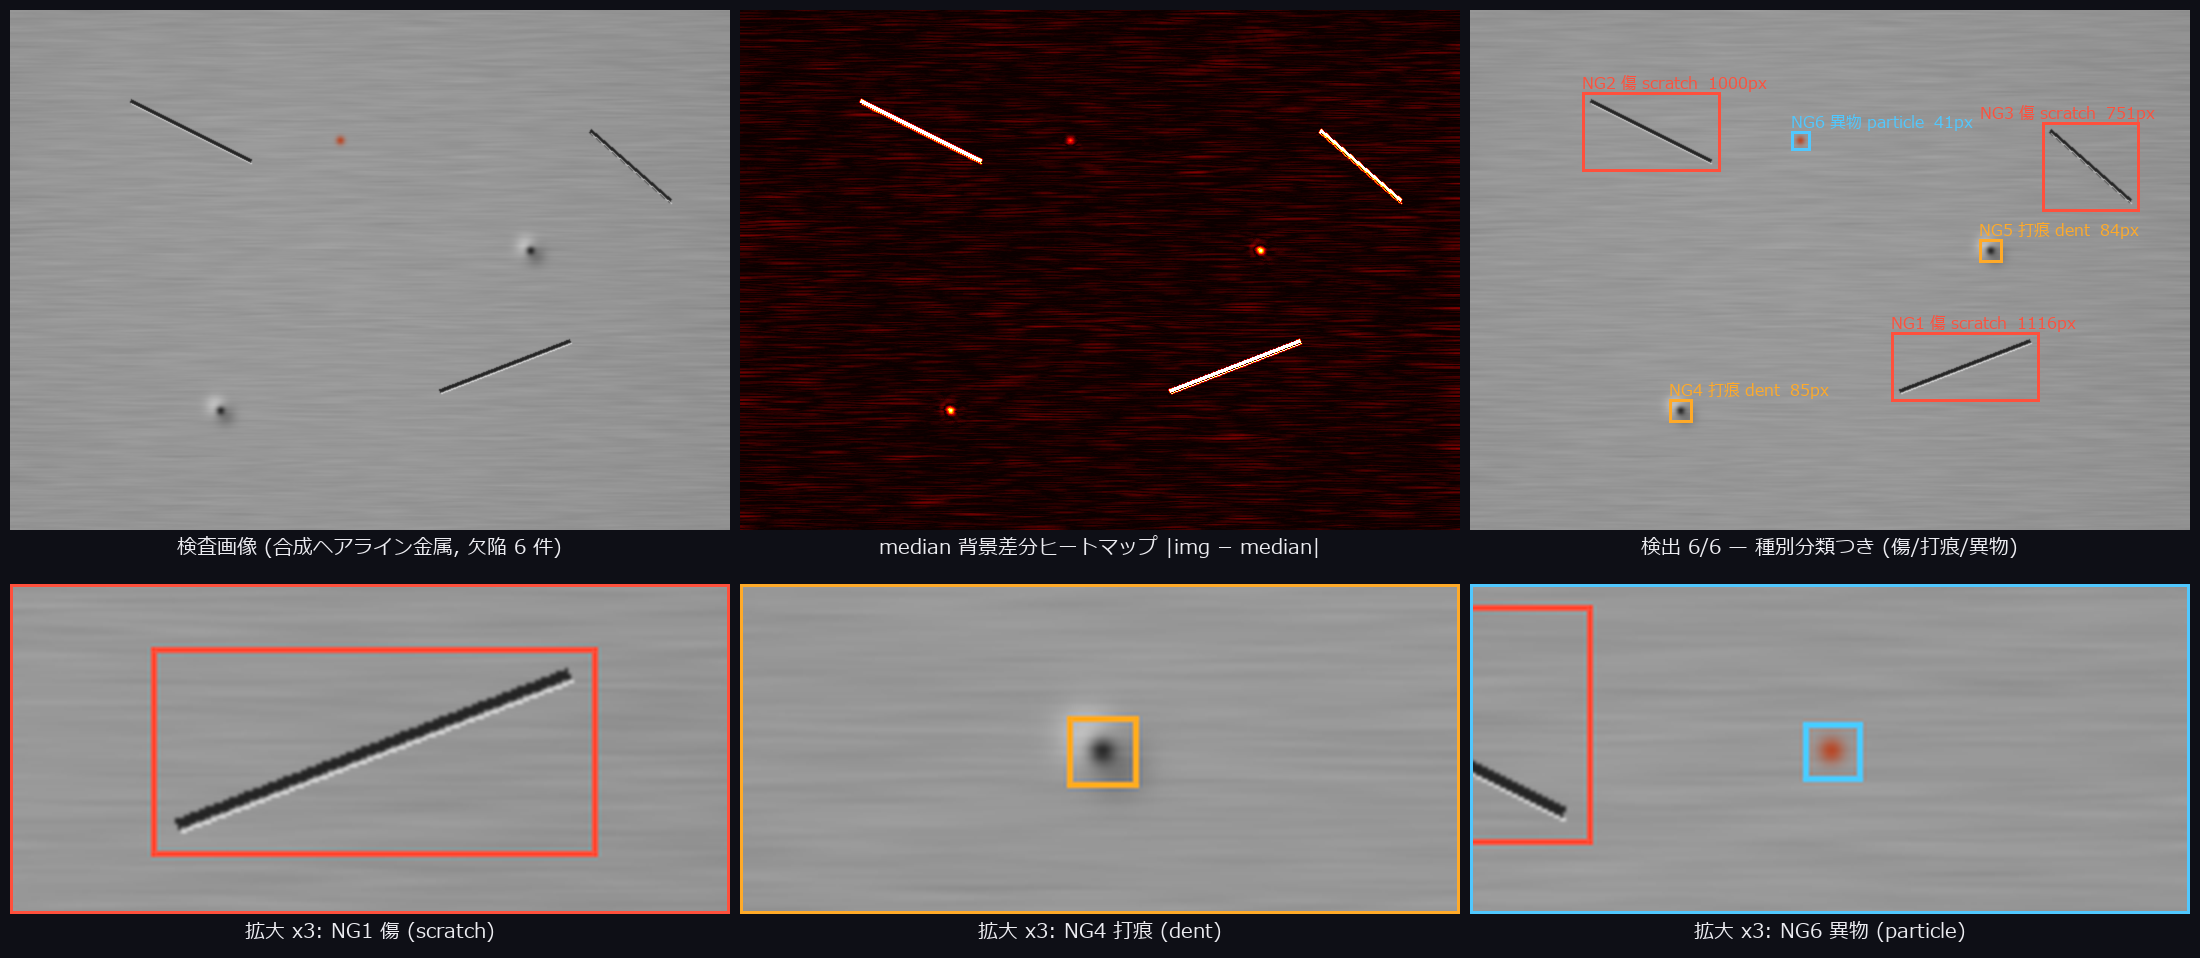
industrial_defect.png |
ヘアライン金属面の傷3・打痕2・異物1 → median 背景差分 → 赤枠+面積(6/6 検出) |
industrial_metrology.png |
段付きシャフト 3 段径をサブピクセルキャリパーで実測(誤差最大 0.02px) |
industrial_align.png |
回転ワーク 3 個の shape matching 位置決め(位置 0.0px・角度 0.0° 一致、別部品に無反応) |
industrial_blobs.png |
ペレット 60 粒(接触 6 組)をマーカー watershed で計数 60/60+サイズ 3 色分類 |
industrial_barcode.png |
バー 45 本のエッジ対検出(全エッジ ±1.5px)+走査線プロファイル |
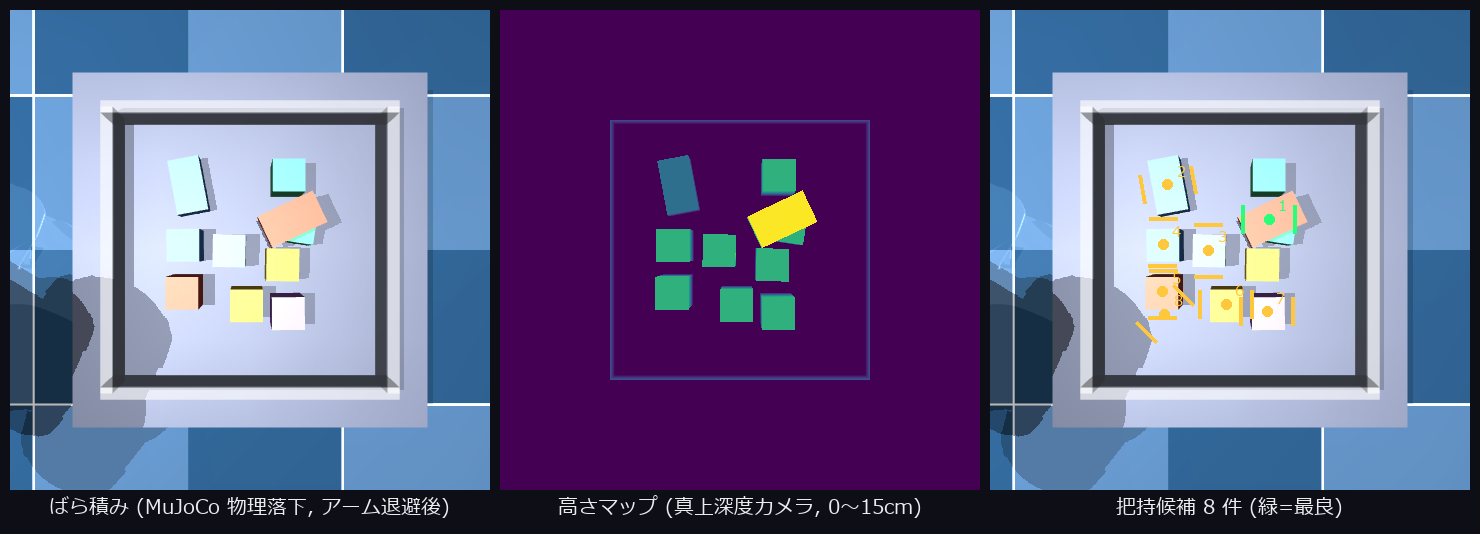
phai_binpick.png |
MuJoCo 物理落下のばら積み → 高さマップ → 把持候補 8 件採点 |
phai_lidar_clusters.png |
実レイキャスト 2.3 万本 → 地面除去 → 6 クラスタ+OBB 鳥瞰(6/6) |
phai_stereo_obstacles.png |
視差 → 3D 復元 → 鳥瞰障害物マップ(4/4、地面誤差中央値 3mm) |
phai_focus_stack.png |
7 焦点 → 全焦点合成(sharpness ×1.27) |
media/phai_bin_pick.mp4 |
Panda が把持候補を選び 6-DOF IK で掴んで搬出するフルサイクル(150 フレーム、搬出成功 3/3 実測) |