fullseye
tb_sensor_capture — 2D typed op
- データ種:
rgbimage→rgbimage - 呼び出し:
fullseye.apply(img, "tb_sensor_capture", a=0.5, b=0.5)(2-D は 1 画像 + 2 スカラつまみa,b∈[0,1]のモデル)
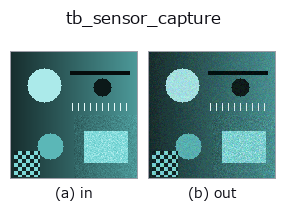
図は合成の入力 128×128 で実際に走らせた出力。左が入力、右が出力。点群は上から見た散布(明るさ = z)、1-D 列は折れ線、体積は z 方向の最大値投影、動画は中央フレーム、複素画像は振幅、絵にならない返り値は値そのもの。
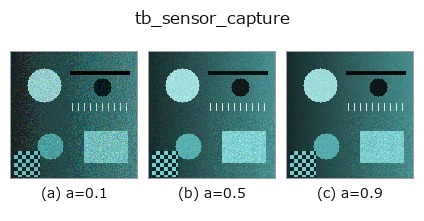
つまみ a を振る(0.1 / 0.5 / 0.9、もう一方は既定):
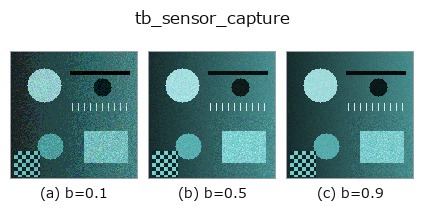
つまみ b を振る(0.1 / 0.5 / 0.9、もう一方は既定):
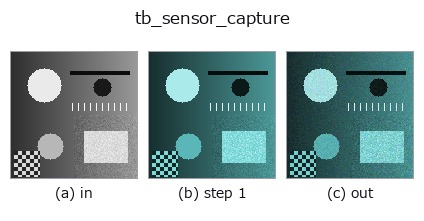
段階(前置きの op → この op。左から順):
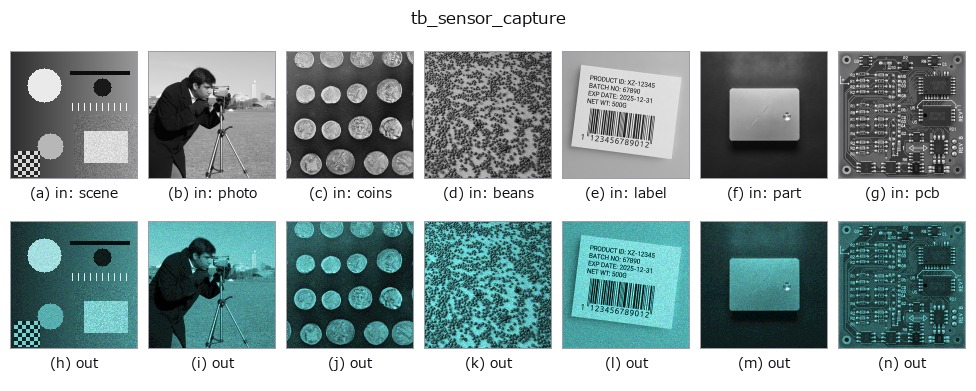
別の画像でも(合成シーン / 写真 / 硬貨。上段が入力、下段がその出力。つまみは既定):
使い方
放射輝度 → 実センサの出力(ショット雑音・読み出し雑音・飽和・量子化)。
光子数 = radiance · exposure_ms · gain_e_per_unit / 1000 を平均とする Poisson。
そこへ読み出し雑音(正規)を足し、``full_well_e`` で**飽和**させ、``bit_depth``
で量子化する。飽和は clip であって折り返さない(白飛びは白のまま)。

返り値は 0..2^bit_depth−1 の整数配列。``seed`` を固定すれば決定的。
2-D 進化レジストリへ橋渡しした optics の op sensor_capture。実装は同じで、呼び出し規約だけ op(v, a, b) に合わせてある。a が exposure_ms(既定 10)、b が gain_e_per_unit(既定 50000)を振る。
参考(サンプルデータ・文献)
- サンプルデータ カタログ(DL URL / ライセンス) — 2-D は skimage.data(BSD/public)+ 合成、3-D は実データ源(Stanford/PDS 等)の DL URL。
- 演算子の来歴・参考文献 — この op 族の元になった研究/手法の出典。
Studio で試す
下のプログラムは実際に走ることを確かめてある(図と同じ入力)。Studio のヘルプではこのブロックがボタンになり、その場で読み込んで実行できる。
img_to_rgb 0.50 0.50
tb_sensor_capture 0.50 0.50
実行できる例(この op を実際に呼ぶ検証済みサンプル)
次の例は元の台帳 op sensor_capture を呼ぶもの。この橋渡し op は同じ実装を fn(v, a, b) 規約に合わせただけなので、挙動はそのまま当てはまる(呼び出し形だけ違う)。
- vision_layout_from_catalog —
py -3.11 examples/vision_layout_from_catalog.py
型が繋がる次の op(rgbimage を入力に取れる)
identity · tb_wetness · tb_specular_diffuse_split · tb_specular_coefficient_map · tb_specular_free_transform · tb_rgb_to_quaternion
同カテゴリ(typed)
tb_points_to_voxel · tb_estimate_point_normals · tb_iss_keypoints · tb_project_points · tb_render_point_depth · tb_statistical_outlier_removal · tb_radius_outlier_removal · tb_voxel_grid_downsample
Provenance: ops.py — 2D operator registry. この per-op ノートは tools/opdocs.py md が自動生成(手編集しない)。
© 2026 Kazufumi Furuse — Fullseye operator documentation. Licensed under Apache-2.0.