fullseye
polar_trans_image_inv — 2D geometry op
- データ種:
image→image - 呼び出し:
fullseye.apply(img, "polar_trans_image_inv", a=0.5, b=0.5)(2-D は 1 画像 + 2 スカラつまみa,b∈[0,1]のモデル) - HALCON 相当:
polar_trans_image_inv(意味・パラメータは HALCON リファレンスが参考になる)
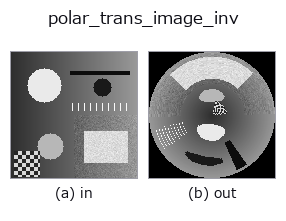
図は合成の入力 128×128 で実際に走らせた出力。左が入力、右が出力。点群は上から見た散布(明るさ = z)、1-D 列は折れ線、体積は z 方向の最大値投影、動画は中央フレーム、複素画像は振幅、絵にならない返り値は値そのもの。
つまみ a は出力を変えない(実測: 0.1 / 0.5 / 0.9 で同一)。
つまみ b は出力を変えない(実測: 0.1 / 0.5 / 0.9 で同一)。
別の画像でも(合成シーン / 写真 / 硬貨。上段が入力、下段がその出力。つまみは既定):
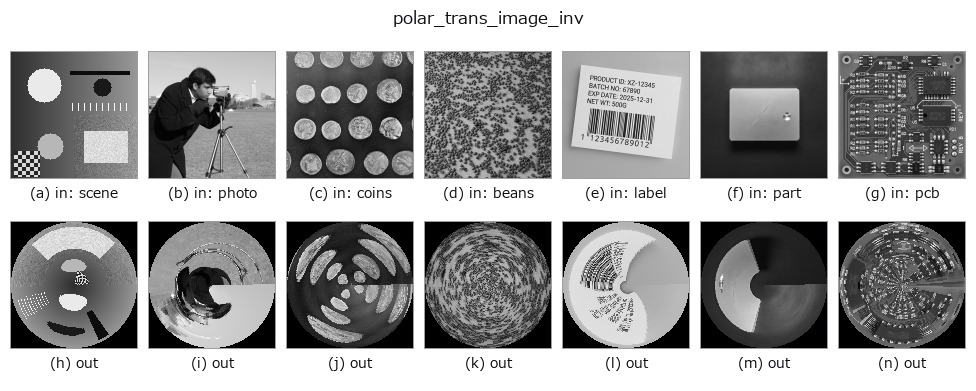
4 列目はカラー (H,W,3) の入力。この op は色を跨がずに扱える(色チャネルを 3 本目の空間軸として畳み込まない)。
使い方
極座標→直交座標への逆変換(cv2.warpPolar + WARP_INVERSE_MAP)。
polar_trans_image の逆写像で、半径 min(H,W)/2 の円盤の外側は 0 で
埋める。2026-09-02 に「cv2 が書かなかった画素が未初期化のまま返る」バグを
修正済み(戻り値でなく渡した dst を読んでいたため実行毎に値が変わって
いた ―― 詳細はコード内コメント)。HALCON の
polar_trans_image_inv(Transform an image in polar coordinates back
to Cartesian coordinates)に相当。
a, b は未使用 ―― 中心・半径は画像サイズから自動的に決まる。
何も写っていないフレーム(実測): 明るさが一様な画像を入れると、明るさに関係なく空(全画素が背景 0)になる。真っ白でも真っ黒でも同じで、明るさそのものでは何も検出しない。
詳しい使い方ガイド
参考(サンプルデータ・文献)
- サンプルデータ カタログ(DL URL / ライセンス) — 2-D は skimage.data(BSD/public)+ 合成、3-D は実データ源(Stanford/PDS 等)の DL URL。
- 演算子の来歴・参考文献 — この op 族の元になった研究/手法の出典。
- アルゴリズムの正典(著者・年)と用途は上記ファミリ使い方ガイドに記載。
Studio で試す
下のプログラムは実際に走ることを確かめてある(図と同じ入力)。Studio のヘルプではこのブロックがボタンになり、その場で読み込んで実行できる。
polar_trans_image_inv 0.50 0.50
実行できる例(この op を実際に呼ぶ検証済みサンプル)
- gallery2d_geometry —
py -3.11 examples/gallery2d_geometry.py
型が繋がる次の op(image を入力に取れる)
identity · gaussian · mean_box · bilateral · unsharp · median · min_filter · max_filter
同カテゴリ(geometry)
rotate_img · rescale_img · affine_warp · sk_swirl · mirror_image · transpose_region · rotate_image · zoom_image_factor
Provenance: ops.py — 2D operator registry. この per-op ノートは tools/opdocs.py md が自動生成(手編集しない)。
© 2026 Kazufumi Furuse — Fullseye operator documentation. Licensed under Apache-2.0.