fullseye
tb_reflect_points — 2D typed op
- データ種:
points→points - 呼び出し:
fullseye.apply(img, "tb_reflect_points", a=0.5, b=0.5)(2-D は 1 画像 + 2 スカラつまみa,b∈[0,1]のモデル)
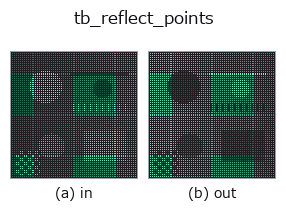
図は合成の入力 128×128 で実際に走らせた出力。左が入力、右が出力。点群は上から見た散布(明るさ = z)、1-D 列は折れ線、体積は z 方向の最大値投影、動画は中央フレーム、複素画像は振幅、絵にならない返り値は値そのもの。
つまみ a は出力を変えない(実測: 0.1 / 0.5 / 0.9 で同一)。
つまみ b は出力を変えない(実測: 0.1 / 0.5 / 0.9 で同一)。
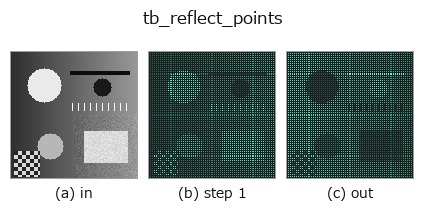
段階(前置きの op → この op。左から順):
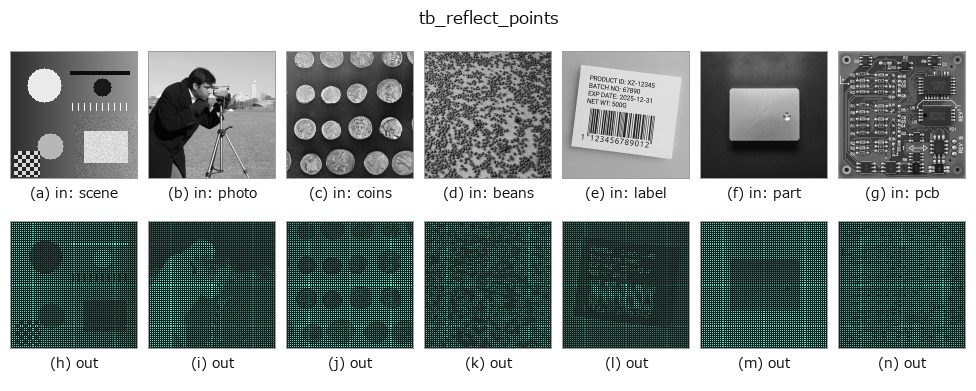
別の画像でも(合成シーン / 写真 / 硬貨。上段が入力、下段がその出力。つまみは既定):
使い方
点群を平面(点 plane_point・法線 plane_normal)で鏡映。→ (N,3)。
各点 p の平面からの符号付き距離 ``d = (p - plane_point) · n``(n は正規化した法線)を取り、
``p' = p - 2 d n`` を返す(Householder 鏡映)。平面上の点は動かず、平面の両側の点が入れ替わる。
点の並び順は保たれるので ``p'[i]`` は ``p[i]`` の鏡像。座標の単位はそのまま。

- ``points``: (N,3) の配列(float に変換)。形状検証はしない。
- ``plane_point``: 平面上の 1 点 (3,)。``plane_normal``: 法線 (3,)(長さは任意、内部で正規化。
  符号は結果に影響しない)。

注意: 法線はノルムに 1e-12 を足して割るため、ゼロベクトルを渡しても例外にならず点群がほぼ
そのまま返る(fail-closed ではない)。``reflection_symmetry_score`` /
``detect_reflection_symmetry`` の内部で使うほか、検出した対称面で欠損側を埋める(鏡像を元の
点群に連結する)形状補完にも使える。
2-D 進化レジストリへ橋渡しした 3d の op reflect_points。実装は同じで、呼び出し規約だけ op(v, a, b) に合わせてある。この op に調整点は無く、a も b も使われない。
参考(サンプルデータ・文献)
- サンプルデータ カタログ(DL URL / ライセンス) — 2-D は skimage.data(BSD/public)+ 合成、3-D は実データ源(Stanford/PDS 等)の DL URL。
- 演算子の来歴・参考文献 — この op 族の元になった研究/手法の出典。
Studio で試す
下のプログラムは実際に走ることを確かめてある(図と同じ入力)。Studio のヘルプではこのブロックがボタンになり、その場で読み込んで実行できる。
img_to_points 0.50 0.50
tb_reflect_points 0.50 0.50
実行できる例(この op を実際に呼ぶ検証済みサンプル)
次の例は元の台帳 op reflect_points を呼ぶもの。この橋渡し op は同じ実装を fn(v, a, b) 規約に合わせただけなので、挙動はそのまま当てはまる(呼び出し形だけ違う)。
- reflection_symmetry —
py -3.11 examples_3d/reflection_symmetry.py
型が繋がる次の op(points を入力に取れる)
identity · tb_points_to_voxel · tb_estimate_point_normals · tb_iss_keypoints · tb_project_points · tb_render_point_depth · tb_statistical_outlier_removal · tb_radius_outlier_removal
同カテゴリ(typed)
tb_points_to_voxel · tb_estimate_point_normals · tb_iss_keypoints · tb_project_points · tb_render_point_depth · tb_statistical_outlier_removal · tb_radius_outlier_removal · tb_voxel_grid_downsample
Provenance: ops.py — 2D operator registry. この per-op ノートは tools/opdocs.py md が自動生成(手編集しない)。
© 2026 Kazufumi Furuse — Fullseye operator documentation. Licensed under Apache-2.0.