fullseye
xcv3_inpaint_ns — 2D restoration op
- データ種:
image→image - 呼び出し:
fullseye.apply(img, "xcv3_inpaint_ns", a=0.5, b=0.5)(2-D は 1 画像 + 2 スカラつまみa,b∈[0,1]のモデル)
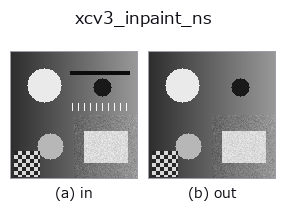
図は合成の入力 128×128 で実際に走らせた出力。左が入力、右が出力。点群は上から見た散布(明るさ = z)、1-D 列は折れ線、体積は z 方向の最大値投影、動画は中央フレーム、複素画像は振幅、絵にならない返り値は値そのもの。
つまみ a は出力を変えない(実測: 0.1 / 0.5 / 0.9 で同一)。
つまみ b は出力を変えない(実測: 0.1 / 0.5 / 0.9 で同一)。
別の画像でも(合成シーン / 写真 / 硬貨。上段が入力、下段がその出力。つまみは既定):
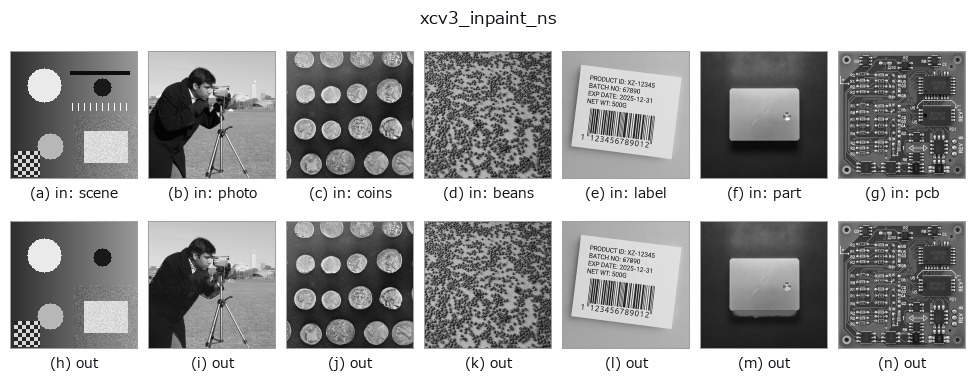
4 列目はカラー (H,W,3) の入力。この op は色を跨がずに扱える(色チャネルを 3 本目の空間軸として畳み込まない)。
使い方
Navier-Stokes 法によるインペインティング(OpenCV cv2.inpaint、INPAINT_NS)。周辺画素から流体力学的に情報を伝搬させて欠損領域を埋める修復アルゴリズム。
このレシピはマスクを外部から受け取らず、画像自身の中で輝度が 235 超(白飛び)または 20 未満(黒つぶれ)の画素を自動的に欠損とみなして半径 3 px でインペイントする。a, b は未使用。任意のマスクで穴埋めしたい用途には使えない点に注意。
精度(実測): 内部で 8 bit(256 段)に量子化している(出力が k/255 の格子にちょうど載る)。float64 で渡してもその精度は保たれない —— 16-bit カメラの階調(約 1.5e-5)は 1/255 =約 3.9e-3 に丸められ、1/255 より小さい差しか無い 2 枚は同じ答えを返す。微小な濃淡差を測る用途や、出力をさらに微分・回帰に渡す用途では量子化の段差が出るので、8 bit を経由しない op を選ぶこと。
詳しい使い方ガイド
参考(サンプルデータ・文献)
- サンプルデータ カタログ(DL URL / ライセンス) — 2-D は skimage.data(BSD/public)+ 合成、3-D は実データ源(Stanford/PDS 等)の DL URL。
- 演算子の来歴・参考文献 — この op 族の元になった研究/手法の出典。
- アルゴリズムの正典(著者・年)と用途は上記ファミリ使い方ガイドに記載。
Studio で試す
下のプログラムは実際に走ることを確かめてある(図と同じ入力)。Studio のヘルプではこのブロックがボタンになり、その場で読み込んで実行できる。
xcv3_inpaint_ns 0.50 0.50
実行できる例(この op を実際に呼ぶ検証済みサンプル)
- gallery2d_smoothing_rank —
py -3.11 examples/gallery2d_smoothing_rank.py
型が繋がる次の op(image を入力に取れる)
identity · gaussian · mean_box · bilateral · unsharp · median · min_filter · max_filter
同カテゴリ(restoration)
xsk_inpaint · xsk_richardson_lucy · xsk_unwrap_phase · xcv_inpaint · xsk2_wiener · iv_richardson_lucy · iv_wiener_deconv_spatial · iv_unsharp_deblur
Provenance: ops.py — 2D operator registry. この per-op ノートは tools/opdocs.py md が自動生成(手編集しない)。
© 2026 Kazufumi Furuse — Fullseye operator documentation. Licensed under Apache-2.0.