fullseye
hx_dist_rect2_points — 2D halcon_ext op
- データ種:
contour→feature - 呼び出し:
fullseye.apply(img, "hx_dist_rect2_points", a=0.5, b=0.5)(2-D は 1 画像 + 2 スカラつまみa,b∈[0,1]のモデル) - HALCON 相当:
dist_rectangle2_contour_points_xld(意味・パラメータは HALCON リファレンスが参考になる)
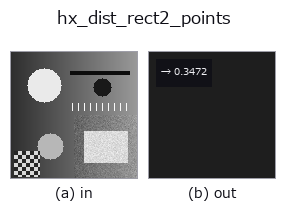
図は合成の入力 128×128 で実際に走らせた出力。左が入力、右が出力。点群は上から見た散布(明るさ = z)、1-D 列は折れ線、体積は z 方向の最大値投影、動画は中央フレーム、複素画像は振幅、絵にならない返り値は値そのもの。
つまみ a は出力を変えない(実測: 0.1 / 0.5 / 0.9 で同一)。
つまみ b は出力を変えない(実測: 0.1 / 0.5 / 0.9 で同一)。
段階(前置きの op → この op。左から順):
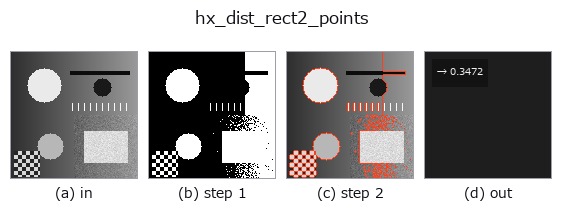
使い方
contour 各点から最小面積外接矩形の辺までの正規化距離の平均(feature)。
全 contour の点をまとめて厳密な最小面積外接矩形(回転キャリパー)を求め、各点からその矩形の
最も近い辺までのユークリッド距離の平均を max(H, W) で割り、1 で頭打ちした np.float64 を返す。
矩形は全点を包むので、点 (u, w)(矩形の軸方向の座標、中心が原点)の距離は
min(h1 - |u|, h2 - |w|)(h1/h2 は半辺長)になる。
a,bは未使用。- 点が 3 個未満なら 0.0。全点が一直線に並ぶ(幅 0 の矩形)ときも 0.0。
値は「輪郭がどれだけ矩形の縁に沿っているか」を表す: 矩形の輪郭そのものなら 0、円なら半径の
約 0.0997 倍(1 - (4/π)·sin(π/4))、内側に点が多いほど大きい。矩形の向きによらない
(回転不変)。HALCON の dist_rectangle2_contour_points_xld は矩形を引数で受け取り点ごとの距離を
返すが、この op は contour 自身に当てた最小面積矩形を使い、平均の 1 値に畳む。
2026-10-11 まで、名前に反して矩形を求めず「点の重心からの平均距離」を返していた
(矩形の輪郭でも 0 にならず、正方形の輪郭で約 0.57·辺長/max(H, W))。矩形そのものは
hx_smallest_rect2_xld / hx_fit_rectangle2_contour、重心からの広がりは hx_moments_any_xld。
詳しい使い方ガイド
参考(サンプルデータ・文献)
- サンプルデータ カタログ(DL URL / ライセンス) — 2-D は skimage.data(BSD/public)+ 合成、3-D は実データ源(Stanford/PDS 等)の DL URL。
- 演算子の来歴・参考文献 — この op 族の元になった研究/手法の出典。
- アルゴリズムの正典(著者・年)と用途は上記ファミリ使い方ガイドに記載。
Studio で試す
下のプログラムは実際に走ることを確かめてある(図と同じ入力)。Studio のヘルプではこのブロックがボタンになり、その場で読み込んで実行できる。
threshold 0.50 0.50
sk_find_contours 0.50 0.50
hx_dist_rect2_points 0.50 0.50
実行できる例(この op を実際に呼ぶ検証済みサンプル)
- gallery2d_halcon_ext —
py -3.11 examples/gallery2d_halcon_ext.py
型が繋がる次の op(feature を入力に取れる)
同カテゴリ(halcon_ext)
hx_gen_circle · hx_gen_ellipse · hx_gen_rectangle2 · hx_gen_checker_region · hx_gen_grid_region · hx_gabor · hx_fit_surface1 · hx_fit_surface2
Provenance: ops.py — 2D operator registry. この per-op ノートは tools/opdocs.py md が自動生成(手編集しない)。
© 2026 Kazufumi Furuse — Fullseye operator documentation. Licensed under Apache-2.0.