fullseye
cv_hough_lines — 2D features op
- データ種:
image→feature - 呼び出し:
fullseye.apply(img, "cv_hough_lines", a=0.5, b=0.5)(2-D は 1 画像 + 2 スカラつまみa,b∈[0,1]のモデル) - HALCON 相当:
hough_lines(意味・パラメータは HALCON リファレンスが参考になる)
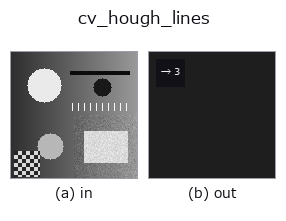
図は合成の入力 128×128 で実際に走らせた出力。左が入力、右が出力。点群は上から見た散布(明るさ = z)、1-D 列は折れ線、体積は z 方向の最大値投影、動画は中央フレーム、複素画像は振幅、絵にならない返り値は値そのもの。
つまみ a を振る(0.1 / 0.5 / 0.9、もう一方は既定):
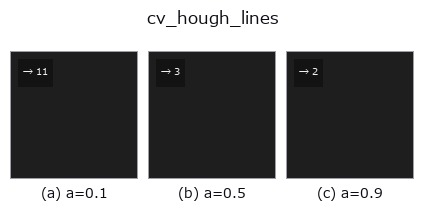
つまみ b は出力を変えない(実測: 0.1 / 0.5 / 0.9 で同一)。
使い方
確率的 Hough 変換による直線(線分)検出(1 スカラー特徴量、OpenCV 実装)。まず Canny でエッジ画像を作り、そこから直線状に並ぶエッジ画素の集合を投票方式で探して線分として検出する —— ここでは検出できた線分の本数だけを返す(0 本なら 0)。
HALCON の hough_lines(Detect lines in edge images with the help of the Hough transform and returns it in HNF.)に相当(近似。線のパラメータではなく本数のみ)。実装は cv2.HoughLinesP(Canny(_u8(v),50,150), 1, pi/180, threshold=int(20+40*a), minLineLength=int(10+20*b), maxLineGap=5) —— a は投票数のしきい値(直線と認める最低票数)を 20〜60 に、b は最小線分長を 10〜30 に振る。Canny の内部しきい値(50, 150)と maxLineGap(5)は固定。
詳しい使い方ガイド
参考(サンプルデータ・文献)
- サンプルデータ カタログ(DL URL / ライセンス) — 2-D は skimage.data(BSD/public)+ 合成、3-D は実データ源(Stanford/PDS 等)の DL URL。
- 演算子の来歴・参考文献 — この op 族の元になった研究/手法の出典。
- アルゴリズムの正典(著者・年)と用途は上記ファミリ使い方ガイドに記載。
Studio で試す
下のプログラムは実際に走ることを確かめてある(図と同じ入力)。Studio のヘルプではこのブロックがボタンになり、その場で読み込んで実行できる。
cv_hough_lines 0.50 0.50
実行できる例(この op を実際に呼ぶ検証済みサンプル)
- gallery2d_features —
py -3.11 examples/gallery2d_features.py
型が繋がる次の op(feature を入力に取れる)
同カテゴリ(features)
blob_count · area_frac · count_contours · total_length · vol_count · sk_euler · sk_entropy_feat · sk_blur_effect
Provenance: ops.py — 2D operator registry. この per-op ノートは tools/opdocs.py md が自動生成(手編集しない)。
© 2026 Kazufumi Furuse — Fullseye operator documentation. Licensed under Apache-2.0.