fullseye
言語 / Language: 日本語 · English
卓球の球は跳ねるので、物理を知らない追跡は着地点を 20 cm 外す ―― 跳ねと摩擦を映像から測る PoC シリーズ
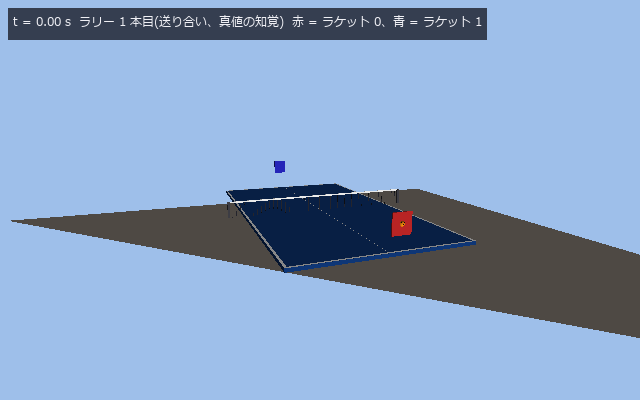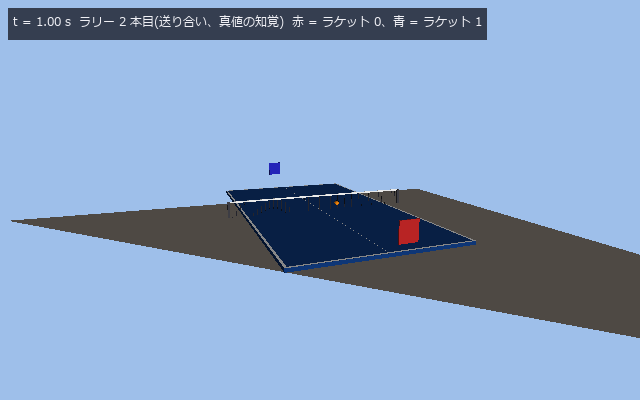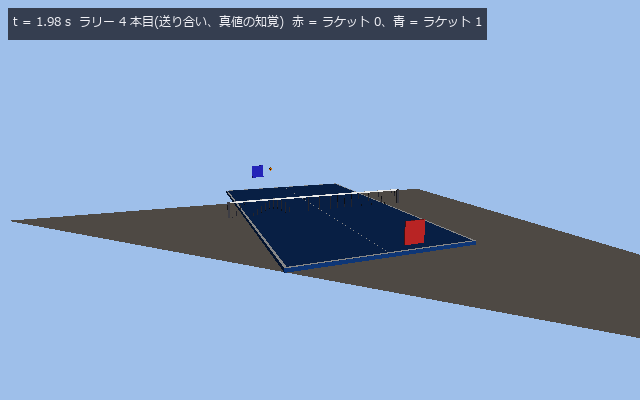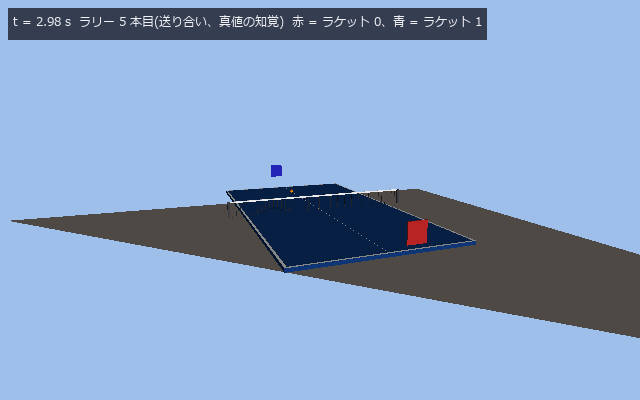
↑ 自由に動く 2 本のラケット(赤・青)が、相手のコートで 1 度跳ねた球を運動方程式で狙って返す。最初の 3 秒を 1/5 速で。続いたことは見れば分かる。この記事の主役は、ラリーの本数が知覚・予測・制御の成績表になっていることです。
この記事について
卓球の球は 2.7 g で、時速 100 km 近くで飛び、台で跳ね、毎分 3,000 回転で回ります。空気の抵抗で減速し、回転のせいで曲がり(マグヌス力)、台に当たると回転が跳ね返り方を変えます。放物線で追う追跡器は、跳ねる前までは合っていて、跳ねた後の着地点を 20 cm 外します。
ロボット卓球の先行研究は、複数の高速カメラで球を三角測量し、抵抗とマグヌスを入れた運動方程式で跳ねを越えて予測し、模様から回転を測ります。この記事は、その一式を numpy だけで作り、それぞれの段に真値つきの門を立てたものです。
(i) 定理が門になるか、(ii) 閉形式の構造を仮定しない第 2 実装が真値になるか、(iii) 公表値(規格・測定値)があるか。 どれも満たさないものは書かない。使った式で答え合わせをするのは禁止。
自動運転のシリーズ(こちら)と同じ基準です。違うのは題材が「跳ねる・滑る・回る」で、摩擦係数と反発係数が主役になること。けん玉(ひもと皿)も同じ道具で扱えるので、この系列で続けます。
シリーズの現在地
| 回 | 何を測るか | 門(真値の出どころ) |
|---|---|---|
| 1 | 球は跳ねる —— 追跡・三角測量・跳ねを越える予測・スピン・ラリー | 真空の閉形式 / 接触点まわりの角運動量保存 / 頂点の等比 e^{2k}h₀ / ITTF の跳ねの規格 / 真値を持った世界 / ラリーの本数 |
| 2 | けん玉 —— 糸は引くだけ、玉は放物線、皿は画像の予測で運ぶ | 楕円積分と周期の定理 / 張力と弛む角の閉形式 / 日本けん玉協会の寸法 / 真値を持った世界 / 3DGS の投影と合成の式 |
| 3 | 回転で曲がる球を撮って、回転を 2 通りで読む —— 曲がり方から / 模様から | ω × v の定理(進行方向の回転は力を生まない)/ 真値を持った世界 / 独立な 2 つの読み(軌跡と模様)の一致 |
| 4 | 跳ねる球を高速カメラで撮って、反発係数と摩擦係数を読む —— 公表値と照合する | Cross 2002 の跳ねの閉形式 / ITTF の台の跳ね / Inaba ら 2017 の反発係数の速さ依存 / 真値を持った世界 |
| 5 | 読みの誤差がラリーを終わらせる —— 雑音と遅れが着地点をどれだけ動かすかを、打つ前に閉形式で出す | 真空の誤差伝播の閉形式 / 一次の誤差伝播 J Σ Jᵀ / 二項分布 / 等加速度の遅れ |
第 1 回: 球は跳ねる —— 追跡・三角測量・跳ねを越える予測・スピン・ラリー
手順
力学   : 抗力(Re 依存の球の経験式)+ マグヌス(スピン比)+ スピン減衰 + 速度依存の反発係数 + クーロン摩擦の跳ね(掴む / 滑る)を RK4 で
世界   : ITTF の台(2.74 × 1.525 m、高さ 0.76 m、ネット 15.25 cm)と 40 mm の球(黒い模様 14 個)を真値つきで描く。追跡カメラ 2 台 + 跳ね際の近接カメラ 1 台
映像   : 色度で球を検出(サブピクセル)→ 等速予測で追跡 → DLT で三角測量 → 等加速度 Kalman
予測   : z の局所最小で跳ねを検出 → 跳ねる前の 15 コマから運動方程式の 6 パラメータを Gauss–Newton で当て、跳ねを越えて着地点を読む
測る   : 前後 12 コマの当てはめから反発係数 e、近接カメラの模様の対応(Kabsch)から角速度
ラリー : 2 本のラケットが相手コートで 1 度跳ねた球を面で迎え、狙った点へ返す。打つ前に先読みして外すなら巻き戻す。本数が指標
かみ砕き: 球の動きを決める式は 3 つです。抗力(速いほど強く減速する)、マグヌス力(回転と進行方向の外積の向きに曲がる)、跳ね(台に当たると鉛直の速さが e 倍で返り、水平は摩擦で削られ回転が変わる)。追跡はカメラの像で球を見つけて 3 次元に戻す作業、予測は式を積分する作業、測定はその逆問題です。
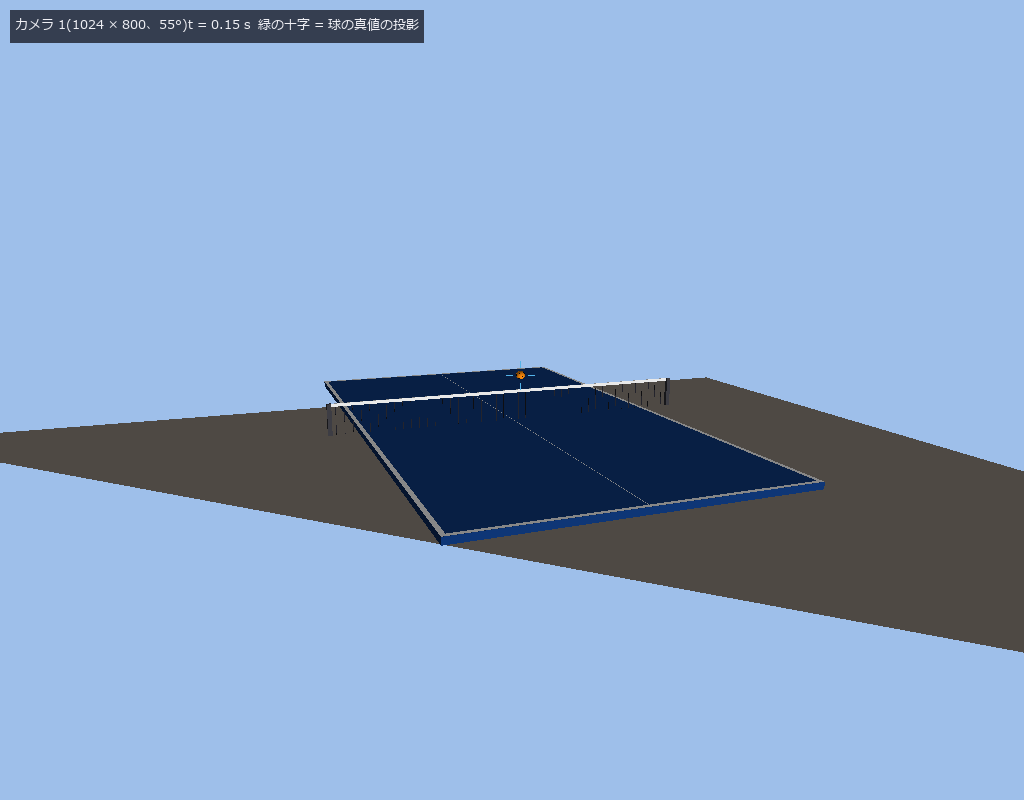
↑ 追跡カメラ 1 のコマ(t = 0.15 s)。球は像で半径 4 px しかない。十字は世界の側が持っている真値の投影。
門と成績
| # | 門 | 真値 | 成績 |
|---|---|---|---|
| 1 | 真空の恒等式 | 閉形式 | RK4 と閉形式の差 1e-12、放物線の当てはめで g = 9.81 が 4e-15 で戻る |
| 2 | 跳ねの定理 | 接触点まわりの角運動量保存 | 乱数 500 通り(e ∈ [0.3, 1]、μ ∈ [0, 0.6])で相対誤差 最大 4.9e-16、エネルギーは増えない、転がりに移る 136 / 滑ったまま 364 |
| 3 | 頂点の等比と ITTF の跳ね | e^{2k}h₀ と規格 24〜26 cm | 30.5 cm から落として頂点 24.7 / 20.0 / 16.2 / 13.1 cm、閉形式との差 3e-7。総時間 4.736 s(閉形式 4.738 s) |
| 4 | 検出 | 世界の真値の投影 | 122 / 122 コマ、中心の誤差 中央値 0.15 px(像の半径 4.3 px) |
| 5 | 三角測量 | 世界の真値 | 真値の投影から 4e-15 m、検出から 中央値 1.6 mm |
| 6 | Kalman | 放物線の真値 | 新息 最大 8e-9 m(抗力とマグヌス入りの真値だと 2e-3 m = モデルの外)、速度の誤差 中央値 0.07 m/s |
| 7 | 跳ねの検出 | 世界の接触時刻 | 差 0.6 ms(1 コマ = 10 ms) |
| 8 | 跳ねを越える予測 | 世界の着地点 | 真のスピンを知っていれば 0.4 cm、スピンを無視すると 20.2 cm、放物線だと 6.6 cm |
| 9 | スピン | 世界の角速度 | 模様が対応づいたコマ組 19 / 19、|ω| 2394 rpm の相対誤差 3.7 % |
| 10 | 反発係数 | 世界の e = 0.90 | 運動方程式の当てはめで 0.911。放物線の当てはめだと 0.940(抗力とマグヌスを g に吸う) |
| 11 | ラリーの本数 | 上限・攻めの有無・知覚の雑音 | 送り合い 12 本(上限)、攻め vs 送り 9 本(out)、知覚の雑音 0 / 50 / 100 mm → 8 / 8 / 2 本 |
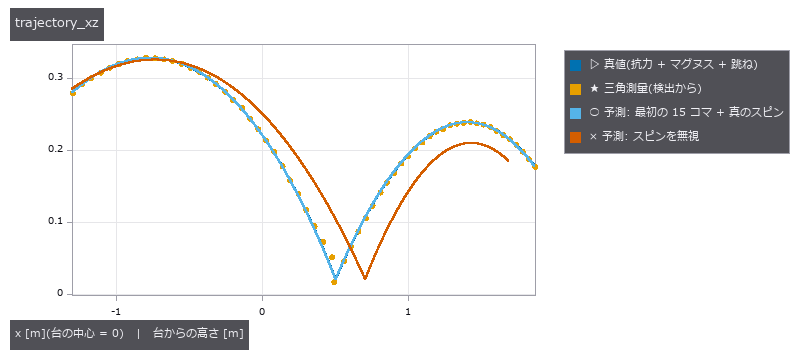
↑ 検出から三角測量した点(誤差の中央値 1.6 mm)は真値に乗る。跳ねる前の 15 コマから当てた初期状態で先を読むと、2291 rpm のトップスピンを知っていれば着地点は 0.4 cm、スピンを無視すると 20.2 cm 外れる。
門 11 の読み方(この記事の主張)。ラリーの本数は、検出・三角測量・予測・打ち方・ラケットの移動の全部が同時に合っているときだけ伸びます。どこか 1 段が壊れると本数に出る。だから 1 つの数で採点できます。片方を「勝つ打ち方」(遠い隅を速く)にすると 9 本で終わり、両方を「前回に近い、少しずらした位置へ返す」にすると上限まで続く。知覚に 5 cm の雑音を足しても本数は減らず、10 cm で 2 本に落ちる。減らない区間は板(15 × 16 cm)の余裕です —— 板の半分より小さい誤差は本数に出ない。これは指標の分解能でもあります。
巻き戻し。打つ前に真の物理で先読みして、ネット・自陣で跳ねる・届かない高さ、のどれかなら時間を戻してやり直す(回数を数える)。攻める側で 99 回巻き戻しても 9 本で終わるのは、計画器の式(閉形式の狙い + 反復)と世界の物理(Re 依存の抗力・スピン比の揚力)のずれが、速い球ほど効くからです。巻き戻しの回数は計画器と物理のずれの量として読めます。
★ 実装すると、ここで間違える
1. Kalman の門を「本物の軌跡」で立てると、Kalman が壊れているように見える
等加速度 Kalman は放物線には厳密です(新息 1e-9 m)。抗力とマグヌスが入った軌跡を入れると新息が 2e-3 m 出ますが、それはモデルの外にいるだけで、フィルタの欠陥ではありません。門は放物線で立て、実物の軌跡には「予測は運動方程式で」と役割を分けます。
2. 放物線で当てると、反発係数が 4 % ずれる
跳ねの前後を放物線で当てて v_z を出すと、抗力とマグヌスが重力に吸われて e = 0.940(真値 0.90)。運動方程式で当てると 0.911。着地点も放物線だと 6.6 cm、運動方程式だと 0.4 cm。当てる式は予測する式と同じにする。
3. 模様が 1 つでは回転が決まらない
1 つの模様の向きが分かっても、その軸まわりの回転は見えません。2 つ以上の模様が同じコマ組で見えて初めて Kabsch(2 組の向きから回転を最小二乗で出す)が立ちます。6 方向だけの模様だと見えるのは 2〜3 個で、暗い縁と混ざって 1 個に落ちるコマが出る。14 個(6 軸 + 8 隅)にして、近接カメラはストロボ照明(陰影を弱く)にすると 19 / 19 のコマ組で対応がつきます。
4. 動くラケットの跳ねは、相対速度で計算する
| ラケットは面が動くので、球の速度をそのまま跳ねの式に入れると間違えます。面の速度を引いて跳ねさせ、また足す。狙いの逆算(閉形式)も同じで、n ∝ v_out − v_in、v_r·n = | Δv | / (1 + e) + v_in·n。 |
5. 上限つきの移動は、最後の 1 歩で加速度を超える
bang-bang(全力で加速し、間に合うところで全力で減速)を離散時間で回すと、止まる直前の 1 歩で加速度の上限を超えます。止まる速さを max(0, √(2ad) − a·dt) にして、離散の 1 歩ぶんの余裕を取る。
6. 跳ねは無限に続く(Zeno)
頂点は e^{2k}h₀ で、跳ねの間隔は等比で縮み、総時間 √(2h₀/g)(1 + e)/(1 − e) の中に無限回の接触が入ります。接触時の鉛直の速さが閾値を切ったら台に置く、と決めないと積分は止まりません。
7. 法線が零だと、黙って NaN が全部に広がる
正規化の分母が零のとき、例外を出さずに NaN を返すと、ラリーの残り全部が NaN のまま「続いた」ことになります。fail-closed(ValueError)にして、門は NaN を通しません。
向かないこと
本物の映像はまだ入れていません。 カメラ・台・球は真値を持った合成世界です。検出器(色度)は照明の陰影には強いですが、背景に同じ色度の物があるとそちらを拾います。実写は次回以降の題材です。
抗力係数と揚力係数の既定値は文献値です。 測定値ではありません。同定の op(fit_aero: 軌跡から C_d・C_L を Gauss–Newton で当てる、真値で 1e-15 で戻る)はありますが、本物の球で回してはいません。
ラリーの計画器は、世界の物理を知っています。 巻き戻しは「真の物理で先読み」なので、実機ではそのままは使えません。実機では予測器(運動方程式の当てはめ)を先読みに使うことになり、巻き戻しは「予測器の言うことと実際のずれ」に化けます。
回転の測定は模様が要ります。 無地の球では Kabsch は立ちません。継ぎ目やロゴを使う方法は別の op です。
動かす
git clone https://github.com/furuse-kazufumi/fullseye
cd fullseye
py -3.11 examples/poc_ball_bounce.py            # 門 11 本と図 8 枚(GIF 2)、約 110 秒
import numpy as np
import fullseye as fs

bp = fs.ledger.ball_params()                      # 40 mm・2.7 g、抗力 0.4、揚力はスピン比から
ip = fs.ledger.impact_params(0.90, 0.25)          # 反発係数 e、摩擦係数 μ
tp = fs.ledger.table_params()                     # ITTF: 2.74 × 1.525 m、高さ 0.76 m

# トップスピンの打球を台の上で飛ばす(台は z = 0.76、範囲は台の面)
r = fs.ledger.flight_simulate([-1.3, 0.0, 1.0], [5.2, -0.3, 0.6], [0.0, 240.0, 0.0], bp, ip,
                              t_end=0.8, table_z=tp["height"], table_xy=(-1.37, 1.37, -0.7625, 0.7625))
c = r["contacts"][0]
print(round(c["t"], 4), np.round(c["p"][:2], 3), c["regime"], np.round(c["omega_out"], 1))
# 0.2495 [-0.095 -0.07 ] grip [  7.8 228.8   0. ]     ← 接触時刻 [s]、点 [m]、掴んだか滑ったか、跳ねた後の角速度 [rad/s]

# 30.5 cm から落とす: 頂点の等比と ITTF の規格(最初の跳ね 24〜26 cm)
h = fs.ledger.apex_sequence(0.305, 0.90, 4)              # h₀ と、その後の頂点 4 つ
print(np.round(100 * h, 1))
# [30.5 24.7 20.  16.2 13.1]

# 2 本のラケットで 12 本まで打ち合う(送り合い)
rp = fs.ledger.racket_params()
from racket import strategy_feeder, strategy_attacker
res = fs.ledger.rally_simulate(bp, rp, tp, strategies=(strategy_feeder, strategy_feeder), retries=0, max_hits=12, seed=1, table_ip=ip)
print(res["hits"], res["end_reason"], res["rewinds"])
# 12 max_hits 0
end_reason が out / net / double_bounce / unreachable のどれで終わったかを見てください。攻める側にすると 9 本で out になります。本数が減ったら、それは球の運動が変わったか、知覚か、計画器か —— 巻き戻しの回数と合わせて読むと、どの段かが絞れます。
この回が作った図は全部で 8 枚あります —— 全部見る
この回の残りの図
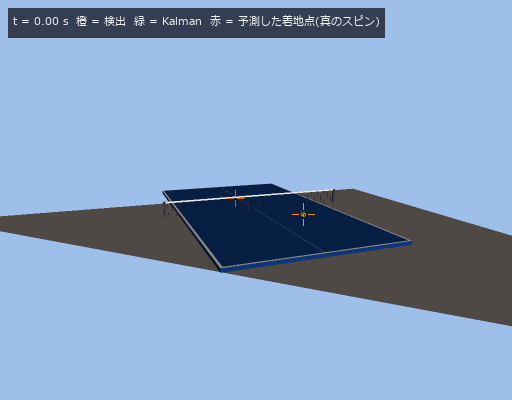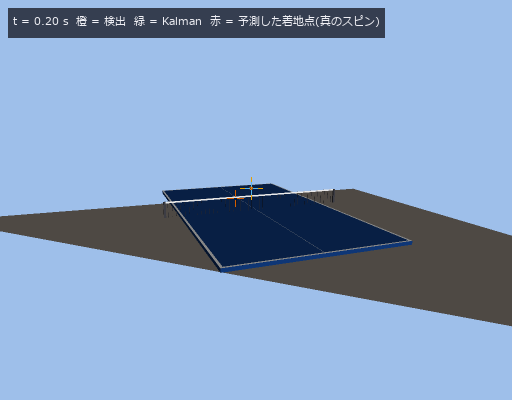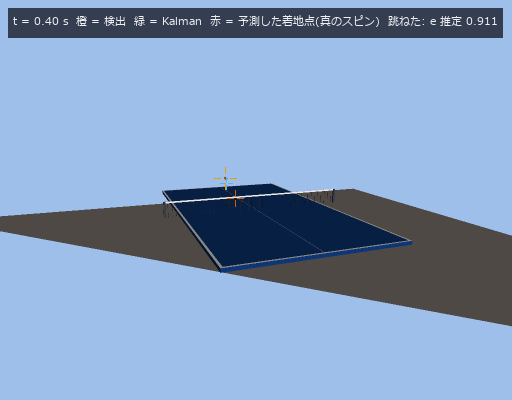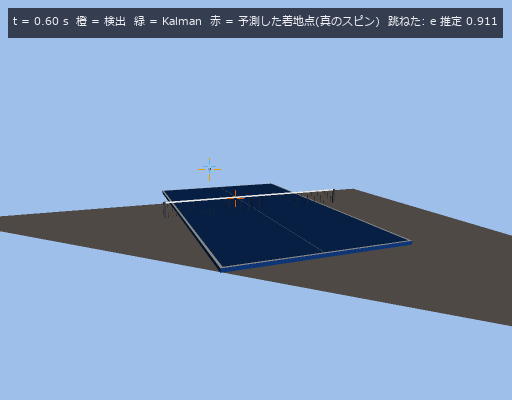
↑ 追跡カメラ 1、100 fps を 1/10 速で。橙の十字は検出、緑は Kalman の状態の投影、赤は跳ねる前の 15 コマから予測した着地点。
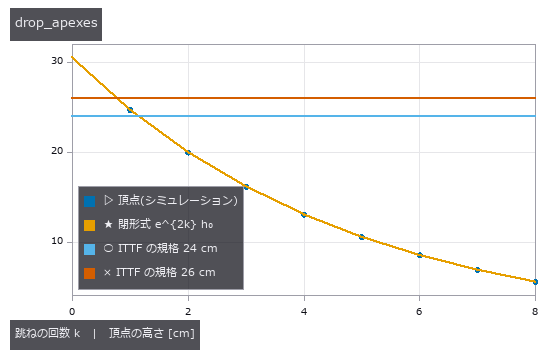
↑ 30.5 cm から落とした球(e = 0.90)の頂点。閉形式 e^{2k}h₀ と 1e-6 で一致し、最初の跳ね 24.7 cm は ITTF の規格 24〜26 cm の中。
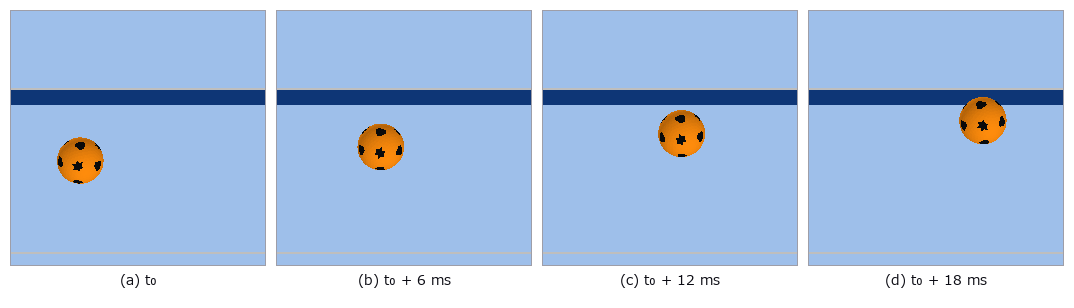
↑ 跳ね際の近接カメラ(1000 fps、20°)の 4 コマ。黒い模様(14 個のうち 4〜6 個が見える)の向きを前のコマと対応づけ、Kabsch で回転を当てる。
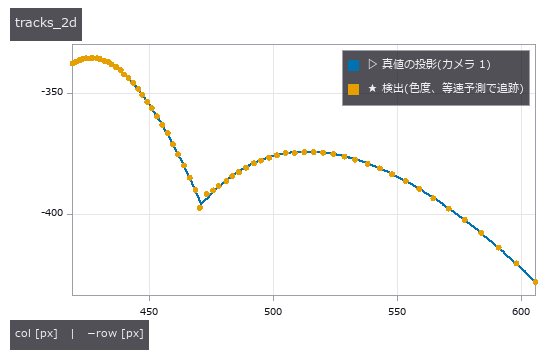
↑ カメラ 1 の像での球の軌跡。真値の投影(線)と検出(点)。中心の誤差の中央値 0.15 px。
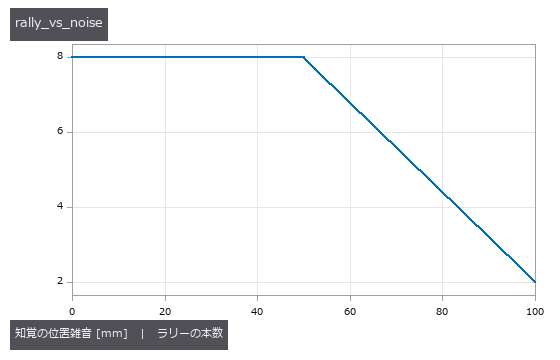
↑ 知覚(球の位置)にガウス雑音を足したときのラリーの本数(送り合い、上限 8 本)。5 cm までは減らず、10 cm で 2 本。減らない区間は板の余裕。
第 2 回: けん玉 —— 糸は引くだけ、玉は放物線、皿は画像の予測で運ぶ
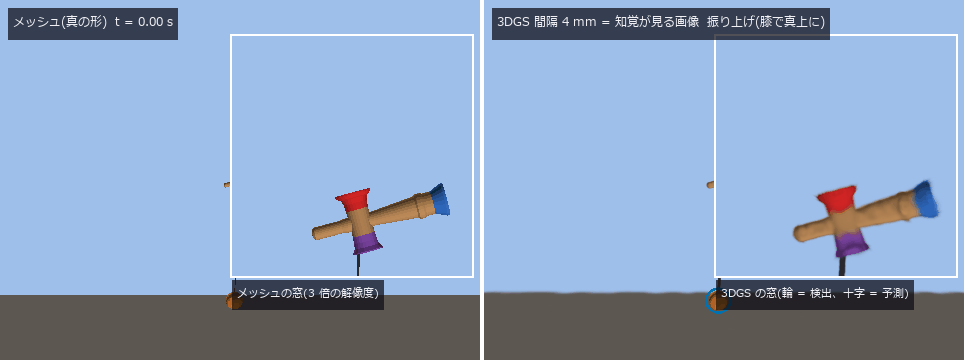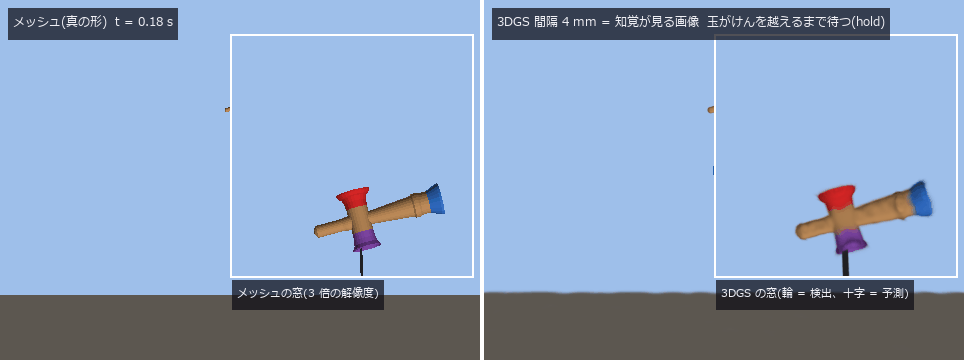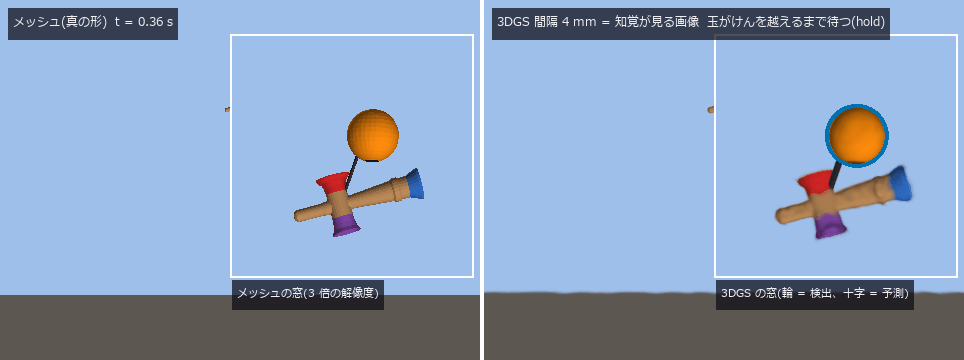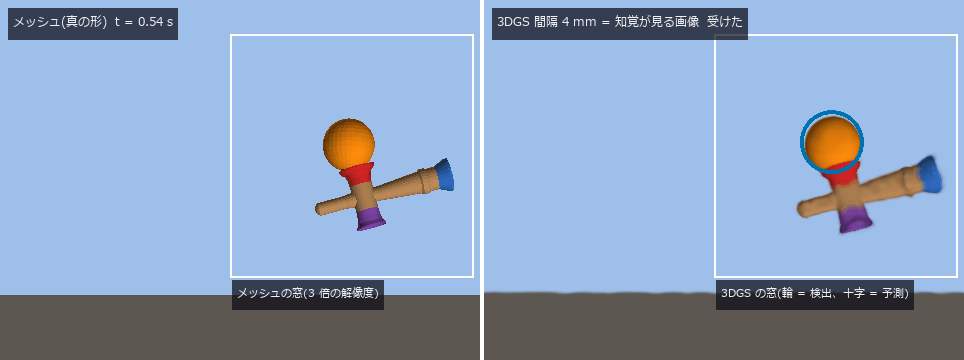
↑ 右 = 閉ループの知覚が実際に見た画像(世界を 3D Gaussian Splatting にして描いたもの)、左 = 同じ瞬間の真の形。右上の窓はけん玉のまわりを 3 倍の解像度で描き直したもの。青の輪 = 色度で検出した玉、十字 = 糸が弛んだ後のコマに当てた放物線から読んだ着地点。皿を動かす根拠は右の画像だけです。
けん玉の基本の動き
日本けん玉協会の級の技のうち、玉を真上に引き上げて皿で受ける 4 つを扱います。
| 技 | 持ち方 | 受ける皿 |
|---|---|---|
| 大皿 | 皿持ち(けん先は斜め下、大皿が上) | 大皿 |
| 小皿 | 同じ持ち方 | 小皿 |
| 中皿 | けん持ち(けん先をほぼ真下) | 中皿 |
| ろうそく | けん先をつまむ | 中皿 |
手本の手順は共通です: 膝で真上に引き上げる → 糸が弛んでからけんを動かす → 落ちてくる所の真下へ皿を水平に運ぶ(すくいに行かない)→ 着地で膝を曲げて衝撃を吸う。この PoC はこの手順をそのまま制御の段階にしました。
約束は 4 つです。(1) 玉を動かすのは重力と糸の張力だけ(張力 ≥ 0 の片側拘束)。(2) けんと皿胴は 1 つの剛体で、位置は自由に動かしてよい。(3) 玉は糸が弛んだ後に昇り、頂点を越えて下りてくるところを受ける(真上の軌道も放物線と見なす)。(4) けん先は玉の穴にだけ使う —— 皿の技でけん先や皿胴に玉が触れたら失敗です。
手順
形     : 日本けん玉協会の公表値(玉 60 mm・横幅 70 mm・全長 180 mm)と JKA 16-2 型の説明(けん 160 mm、皿 42 / 38 / 35 mm)で、
         けんと皿胴を回転体に。玉は穴(直径 17 mm・深さ 40 mm のくぼみ)ごと回転体
力学   : 糸 = 張力 ≥ 0 の片側拘束(弛めば自由落下、張った瞬間に径方向の速さを失う)を射影法で。空気抵抗つき
世界   : 2 台のカメラ(480 × 360、100 fps)。真値を持った合成世界。さらに 3D Gaussian Splatting にしてから描く
知覚   : 色度で玉を検出 → 2 台で三角測量 → 玉と糸穴の距離が糸より短いコマが 2 回続いたら「弛んだ」→ 重力つきの放物線(未知 6)を当てる
制御   : lift(膝で真上に)→ wait(弛むまで動かさない)→ hold(玉がけんを越えるまで寄せない)→ carry(皿を着地点の真下へ水平に)
         → absorb(着地で下げる)
採点   : 縁に触れた瞬間に 横ずれ ≤ 縁の半径・相対速さ ≤ 1 m/s・下降中。けんに触れたら hit_ken(失敗)
かみ砕き: 糸は押せません。引くことしかできない「片側の拘束」です。だから玉を真上に強く引き上げると、ある瞬間に糸が弛み、そこから玉は放物線で飛びます。放物線は重力だけで決まるので、弛んだ後の数コマの位置が分かれば、どこに落ちてくるかが計算できます。皿はそこへ先回りして待てばよい。人が「玉をよく見て、落ちてくる所で待つ」とやっていることを、画像と放物線でやります。
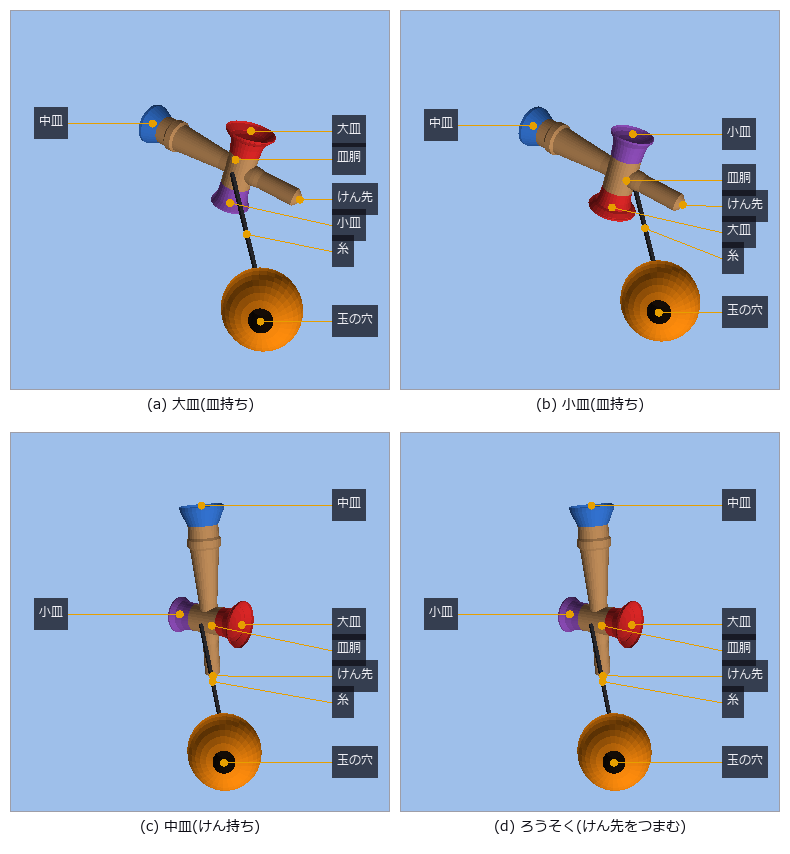
↑ 4 技の持ち方の姿勢。けんと皿胴は 1 つの剛体で、持つ所だけが違う。寸法は頂点から測って公表値と 1e-9 で一致する。
門と成績
| # | 門 | 真値 | 成績 |
|---|---|---|---|
| 1 | 楕円積分と大振幅振り子の周期 | 公表値 K(0.5) と定理 T = 4√(L/g)K(sin θ₀/2) | K の誤差 0、周期はひも 3.0e-4・棒 8.9e-11 |
| 2 | 張力と弛む角 | 閉形式 m(v²/L + g cos θ)、cos θ_s = (2/3) cos θ₀ | 張力 0.26 %、弛む角 125.04°(閉形式 125.26°) |
| 3 | エネルギーと snap | 飛翔中は保存、張った瞬間の損失 = ½ m v_r² | 飛翔中の幅 2.5e-15 J、snap 0.2362 J vs 0.2367 J、散逸は dt に 1 次(比 9.7) |
| 4 | 形 | 公表値(横幅 70・けん 160・皿 42/38/35・玉 60・全長 180 mm) | すべて 1e-9 |
| 5 | 真値の知覚で大皿 | 段階の順・けんに触れない・弛んだ後に昇って下降中に受ける | 横ずれ 4.22 mm で捕る。手元を逃がさないと 0.260 s に皿胴に当たる |
| 6 | 検出 → 三角測量 → 弛み | 世界の真値 | 誤差 中央値 0.51 mm、弛みの検出は真値より +23 ms |
| 7 | 画像だけの閉ループ | 真値の知覚との成功率 | 20 試行で真値 1.00 / 画像 1.00(計画に渡った推定 390 回は全部画像から) |
| 8 | 同じ計画で 3 技 + ろうそく | 飛び方とけんとの接触 | 小皿 1.00、中皿 0.95、ろうそく(真値)0.95。着地で下げると相対速さ 0.91 → 0.61 m/s |
| 9 | 予測誤差 | 捕球の瞬間の玉の位置 | 弛んだ後 3 → 44 コマで 10.51 → 0.98 mm |
| 10 | 画素雑音 | 成功率 | 0〜2 px で 1.00、8 px 0.90、16 px 0.40 |
| 11 | 穴の向き(静止した玉) | 真の穴の軸 | 40 姿勢中 14 で 2 台に見え、誤差 中央値 1.8° |
| 12 | 推奨品(大皿 49 mm) | JKA 型の成功率 | 1.00 vs 1.00 |
| 13 | 3DGS の世界で閉ループ | 真値の知覚 | 間隔 4 mm の 3DGS の画像だけで 1 + 2 試行すべて捕る、三角測量の誤差 中央値 0.30 mm |
| 14 | 3DGS のつまみ | 検出率 | 間隔 2〜64 mm で 1.00、位置の誤差 20 mm で 0.25、色の誤差 0.3 で 0.00 |
| 15 | 3DGS の上の穴 | 真の穴の軸 | 480 × 360 では 40 姿勢中 1、解像度 × 2・間隔 2 mm で 16(中央値 2.3°)、間隔 4 mm では 0 |
| 16 | 連続技 10 回(もしかめ・3 皿) | 放つ頂点 v²/2g、けん玉に触れない、昇ってから下降中 | 画像だけで両方 10 回連続(5 級相当)、相対速さ 0.41〜0.48 m/s |
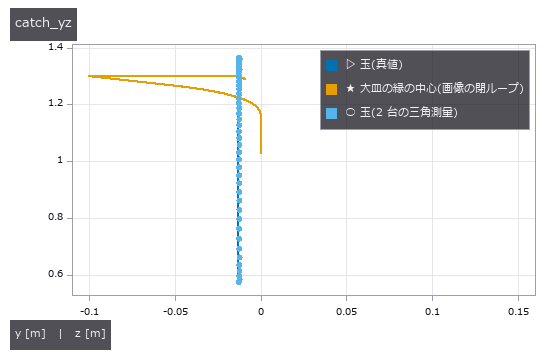
↑ 玉は糸が弛んでから昇り、皿は玉がけんを越えるまで待ってから水平に戻り、着地の直前に下がって受ける。点は 2 台の三角測量。
門 9 の読み方。弛んだ直後の 3 コマで当てた放物線は、捕球の瞬間の位置を 1 cm 外します。短い区間の速度に三角測量の誤差が乗るからです。コマが増えるほど誤差は減り、44 コマで 1 mm を切る。皿は毎コマ新しい予測へ運び直すので、最初の予測が外れていても間に合います —— 大皿の縁の半径は 21 mm、それが「待てる」余裕です。門 10 で画素雑音 2 px まで成功率が落ちないのも同じ余裕で、落ちないあいだも横ずれは 2.4 → 4.1 mm と増えています。
3DGS にしてから認識する
合成世界のメッシュをそのまま描くと、画像は「きれいすぎ」ます。実際のシーンを 3D Gaussian Splatting(3DGS)で再構成すると、形はぼけ、位置にも色にも誤差が乗ります。そこで、世界を 3DGS にしてから描き、同じ画像処理にかける層を足しました(gsplatnp、numpy だけ)。
ガウシアン : 世界の面に貼る(面の番号 + 重心座標 + 面の局所座標での誤差を固定で持つ)。頂点が動けば付いて動く
大きさ     : σ = 間隔(3DGS の初期値と同じ)。曲面からはみ出さない σ ≤ 0.5 R、角(皿の縁・穴の口)に接する面は 1/4
描画       : EWA 投影 Σ' = J W Σ Wᵀ Jᵀ + 0.3 I、手前から α 合成、Mip-Splatting の不透明度の補正
つまみ     : 間隔(密度)・位置の誤差・色の誤差
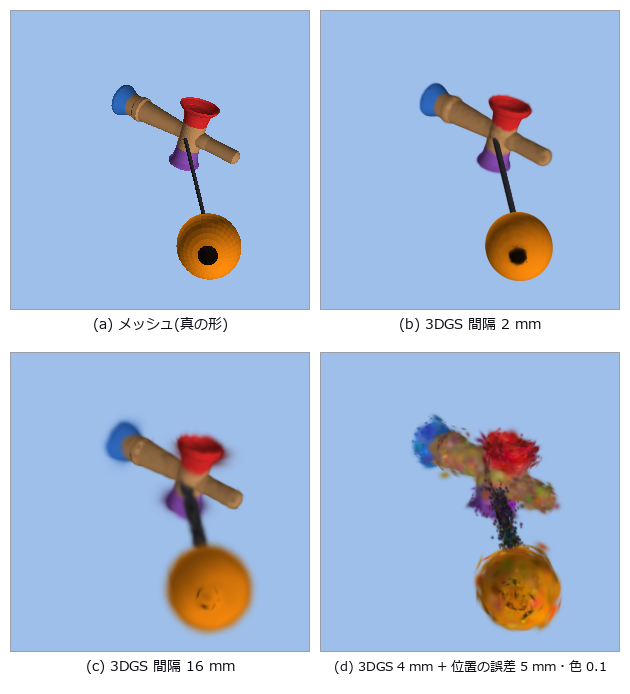
↑ 同じ近接カメラで、メッシュと 3DGS(間隔 2 mm・16 mm・誤差つき)。粗いと滲み、誤差を載せると毛羽立って色がにじむ。
描画の門は 3 つの式です: 1 個のガウシアンの α 像の 2 次モーメントが Σ’ と一致する(別の投影で 3 次元の標本を写した共分散とも)、2 個重なった画素の色が手前からの合成の式どおり(並び順を変えても同じ像)、世界を剛体で動かすとガウシアンが同じ変換で動く。
結果は表の 13〜15 です。玉を追う分には 3DGS でもほとんど困りません —— 間隔を 64 mm まで粗くしても玉の検出率は 1.00 のまま(曲率の上限で玉の上には 146 個以上が残る)。崩すのは位置の誤差と色の誤差です。色度で検出する以上、色の誤差が検出器の許容(0.12)を越えれば見えなくなる。穴は違います。
| 穴を読めた姿勢(40 中) | メッシュ | 3DGS 間隔 2 mm | 3DGS 間隔 4 mm |
|---|---|---|---|
| 480 × 360 | 14 | 1 | — |
| 解像度 × 2 | 23 | 16(誤差 中央値 2.3°) | 0 |
480 × 360 だと玉は 17 px、穴は 5 px です。3DGS のぼけ(1 px ほど)が両側から入って、穴が塗りつぶされる。穴を読むには玉に画素が要り、穴の中にガウシアンが要る。とめけん(けん先を穴に入れる技)をやるなら、カメラをこの表の右下より良い側に置く必要があります。
続けて別の皿で受ける(連続技)
受けたら、その状態から続けて別の皿で受けます。協会の級の技のもしかめ(大皿と中皿を交互に)と、大皿 → 小皿 → 中皿 の 3 皿の連続です。
放つ     : 玉が乗った皿を上へ加速し、g より強く止める → 皿が玉より速く減速した瞬間に玉が離れる(頂点 = 離れた瞬間の v²/2g)
持ち替え : 飛んでいる間に けんと皿胴(1 つの剛体)を回して次の皿を上に(手首 ≤ 30 rad/s、仮定)
受ける   : 次の皿を着地点の真下へ運び、落ちてくる玉と同じ向きに皿を動かして速さを合わせる(位置と速度を目標にする手元の制御)
知覚     : 皿からの「飛び始め」も画像から(皿の受け位置から 12 mm 離れたコマが 2 回続いたら)→ 放物線 → 次の皿
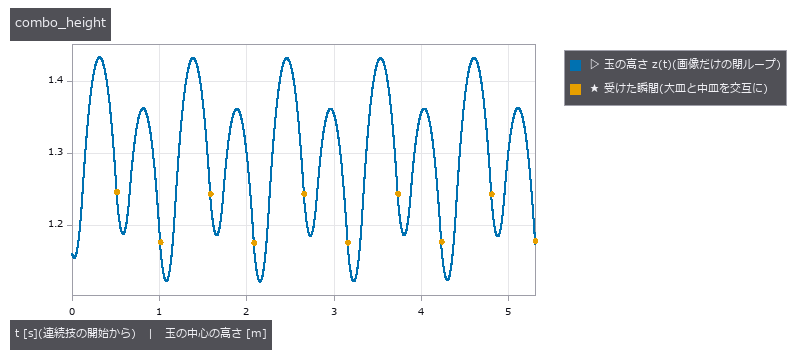
↑ もしかめ 10 回連続の玉の高さ(画像だけの閉ループ)。放物線で昇って下りてくるところを、持ち替えた次の皿で受ける。受けた後に少し沈むのは、皿を玉と同じ向きに動かして速さを合わせた分(膝のクッション)。
画像だけで もしかめも 3 皿も 10 回連続(協会のもしかめの級で 5 級相当)、着地の相対速さは 0.41〜0.48 m/s です。位置だけを目標にする手元の制御では、頂点を皿の 20 cm 上にすると 1 回も受けられません —— 皿が目標の位置で止まろうとするので、1.9 m/s で落ちてくる玉に速さを合わせられない。人の「膝で受ける」は、速度を合わせる制御です。
正直に書くと、雑音が無いと 100 回続いても同じ 1 周期の繰り返しで(放つ動きは閉形式で決まり、玉は真上に上がる)、回数は頑健さの証拠になりません。画素雑音 2 px を足すと もしかめ 3 回・3 皿 6 回で崩れます(着地の直前に当て直すたびに目標が揺れる)。
★ 実装すると、ここで間違える
1. 知覚を足しても、それが制御の入力になっていないことがある
画像から三角測量して放物線を当てる部品を作っても、皿を動かす計画には世界の真値 (p, v) を渡したまま、ということが起きます。予測は「採点」にしか使われず、閉ループは画像を見ていない。門は「計画に渡った推定の回数 = 画像から出た推定の回数」で立てます(表の 7 と 13)。
2. 糸は 109.47° より上では張っていられない
静止から放した振り子の周期の門を「ひもで 120°」にすると落ちます。θ₀ > 90° では最初から張力が負で、真下から打ち出しても cos θ_s = (2/3) cos θ₀ の角で弛む。大振幅の周期は棒で測り、ひもには弛む角の門を立てます。
3. 手元を逃がさないと、真下から昇る玉は皿胴に当たる
真上に引き上げると、玉はけん玉の真下から昇ってきます。そのままだと皿胴を突き抜ける(物理は衝突を解かないので、黙って通る)。玉とけん玉の隙間を毎 step 測って失敗に数え、振り上げの後半で手元を糸穴の側へ 10 cm 逃がします。逆側へ逃がすと、カメラからけんが玉を隠して予測が悪くなりました。
4. 「弛んだ」を 1 コマで決めると、張っている間に誤検出する
玉と糸穴の距離が糸より短い、を 1 コマで判定すると、画素雑音 2 px で張っている間に「弛んだ」と出ます。2 コマ続いたら、にします。
5. 穴を「表面に貼った暗い円盤」にすると、3DGS では消える
メッシュでは円盤でも穴に見えます。3DGS はガウシアンを中心の深さで並べて重ねるので、斜めから見ると手前の玉のガウシアンが 0.3 mm 浮いた円盤を覆い、40 姿勢中 0 回しか読めませんでした。本物どおり深さ 40 mm のくぼみ(暗い壁と底)にします。
6. 画素より細いガウシアンは、補正しないと太る
抗エイリアスのために 2 次元の共分散へ 0.3 px² を足すと、画素より細いガウシアン(糸・皿の縁)が不透明のまま 0.55 px 以上に太ります(糸が 3 画素の太さで写った)。足したぶんだけ不透明度を √(det Σ / det(Σ + 0.3 I)) 倍にする(Mip-Splatting)と、α の総和が保たれます(門にした)。
向かないこと
本物の映像ではありません。 真値を持った合成世界です。3DGS も写真から学習したものではなく、真の形から作って誤差のつまみで崩したものです。「3DGS の表現と描画の上で画像処理が動くか」を測る道具で、再構成の質そのものは主張しません。
玉の回転は解いていません。 張っている間は糸穴が結び目を向き、弛んだら最後の姿勢のまま、という描画の約束です。飛んでいる間の穴の向きは真値ではなく、とめけんはまだ入れていません。
捕球は幾何の判定です。 縁での跳ねと転がりは扱わず、相対速さ ≤ 1 m/s は仮定の閾値です。皿持ちの傾き 15°、皿の深さ、玉 75 g も仮定。JKA 16-2 型の寸法はユーザーが提供した説明で、一次資料は未確認です。
ろうそくが中皿より難しい理由は表せません。 けんを剛体・並進だけで動かすので、つまんだ指の支えの弱さが入らず、数字は中皿と同じ相対運動になります。
動かす
py -3.11 examples/poc_kendama.py # 門 16 本(図なしで約 171 秒)
import numpy as np
import fullseye as fs

kp = fs.ledger.kendama_params(trick="ozara")          # JKA 16-2 型、大皿(皿持ち)
print(round(np.degrees(fs.ledger.tether_slack_angle(np.radians(150.0), kp["pendulum_length"])), 2))
# 125.26                                               ← 真下から 150° 相当で打ち出すと、この角で糸が弛む

w = fs.ledger.kendama_world(kp)                       # 真値を持った世界(けん・皿胴・玉・糸)
gs = fs.ledger.gs_from_world(w, spacing=0.004)        # 世界を 3DGS に(間隔 4 mm)
rig = fs.ledger.kendama_rig(kp)                       # 2 台のカメラ
c = rig[0]
img = fs.ledger.gs_render(gs, c["pose"], c["K"], c["width"], c["height"])["color"]
print(img.shape)
# (360, 480, 3)
kendama_params の trick を "kozara" / "chuzara" / "rousoku" にすると、同じ計画のまま持ち方だけが変わります。camera_perceiver(world, rig, render_fn=fs.ledger.gs_render_fn(gs)) にすると、閉ループの知覚が 3DGS の画像を見ます。
この回が作った図は全部で 11 枚あります —— 全部見る
この回の残りの図
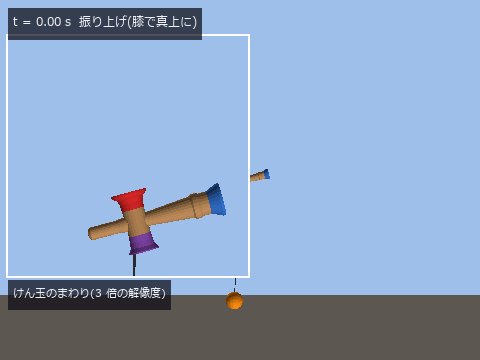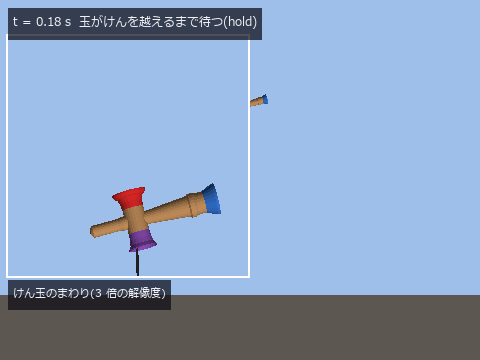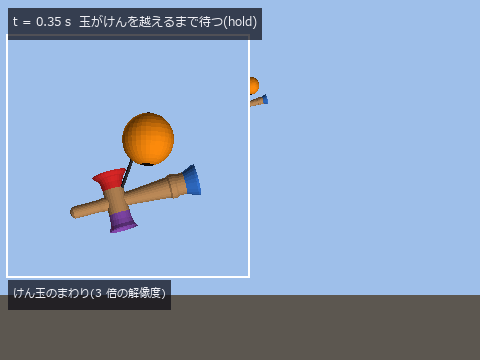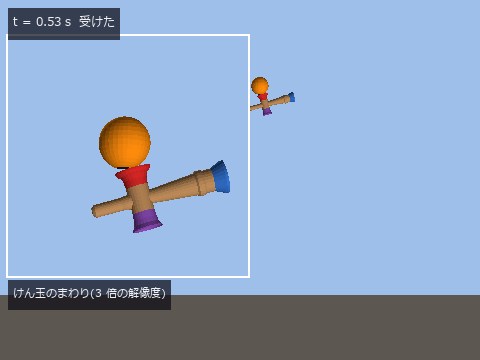
↑ メッシュの世界の画像だけの閉ループ(カメラ 2、100 fps を 1/10 速)。十字は予測した着地点。
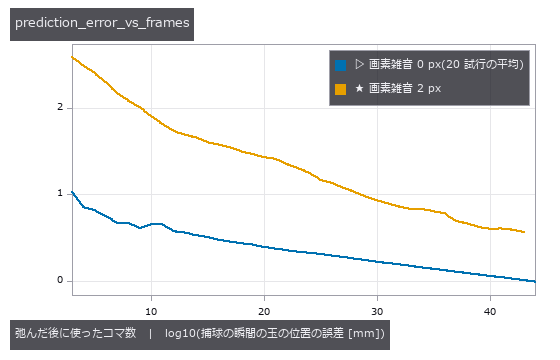
↑ 弛んだ後の n コマで当てた放物線から読んだ、捕球の瞬間の位置の誤差(縦軸は log10 mm)。
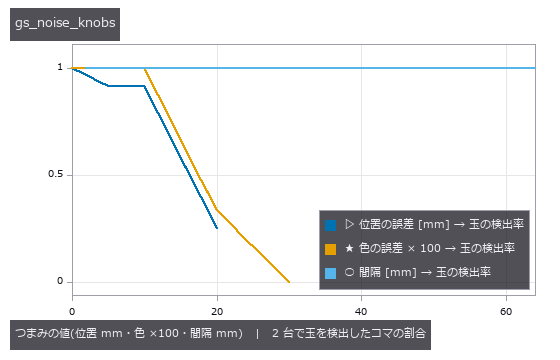
↑ 3DGS のつまみと玉の検出率。間隔は効かず、位置と色の誤差が効く。
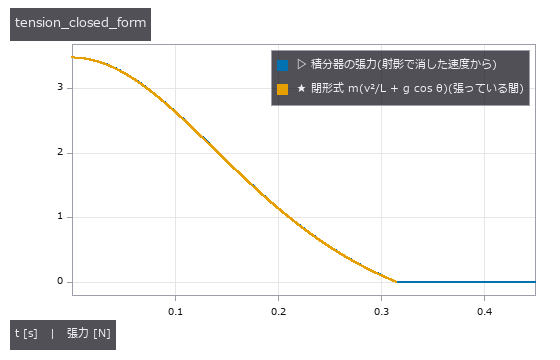
↑ 積分器の張力と閉形式 m(v²/L + g cos θ)。0 になった角で糸が弛む。
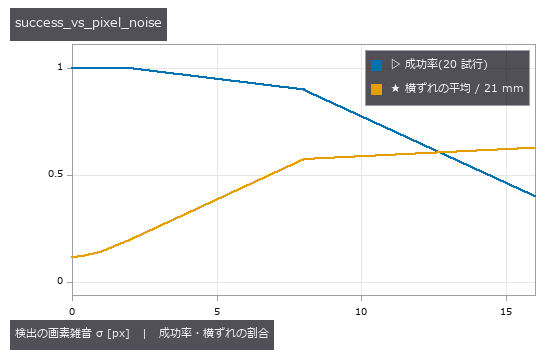
↑ 画素雑音と成功率(20 試行ずつ)。2 px まで平らなのは皿の縁の余裕。
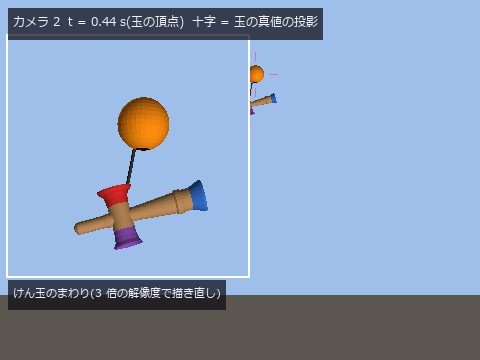
↑ カメラ 2 のコマ(玉が頂点)。左の枠は同じカメラで 3 倍の解像度に描き直した窓。
第 3 回: 回転で曲がる球を撮って、回転を 2 通りで読む —— 曲がり方から / 模様から
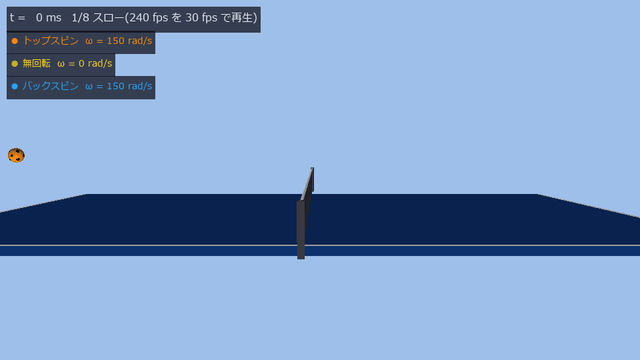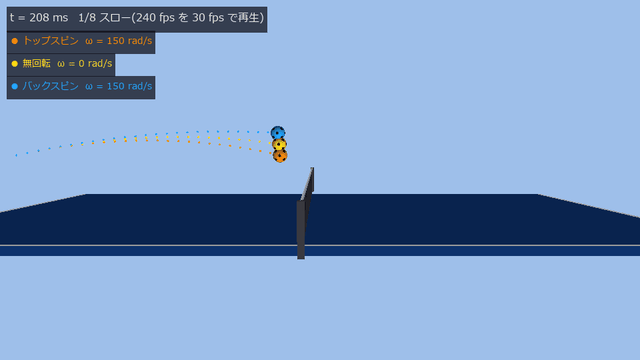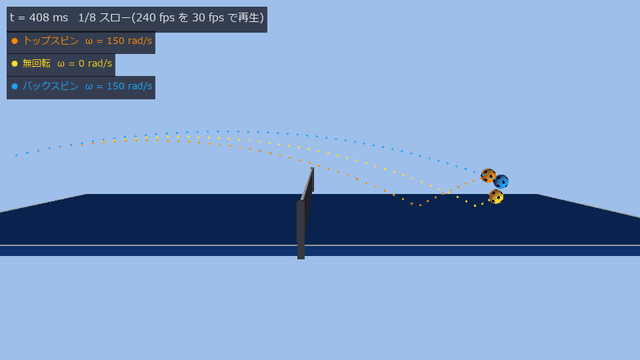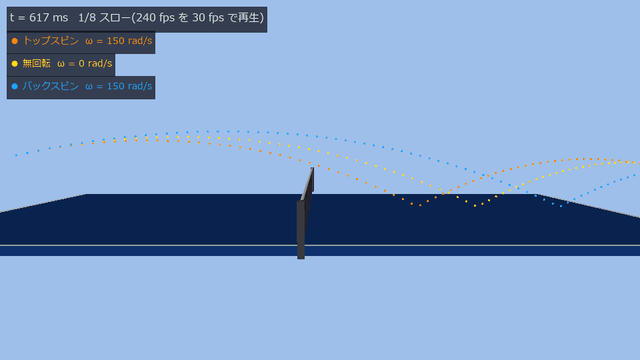
↑ 同じ速さ・同じ向き(v₀ = (6.0, 0, 1.3) m/s)で打ち出した 3 本を横から。トップスピン(橙)は沈んで手前に、無回転(黄)は真ん中に、バックスピン(青)は浮いて奥に落ちます。違うのは回転(150 rad/s ≈ 1,430 rpm)だけ。球は見やすさのため 1.6 倍で描いています。240 fps の全コマの動画(1/8 スロー)は MP4。
回転している球には、進む向きと回転軸の両方に垂直な力(マグヌス力、ω × v の向き)がかかります。前回転なら下向き、下回転なら上向き、横回転なら横向きです。だから軌跡の曲がり方には回転が書いてある。一方で球の表面の模様は、回転そのものを直接見せます。この回は同じ打球の回転を、この 2 つの独立な手がかりで読み、互いに照合します。
手順
- 回転だけ違う 4 本(トップ・無回転・バック・横)を、台を挟んだ 2 台のカメラ(240 fps、1024 × 800)で撮る。
- 色で球を見つけて三角測量し、3-D の軌跡にする。高速カメラの ROI 読み出しと同じく、前 2 コマの等速予測の周り 160 × 160 px だけを読みます(見失ったら全画面)。
- 曲がり方から: 跳ねる前の軌跡に、抗力 + マグヌスの運動方程式を位置・速度・回転の 9 パラメータで当てる(
fit_spin)。 - 模様から: 同じ打球を近接カメラ(1000 fps、20 コマ)で撮り、黒い模様(14 個)の向きの動きを Kabsch で当てる(
spin_from_markers)。 - 2 つを照合し、読んだ回転で着地点を先読みして真値と比べる。
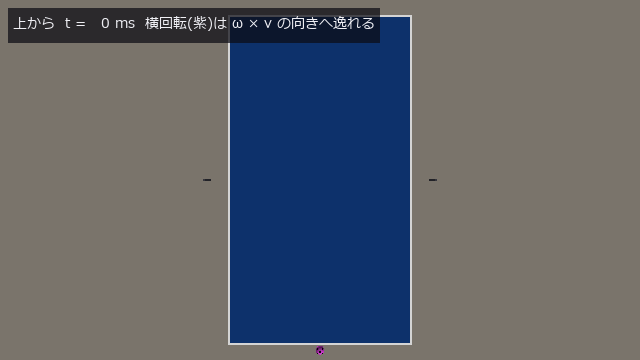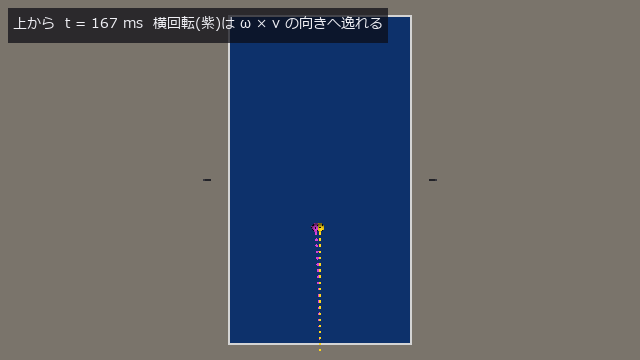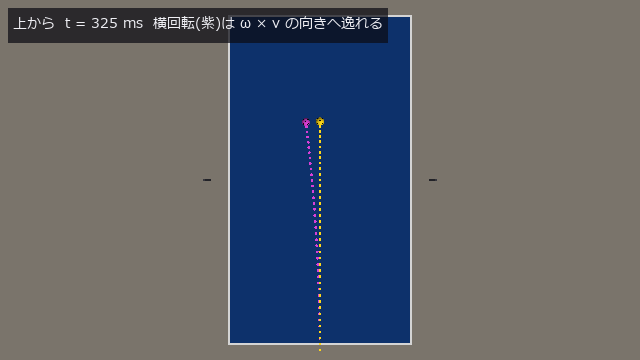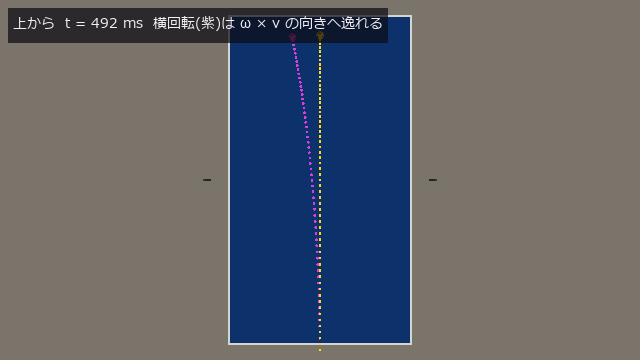
↑ 上から。横回転(紫)は無回転(黄)と同じ打ち出しから 15 cm 横に逸れて落ちます。MP4
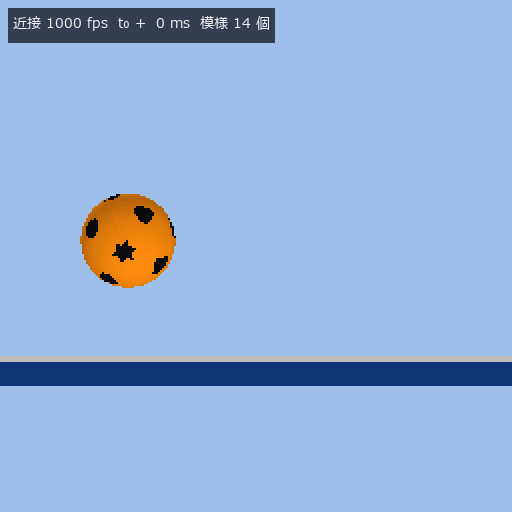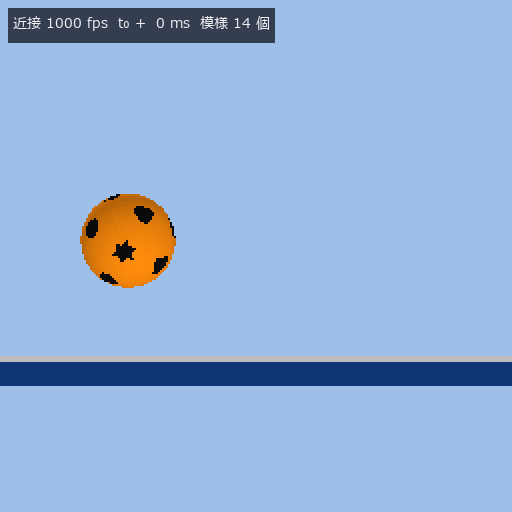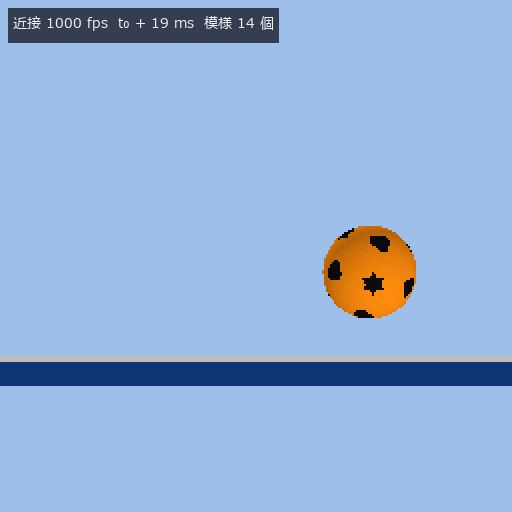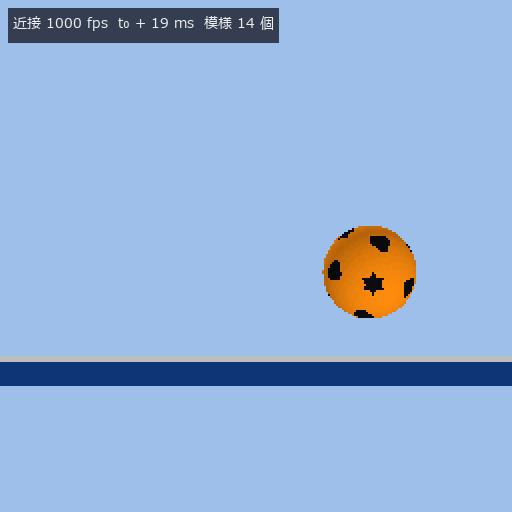
↑ 近接カメラ(1000 fps)のトップスピン、20 ms を 1/100 スローで。見えている 4〜6 個の模様を前のコマと向きで対応づけ、回転を当てます。MP4
門と成績
| 門 | 真値の出どころ | 成績 |
|---|---|---|
| 恒等式 | 真値の軌跡を fit_spin に入れる |
回転が 1.3 × 10⁻⁴ rad/s で戻る |
| 読めない成分 | 定理: ω × v なので、進行方向に平行な回転は力を生まない | 瞬間の加速度の差 4.8 × 10⁻¹⁷ m/s²。0.25 s 飛んでも 7.1 mm(垂直な回転なら 5.4 cm) |
| 着地点 | 真値を持った世界 | 読んだ回転で先読みした着地点が 4 本とも 2 cm 以内(x = 0.488 / 0.754 / 1.124 m、順はトップ < 無回転 < バック) |
| 曲がり方から回転 | 同上 | 垂直成分の誤差 トップ 3.9 %・バック 0.9 %・横 1.7 %、無回転は 7.6 rad/s |
| 模様から回転 | 同上 | トップ 4.8 %・バック 3.2 %・横 0.9 %、無回転は 2.0 rad/s |
| 2 通りの一致 | 第 2 実装(片方は軌跡だけ、片方は模様だけを見る) | 3.0 %・3.1 %・1.9 % |
| 長さの効き | 同上 | 使う軌跡が 42 ms だと 400 %、321 ms で 4 % |
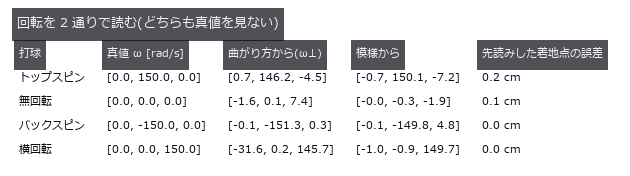
↑ 2 通りの読みの比較。曲がり方からは進行方向に平行な成分が読めないので、垂直成分で比べています。
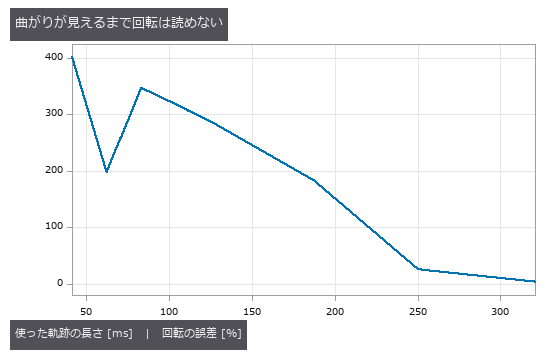
↑ 曲がりが見えるまで、回転は読めない。先頭 n コマだけで読むと、短いうちは曲がり(マグヌスの分)が三角測量の誤差 1〜2 mm に埋もれます。
実装で踏む穴
- 進行方向を軸にした回転は、曲がり方からは読めない。 マグヌス力は ω × v なので、ω の v に平行な成分は力を生みません。無回転の球で当てはめが出した 22 rad/s の回転も、ほとんどがこの向きでした。
fit_spinは読める成分をomega_perpとして別に返します。模様からは全成分が読めるので、ここが 2 つの手がかりの役割分担になります。 -
回転の大きさが決まらないことがある。 揚力係数の模型 C_L = 1/(2 + 1/S)(S = rω/v)は回転が大きいと 0.5 で頭打ちになります。軌跡が短く雑音が勝つと、当てはめは「もっと強い力を」と ω を際限なく大きくします(減衰の無い Gauss–Newton だと 1 歩で 10⁷ rad/s に飛びます)。 fit_spinは減衰つきで当て、上限(既定 1,000 rad/s)に張り付いたらat_bound = Trueを返します —— そのときは大きさを信じないでください。 - ネットが球を半分隠す。 打つ側のカメラからは、ネットの向こうで低く飛ぶ球の上半分がネットの白帯に隠れます。色の重心が見えている下半分へ寄り、三角測量で最大 26 mm ずれました。像の半径が前後の 0.8 倍未満の検出は捨てています。
- 画面を横切る球では、視線の変化が回転に見える。 球の像を円板とみなし、中心からの距離で模様の向きを出す式は、球が光軸の上にあるときにしか正しくありません。0.6 m 先を 6 m/s で横切る球は 1 ms で視線が 0.01 rad 回り、1 コマの回転(0.15 rad)に 7 % が上乗せされます。
marker_direction(..., K)とカメラの K を渡すと、模様の画素の視線を球面と交差させる透視の厳密な式で解きます。
向かないこと
- 空力の模型(C_d = 0.4、スピン比の C_L)は真値を作った式と同じです。曲がり方から回転を読む手は、模型が正しいことを前提にしています。実測の C_L はスピン比 0.5 付近に谷があるという報告もあります(Miyazaki ら 2017)。実物ではまず C_L を測る必要があります。
- 回転は飛行中一定としています(減衰なし)。
- 球の検出は色が分かっている合成映像です。実写の照明・ぼけ・背景はありません。近接カメラは、球が視野に入る 20 ms だけの都合のよい配置です。
動かす
import numpy as np
import fullseye as fs

bp = fs.ledger.ball_params()                               # 40 mm・2.7 g、抗力 0.4、揚力はスピン比から
t = np.arange(0.0, 0.30, 1 / 240)                          # 240 fps で 0.3 s
f = fs.ledger.flight_ode([-1.3, 0.0, 1.01], [6.0, 0.0, 1.3], [0.0, 150.0, 0.0], bp, 0.31, 1e-4)
p = np.column_stack([np.interp(t, f["t"], f["p"][:, k]) for k in range(3)])
p_obs = p + np.random.default_rng(0).normal(0.0, 1.5e-3, p.shape)     # 三角測量の誤差 1.5 mm 相当

r = fs.ledger.fit_spin(t, p_obs, bp)
print(np.round(r["omega"], 1), np.round(r["omega_perp"], 1), r["at_bound"])
# [ 16.5 157.8  -5.1] [  1.5 157.7  -8.4] False      ← 回転 [rad/s]、読める成分、上限に張り付いたか

r10 = fs.ledger.fit_spin(t[:15], p_obs[:15], bp)          # 先頭 62 ms だけ
print(np.round(r10["omega_perp"], 1), r10["at_bound"])
# [ -1.8 -93.8   8.1] True                            ← 短いと読めない(上限に張り付く)
PoC 全体は py -3.11 examples/poc_table_tennis_spin.py(図と動画は FULLSEYE_FIGURE_DIR を設定したとき)。
第 4 回: 跳ねる球を高速カメラで撮って、反発係数と摩擦係数を読む —— 公表値と照合する
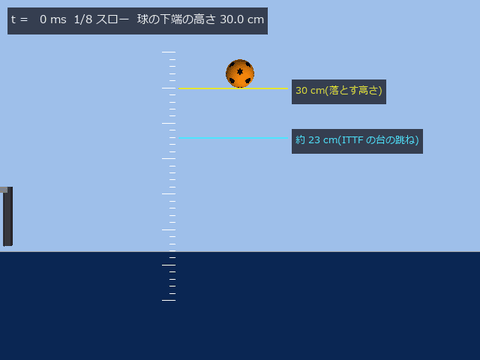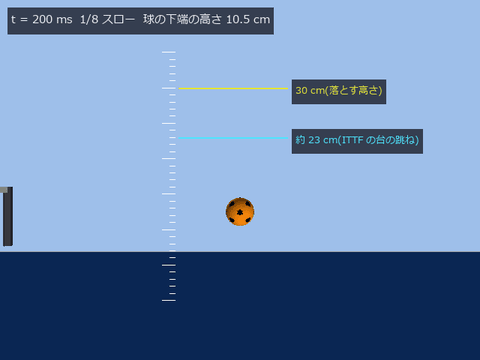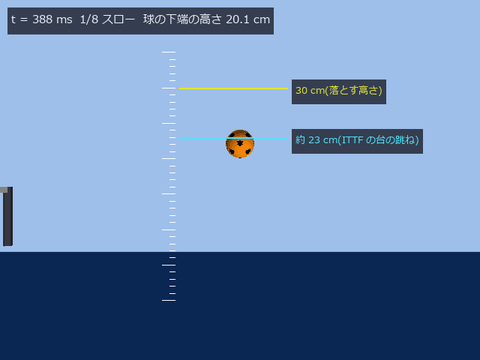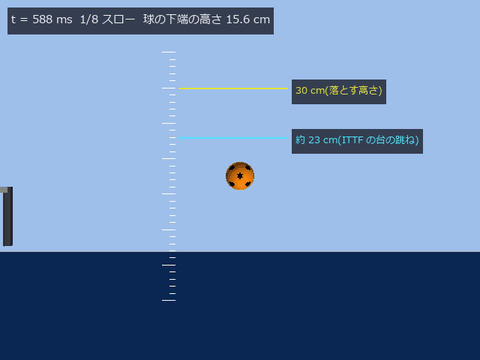
↑ ITTF のルール(Laws 2.1.3)の台の跳ねの試験: 球を 30 cm から落とすと約 23 cm 跳ねること。動画から読んだ跳ねの高さは 23.0 cm。物差しは 1 cm 刻みです。240 fps の全コマ(1/8 スロー)は MP4。
卓球の球が台で跳ねるとき、縦の速さは反発係数 e の分だけ残ります。横の速さと回転は摩擦で入れ替わります。接地点(台に触れている点)の滑りが小さければ跳ねの途中で滑りが止まり、球は転がりに移って離れます。滑りが大きければ滑ったまま離れます。どちらになるかで、跳ねた後の球の行き先がまるで変わります。
この回は台の上の跳ね 22 本を 1 台の高速カメラ(1000 fps、横から)で撮り、画像だけから e と摩擦係数 μ と跳ねの種類を読み、公表値と照合します。
手順
- 球の運動面(台に垂直な面 y = 0)が分かっているので、カメラ 1 台で位置が出ます —— 球の中心の画素の視線を運動面と交差させる(
ray_plane_range)。 - 跳ねる前と後の区間ごとに、抗力 + マグヌスの運動方程式を当て、接触の瞬間の速度を出す(
flight_fit)。回転は球の模様から読む(spin_from_marker_sequence)。 -
e = −v_z’/v_z。接地点の滑り s = v_x − rω を跳ねの前後で比べ、滑ったままの跳ねで μ = Δv_x /((1+e) v_z )(Inaba らの式)。 - 読んだ e と μ で引いた閉形式の境目と、動画から読んだ跳ねの種類を照合する。
↑ バックスピン(−150 rad/s)の跳ねを 1000 fps で(1/40 スロー)。接地点が大きく滑ったまま離れ、摩擦が回転をほぼ打ち消します(模様から読んだ回転 −150 → 0 rad/s)。MP4
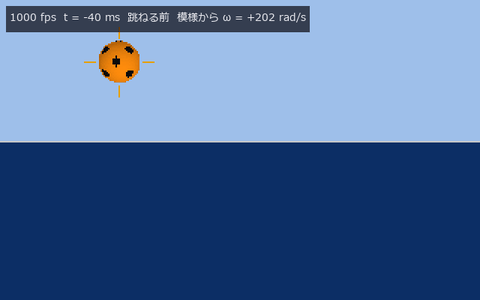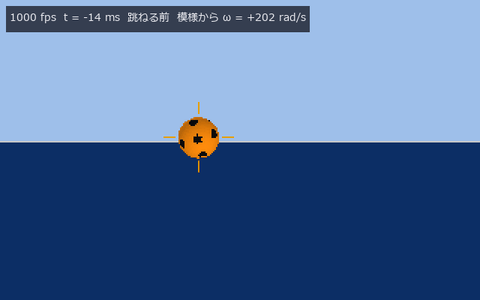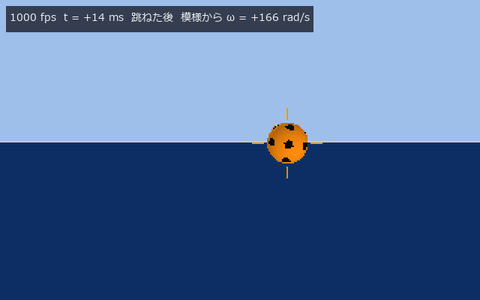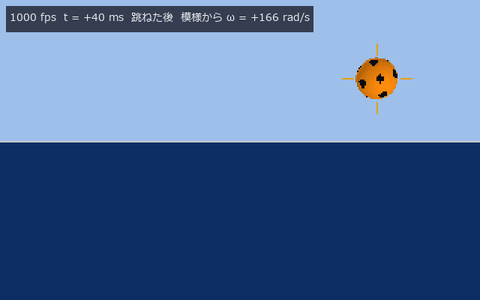
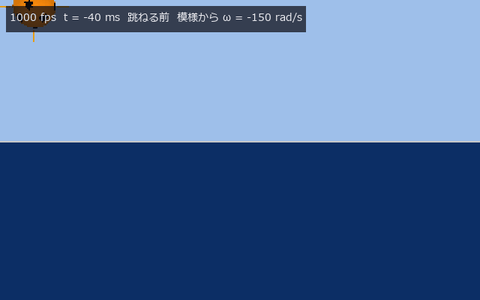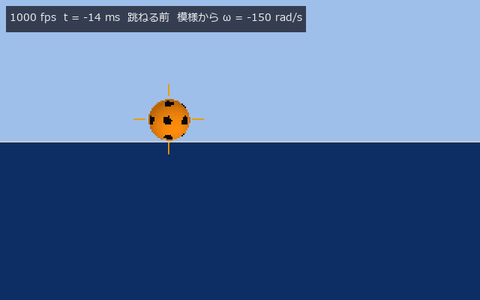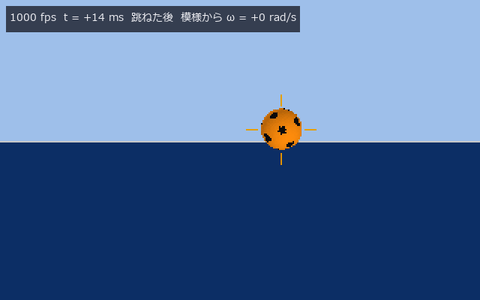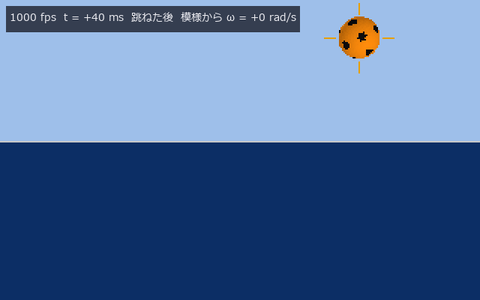
↑ トップスピン(+200 rad/s)の跳ね。接地点の滑りが小さいので跳ねの途中で止まり、転がりに移って離れます(跳ねた後の rω’ = 3.320 m/s と v_x’ = 3.312 m/s がほぼ等しい)。MP4
門と成績
| 門 | 真値の出どころ | 成績 |
|---|---|---|
| 跳ねの閉形式 | Cross 2002(薄い殻の球 I = (2/3) m r²): 転がりに移る跳ねは v_x’ = 0.6 v_x + 0.4 rω、滑ったままは Δv_t = μ(1+e)|v_z|、境目は (2/5)|s| = μ(1+e)|v_z| | 力積で書いた実装と、乱数 300 通りで種類 300/300、速度の差 2.7 × 10⁻¹⁵ m/s |
| ITTF の台の跳ね | 公表値(Laws 2.1.3: 30 cm → 約 23 cm) | 動画から 23.0 cm |
| e の速さへの依存 | 公表値(Inaba ら 2017、プラスチック球: −0.0058 /(km/h)) | 22 本(5.0〜16.4 km/h)の傾き −0.00572、差 1.4 %。1 本ごとの e の誤差は中央値 0.0004 |
| 摩擦係数 | 真値を持った世界(0.25、Inaba らの実測の切片 0.2526 に合わせた) | はっきり滑った 3 本で 0.250 |
| 跳ねの種類 | 読んだ e・μ で引いた閉形式の境目 | 15 / 15 一致(境目の ±10 % の帯の 1 本は判定しない) |
| 転がり | 転がりに移った跳ねは rω’ = v_x’ | 10 本で差 0.1〜2.3 % |
| 零点 | 摩擦の無い台 | 横の速さの変化 0.002 m/s、回転の変化 0.2 % |
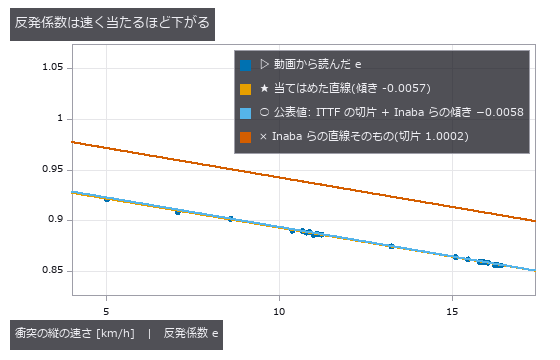
↑ 動画から読んだ e は、速く当たるほど下がる。傾きは Inaba ら 2017 と 1.4 % で一致します。上の直線は Inaba らの式そのもの(切片 1.0002)で、ITTF の台より高く跳ねる側にずれています。
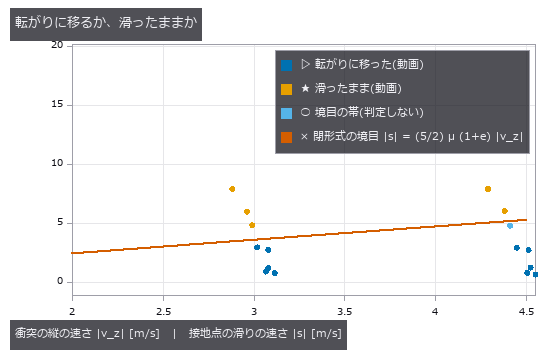
↑ 境目より下の跳ねは接地点が止まって転がりに移り、上の跳ねは滑ったまま離れる。境目は動画から読んだ μ と e で引いています。
実装で踏む穴
- 30 cm → 23 cm を e = √(23/30) = 0.876 と読むと、空気抵抗の分を落とします。 40 mm・2.7 g の球では上り下りの抗力が 1.3 cm を奪い、e = 0.876 の台では 21.7 cm しか跳ねません。抗力込みで約 23 cm になる e は 0.902 です。
- 公表値同士が食い違うことがある。 Inaba らの式そのもの(e = 1.0002 − 0.0058 v)は、30 cm から落とすと 25.5 cm 跳ねる台になり、ITTF の約 23 cm と合いません。研究室の台と規格の差か、測り方の差かは確かめていません。この PoC の台は ITTF を切片に、Inaba らの傾きを速さへの依存にして継いでいます。
- 転がりに移った跳ねからは、μ の下界しか出ません。 滑りが途中で止まると、摩擦は μ J_n より小さい力積しか使いません。見かけの μ(0.03〜0.24)は μ そのものではありません。μ を測るのは、跳ねた後も滑りが残っている跳ねだけです。
- 1 台のカメラで位置を出すには、運動面が分かっている必要があります。 ここでは球が台に垂直な平面 y = 0 の上を飛ぶように打っています。斜めに飛ぶ球には 2 台要ります(第 1 回の三角測量)。
向かないこと
- 摩擦係数は定数にしています。Inaba らの実測では、接地点の速さとともに 0.27〜0.44 に増えます。
- 球の変形は入れていません。薄い殻は 5.5 m/s 付近から凹みはじめ、e がさらに下がると報告されています(Rémond ら 2022)。縦の速さは 4.5 m/s までにしました。
- 合成映像です。実写の照明・ぼけ・背景はありません。
動かす
import numpy as np
import fullseye as fs

bp = fs.ledger.ball_params()
ip = fs.ledger.impact_params(0.90, 0.25)                  # e、μ
r = bp["radius"]
v_in, n = [3.0, 0.0, -3.0], [0.0, 0.0, 1.0]

# 滑ったままの跳ね(バックスピン)と、転がりに移る跳ね(トップスピン)
for w in (-150.0, 200.0):
    b = fs.ledger.bounce(v_in, [0.0, w, 0.0], n, bp, ip)
    print(b["regime"], np.round(b["v"], 3), round(r * b["omega"][1], 3))
# slip [1.575 0.    2.7  ] -0.862        ← 滑ったまま: Δv_x = μ(1+e)|v_z| = 1.425
# grip [3.4 0.  2.7] 3.4                 ← 転がりに移る: v_x' = 0.6·3 + 0.4·(0.02·200) = 3.4、rω' = v_x'

# 跳ねの前後の (v, ω) から e と μ を戻す(転がりに移った跳ねでは μ は下界)
b = fs.ledger.bounce(v_in, [0.0, -150.0, 0.0], n, bp, ip)
f = fs.ledger.fit_bounce(v_in, [0.0, -150.0, 0.0], b["v"], b["omega"], n, bp)
print(round(f["e"], 4), round(f["mu"], 4), f["regime"], f["mu_is_lower_bound"])
# 0.9 0.25 slip False                   ← e、μ、種類、μ が下界か
PoC 全体は py -3.11 examples/poc_table_tennis_bounce.py(図と動画は FULLSEYE_FIGURE_DIR を設定したとき)。
第 5 回: 読みの誤差がラリーを終わらせる —— 雑音と遅れが着地点をどれだけ動かすかを、打つ前に閉形式で出す
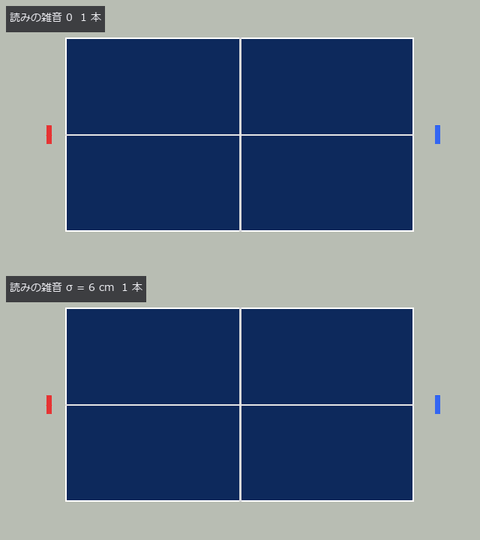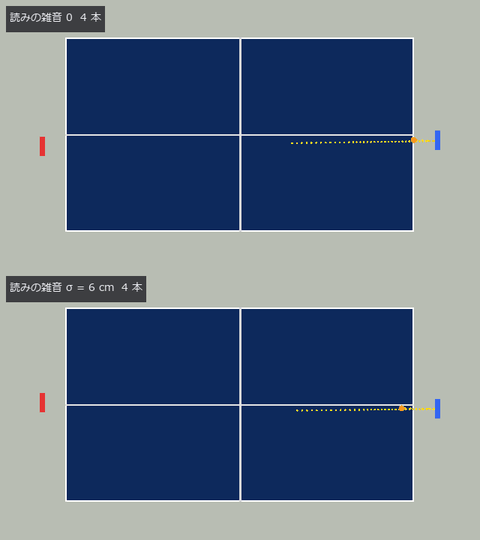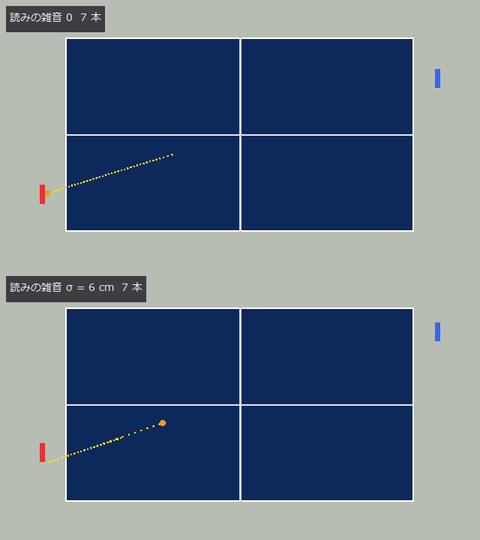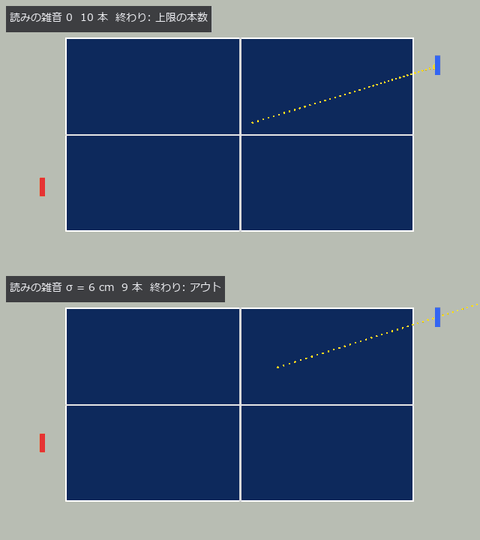
↑ 上から見た送り合い(1/2 速)。上 = 球の位置の読みに雑音なしで上限の 10 本、下 = 毎コマの読みに σ = 6 cm の雑音で 9 本、終わりはアウト。ラケットは球に届いています —— 途切れる理由は空振りではなく、読み違いから狙った打球のアウトです。MP4
第 1 回のラリーは「何本続いたか」だけを見ていました。この回は、なぜ途切れるのかを打つ前に数字で出します。
卓球ロボットは「球がどこにあるか」を読んでから、相手コートの狙った点へ落ちる打球を計算して打ちます。読みが δ だけずれていれば、打球の計算はずれた位置から狙ったものなのに、球は本当の位置から飛び出します。着地点がずれ、ずれが台の縁までの余白を越えるとアウトです。
鍵は「読みの誤差 → 着地点の誤差」の伝わり方(ヤコビアン J、2 × 3 の行列)です。これが分かれば、雑音のばらつきも、アウトの確率も、遅れの影響も、打つ前に出せます。
真空なら閉形式で書ける
空気が無ければ、読みの誤差 δ = (δ_x, δ_y, δ_z) から着地点のずれは
| ΔL_xy = −δ_xy − (v_xy / | v_z(T) | ) δ_z |
です(v_z(T) = 台に落ちるときの縦の速さ)。前後左右の読み違いはそのまま逆向きに出ます。高さの読み違いは、落ちる角の分だけ前後に引き伸ばされます。 この打球では落ちる角が浅く、高さを 1 cm 読み違えると前後に 2.1 cm ずれます。
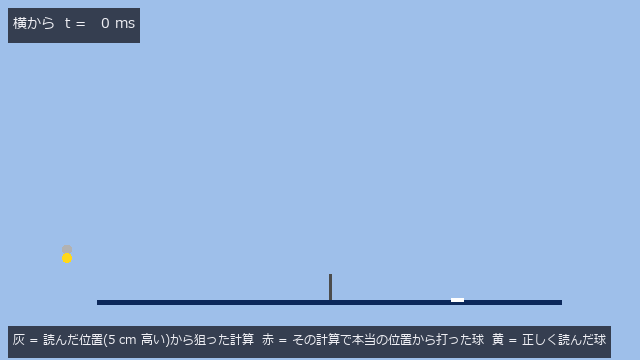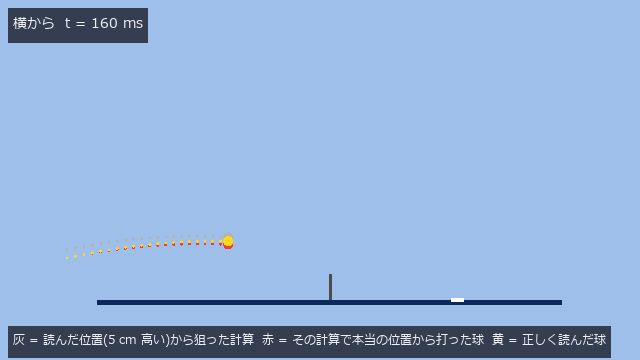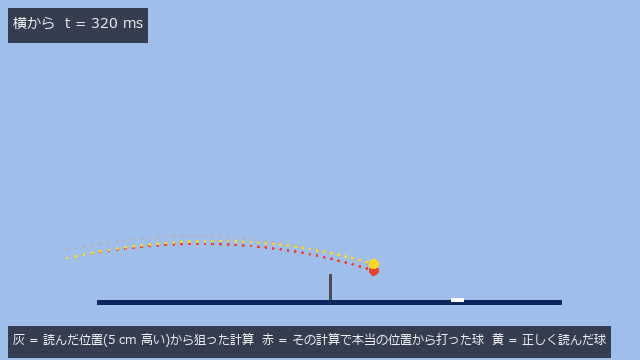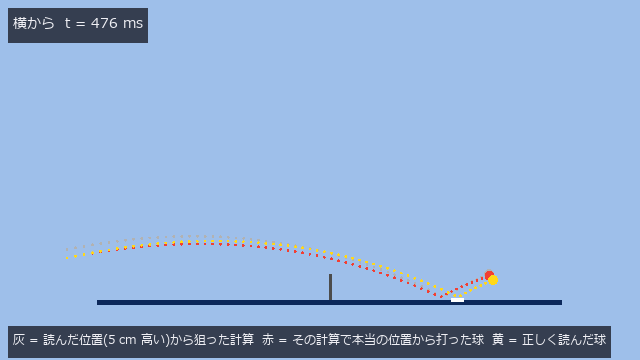
↑ 横から。高さを 5 cm 高く読むと、狙いの計算(灰)は低い弾道を選び、本当の位置から打った球(赤)は狙いより 10.2 cm 手前に落ちる。黄 = 正しく読んだ球。MP4
手順
- 狙い(
plan_return)・ラケットの計画・衝突・飛翔を通して、読みを 1 方向ずつ少し動かし、着地点の動きから数値の J を出す。 - 空気を抜いた世界で、数値の J が閉形式と合うことを確かめる。
- 抗力 + マグヌスのある世界で、雑音の分散 Σ から着地点の分散 J Σ Jᵀ を予測し、300 本打って照合する。
- 予測したガウス分布の、相手コートの外の確率を「アウトの確率」として出す。
- 遅れ τ は「τ だけ古い読み」なので、読みのずれ −vτ − ½gτ² ẑ に J を掛ければ着地点のずれになる。
- 2 本のラケットで送り合い、毎コマの読みに雑音を入れて、どこで途切れるかを見る。
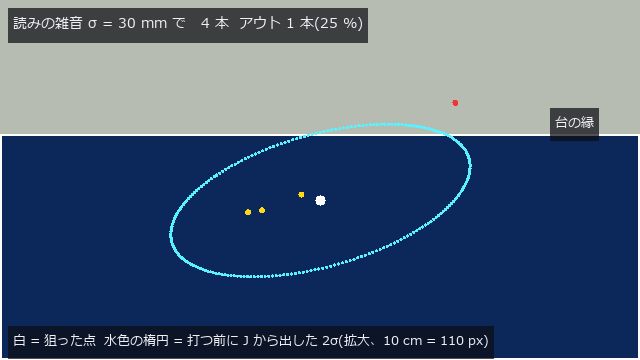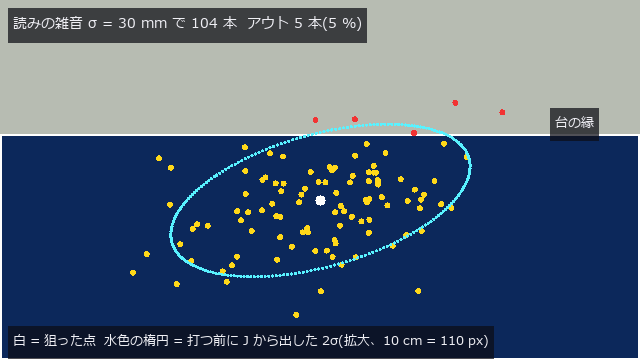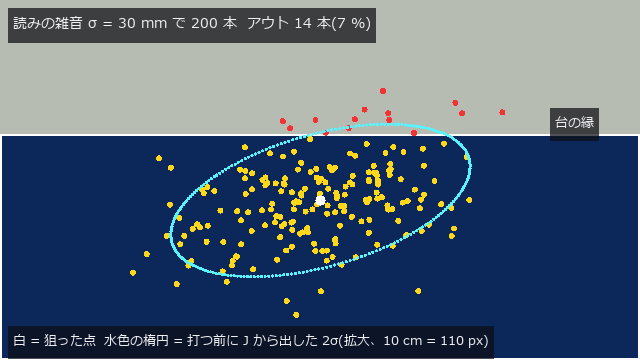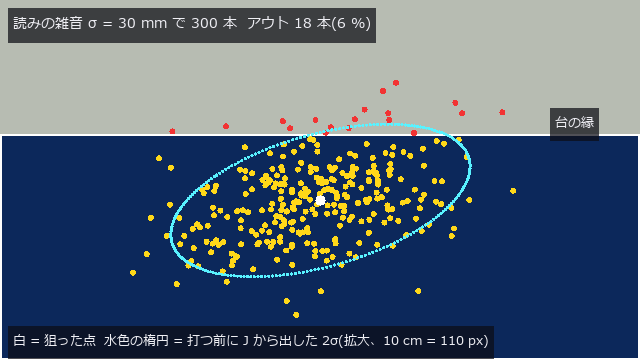
↑ 台の縁から 6 cm の点(白)を狙い、球の位置の読みに σ = 3 cm の雑音を入れて 300 本打つ。黄 = 入った、赤 = アウト(6 %)。水色の楕円は打つ前に J から出した 2σ で、前後に長い —— 高さの読み違いが前後に伸びるからです。MP4
門と成績
| 門 | 真値の出どころ | 成績 |
|---|---|---|
| 真空の閉形式 | ΔL_xy = −δ_xy − (v_xy/|v_z(T)|) δ_z | 狙い・計画・衝突・飛翔を通した数値の J と差 2.5e-06 |
| 一次の誤差伝播 | J Σ Jᵀ(抗力 + マグヌスあり) | σ = 2 cm の読みで 300 本、着地点のばらつき (前後 4.6, 左右 2.0) cm が予測と 1.0・0.8 % |
| アウトの確率 | J Σ Jᵀ のガウス分布の、コートの外の確率 | 縁から 6 cm を σ = 3 cm で: 予測 0.043、打った 300 本で 0.060(二項の 1.5 σ) |
| 遅れ | J · (−vτ − ½gτ² ẑ) | τ = 5 / 10 / 20 ms で差 0.2〜0.6 % |
| 閉ループ | 雑音 0 は上限まで続く / 余白から出した雑音の上限 σ* を越えると途切れる | 雑音 0: 4 回とも 10 本。σ = 6 cm(σ* = 5.2 cm の 1.2 倍): 9・8・2・7 本、すべてアウトで終わり |
| 零点 | 誤差 0 なら狙った点 | 0.52 mm |
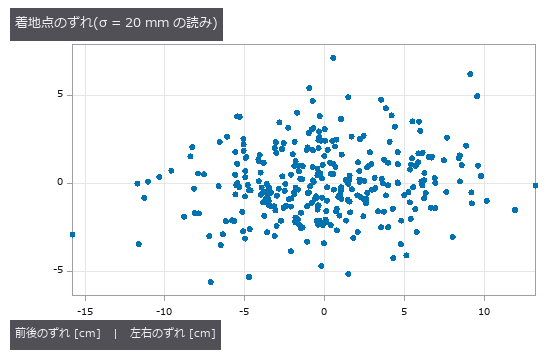
↑ σ = 2 cm の読みで打った 300 本の着地点。雑音は 3 方向に同じ大きさでも、ずれは前後に 2.2 倍伸びます。
実装で踏む穴
- 「古い読み」の符号。 τ 前の球は、いまより上にいて、落ちる速さも遅かった。等加速度で z(t − τ) = z − v_z τ − ½gτ² です。最初は + ½gτ² と書いていました。門は「実際に古い読みで打ったずれ」と「J × 同じずれ」を比べるので、読みのずれそのものを間違えても両辺に同じ誤りが入って通ります。数値積分と突き合わせて気づきました(τ = 20 ms の高さのずれは 1.2 cm ではなく 0.8 cm)。
- 「近似が裾を軽く見る」と書きかけて、撤回しました。 最初は縁から 12 cm を σ = 5 cm で狙う門にしていて、予測 0.017 に対し 300 本で 0.037(二項の 2.7 σ)。「雑音が大きいと一次の近似は裾を軽く見積もる」と書くつもりでしたが、乱数を変えると予測 0.017 に対し 0.003(1.8 σ)と向きが入れ替わりました。300 本では、近似の良し悪しの向きは決まりません。門は一次の近似が効く範囲(縁から 6 cm・σ = 3 cm)に置き、大きい雑音の側は参考として数字だけ出しています。
- 送り合いの刻みで動画を作ると 2 万コマを超えます。 飛翔の刻みは 0.2 ms です。最初はシミュレーションの 2 刻みごとに 1 コマを作り、図づくりがメモリ逼迫で止められました。コマはシミュレーションの時刻(0.02 s ごと)で刻み、uint8 で持ちます。
向かないこと
- 読みの誤差は球の位置だけです(速度と回転は真値)。毎コマ独立のガウス雑音で、実際のカメラの系統誤差(較正のずれ)は入れていません。
- ラケットの面の向きと速さは計画どおりに出せる(制御の誤差は無い)としています。
- アウトは台の縁の余白だけで判定し、ネットは考えていません(狙いが遠いため)。
動かす
import numpy as np
import fullseye as fs

tp, rp = fs.ledger.table_params(), fs.ledger.racket_params()
bp = fs.ledger.ball_params(rho=0.0)                        # 空気なし(閉形式と比べるため)
ip = fs.ledger.impact_params(0.9, 0.25)
H = tp["height"]
p, v_in, w_in = np.array([-1.55, 0.1, H + 0.25]), np.array([-4.0, 0.2, -0.5]), np.array([0.0, -50.0, 0.0])
target, T = np.array([0.75, 0.3, H + 0.02]), 0.42


def landing(delta):
    """読み違えた位置 p + δ から狙いを計算し、本当の位置 p から打った球の着地点。"""
    w = np.zeros(3)
    for _ in range(3):                                     # 打球後の回転を込みで狙いを合わせる
        aim = fs.ledger.aim_velocity(p + delta, target, T, bp, w)
        plan = fs.ledger.racket_plan(v_in, w_in, aim["v"], bp, rp)
        w = plan["omega_out"]
    b = fs.ledger.racket_impact(v_in, w_in, plan["normal"], plan["v_racket"], bp, rp)
    s = fs.ledger.flight_simulate(p, b["v"], b["omega"], bp, ip, 1.2, 2e-4, table_z=H)
    return s["contacts"][0]["p"][:2], b["v"]


L0, v = landing(np.zeros(3))
h = 1e-3
J = np.column_stack([(landing(h * e)[0] - landing(-h * e)[0]) / (2 * h) for e in np.eye(3)])
vz_T = v[2] - 9.81 * T
print(np.round(J, 3))
# [[-1.     0.    -2.1  ]
#  [-0.    -1.    -0.183]]
print(np.round([-v[0] / abs(vz_T), -v[1] / abs(vz_T)], 3))   # 閉形式の 3 列目: −v_xy / |v_z(T)|
# [-2.1   -0.183]
PoC 全体: py -3.11 examples/poc_table_tennis_rally_loop.py(FULLSEYE_FIGURE_DIR を設定すると図と動画も)。
次回
とめけん。 けん先を玉の穴に入れる技です。第 2 回のけん玉は皿に乗せるところまででした。穴の向きと玉の回転を画像から読み、けん先が穴に入る条件(穴の縁と先端の隙間)を閉形式で出して、画像の予測で入れにいきます。